
ORCA v1
感知系统
是否具备触觉感知
支持
 ORCA Dexterity
ORCA v1 是一款开源的仿人型腱驱动灵巧机器人手,具备17个自由度、五指指尖力敏电阻和驱动腕部。其公开设计文件与自动标定流程,面向灵巧操作、遥操作、模仿学习及零样本仿真到真实强化学习研究。
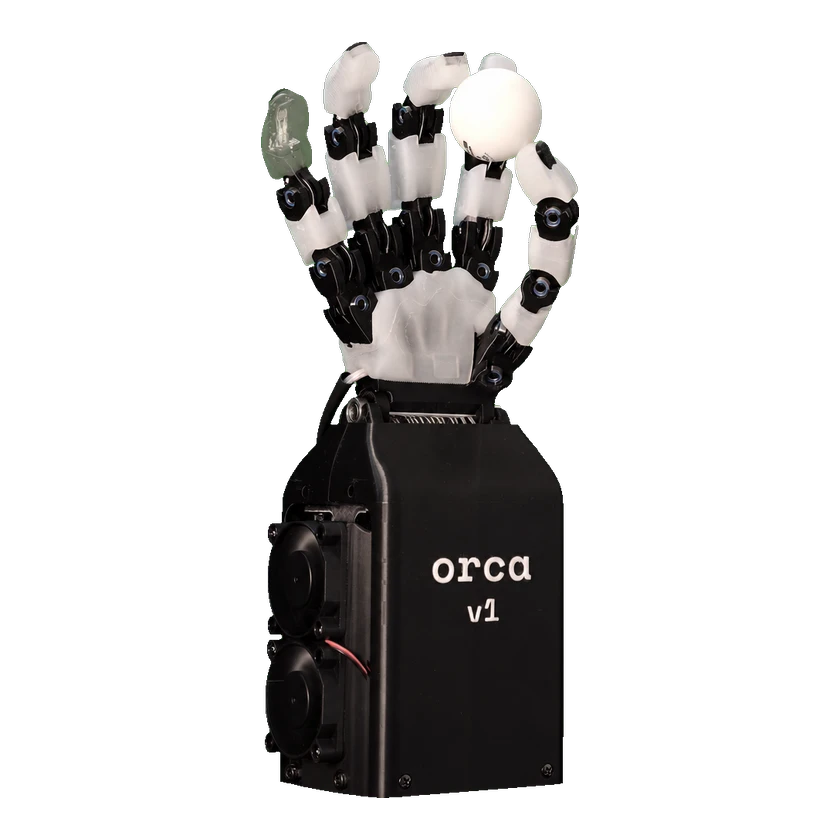
下方为型号参数;特定配置的参数单独列出。资料缺失不代表数值为零或不支持。
16个手指主动关节,不含另一个主动手腕关节;含手腕的整套系统总自由度为17。
ORCA 2025 v1 paper Table I; wrist per section II-D. Flexion positive, extension negative.
ORCA 2025 v1 paper Table I; wrist per section II-D. Flexion positive, extension negative.
ORCA 2025 v1 paper Table I; wrist per section II-D. Flexion positive, extension negative.
ORCA 2025 v1 paper Table I; wrist per section II-D. Flexion positive, extension negative.
ORCA 2025 v1 paper Table I; wrist per section II-D. Flexion positive, extension negative.
ORCA 2025 v1 paper Table I; wrist per section II-D. Flexion positive, extension negative.
ORCA 2025 v1 paper Table I; wrist per section II-D. Flexion positive, extension negative.
ORCA 2025 v1 paper Table I; wrist per section II-D. Flexion positive, extension negative.
暂无已收录的关联产品。