
DEX-EE
通信、控制与反馈
通信物理接口
EtherCAT
手部到上位机的外部 EtherCAT 总线,速率100 Mbps;FAN 总线位于手指内部。
通信物理接口
USB 3.0
外部USB 3.0用于远端指尖触觉传感器视频,不作为EtherCAT电机控制总线。
通信协议
EtherCAT
软件、模型与遥操作资源
ROS 兼容性
ROS
感知系统
是否具备触觉感知
支持
 Shadow Robot
DEX-EE 是 Shadow Robot 面向研究使用的三指腱驱动机器人手,配备密集触觉传感,主要用于自主抓取与机器学习研究,并服务相关机器人实验与验证项目。
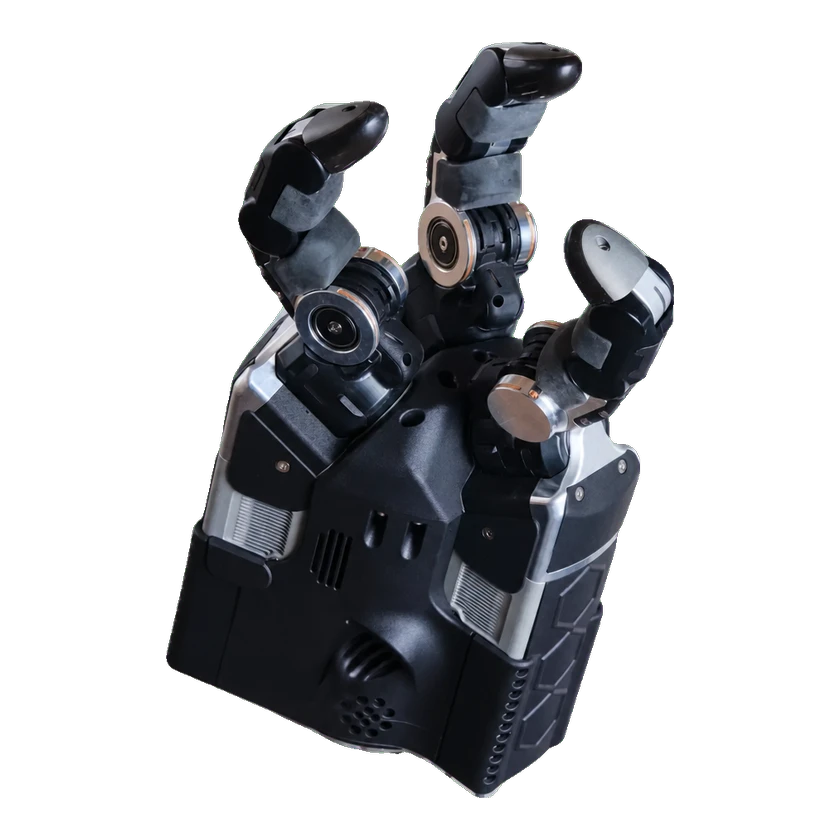
下方为型号参数;特定配置的参数单独列出。资料缺失不代表数值为零或不支持。
200 W 为所需供电电源容量,不代表手的额定功耗。
手部到上位机的外部 EtherCAT 总线,速率100 Mbps;FAN 总线位于手指内部。
外部USB 3.0用于远端指尖触觉传感器视频,不作为EtherCAT电机控制总线。
暂无已收录的关联产品。