
Shadow Robot logoShadow Robot

DEX-EE-Serie

Preis
Preis nicht veröffentlicht
Typ
Komponenten · Dexterische Hände
Status
Unbekannt
Verfügbarkeit
Im Verkauf
Veröffentlichungsdatum
Unbekannt
Land/Region
Vereinigtes Königreich
Letzte Parameterprüfung
2026-10-31
12 DOF
Aktive Freiheitsgrade
12
Anzahl der mechanischen Gelenke
4.1 kg
Handgewicht
3
Anzahl der Finger

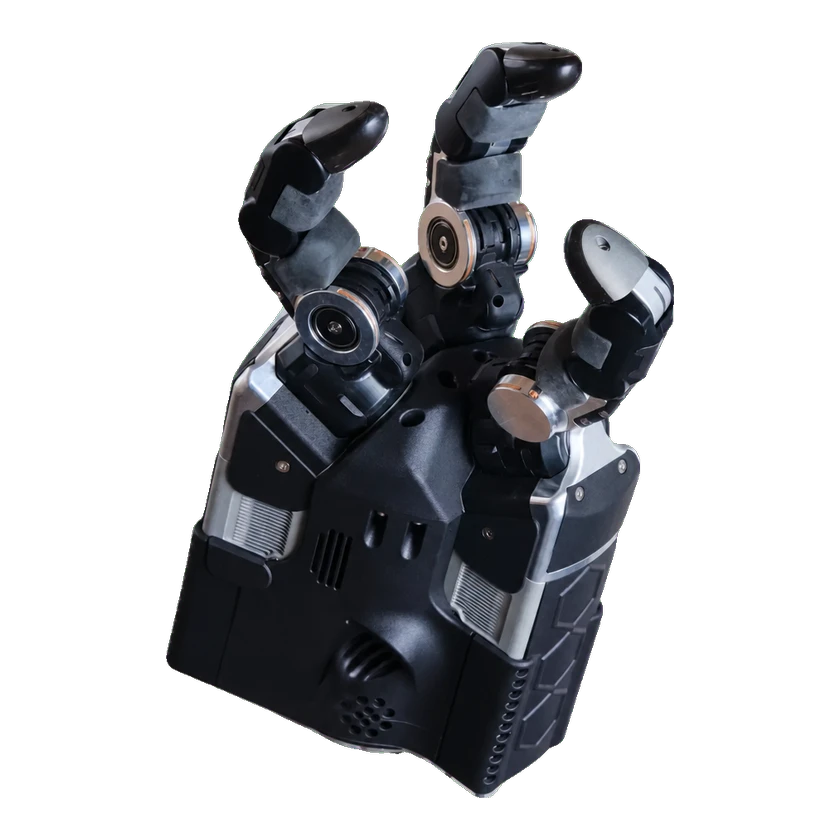
DEX-EE ist eine dreifingrige, sehnengesteuerte Roboterhand mit hochdichter taktiler Sensorik für autonomes Greifen und maschinelles Lernen in der Forschung.

1 / 1DEX-EE

Technische Daten

Modellspezifikationen stehen unten. Konfigurationsabhängige Werte werden separat aufgeführt. Fehlende Daten bedeuten weder null noch nicht unterstützt.

Physische Spezifikationen

Anzahl der Finger
3
Anzahl der Aktuatoren
15
Aktive Freiheitsgrade
12 DOF
Anzahl der mechanischen Gelenke
12
Materialien
Silikonhaut für taktile Sensorik
Abmessungen im Stand
35 cm
Abmessungen im Stand
16.5 cm
Abmessungen im Stand
16 cm
Gesamtzahl der Freiheitsgrade
12 DOF
Übertragungsmechanismus
Sehnenantrieb
Bewegungsbereich des Gelenks
Base joint total travel: 100 °
Bewegungsbereich des Gelenks
Proximal joint total travel: 125 °
Bewegungsbereich des Gelenks
Middle joint total travel: 80 °
Bewegungsbereich des Gelenks
Distal joint total travel: 115 °

Mechanik und Montage

Höhe
16 cm
Länge
35 cm
Montageflanschstandard
ISO 9409-1-50-4-M6
Montageschnittstelle
Arm-Schnittstelle mit 4 × M6-Schrauben, 50-mm-PCD
Handgewicht
4.1 kg
Breite
16.5 cm

Mechanische Struktur

Dexteröse Hand
dreifingrige dextere Roboterhand
Modell der dexterösen Hand
DEX-EE
Gelenksensortyp
Gelenkposition, Beschleunigung und Winkelgeschwindigkeit
Gelenktyp
Basis-Abduktion/Adduktion plus drei Flexions-/Extensionsgelenke
Betriebsspannung
48 V
Nennleistung
Nicht angegeben

Rated operating power not specified; 200 W is required power-supply capacity, not measured or rated hand consumption.

Drehmomentgenauigkeit
hochgenaue, stabile Gelenkregelung

Sensoren

Kamera
Stereo-Kamerapaar in jedem distalen Taktilsensor
Kraft-Drehmoment-Sensor
fünf Sehnenkraftkanäle pro Finger, 4 mN Auflösung
Sensoren
155 Sensorkanäle pro Finger plus Video des distalen Taktilsensors
Taktiler Sensor
distaler optischer Stereo-Taktilsensor; optionale Hall-Module

Akku und Laufzeit

Stromversorgung
48-V-/200-W-Netzteil

Interaktion und Kommunikation

Kommunikation
100-Mbit/s-EtherCAT, USB 3.0 und dualer 3-Mbit/s-FAN-Bus
Externer Anschluss
EtherCAT, USB 3.0 und Strom; drei Eingangskabel

Entwicklung und Erweiterung

Konfigurationsoptionen
Links-/Rechtsausrichtung und beidhändiges Paar
Montageabmessungen
5 cm PCD
Betriebsmodi
Gelenkposition-PID, Gelenkmoment, Sehnenkraft und Motor-PWM
Nutzlast-Stromversorgung
Leistungsaufnahme hängt vom Gelenkmoment ab

Konfigurationen

DEX-EE

Kommunikation und Steuerung

Kommunikationsschnittstelle
EtherCAT

Externer EtherCAT-Feldbus zwischen Hand und Host mit 100 Mbit/s. Der FAN-Bus liegt innerhalb der Finger.

Kommunikationsschnittstelle
USB 3.0

Externer USB-3.0-Datenstrom für die distalen taktilen Kamerasensoren, getrennt vom EtherCAT-Motorsteuerbus.

Kommunikationsprotokoll
EtherCAT

Software und Ressourcen

ROS-Kompatibilität
ROS

Sensorik

Taktiles Sensoriksystem vorhanden
Unterstützt

Kommerzieller Status

Status
Unbekannt
Preis
Preis nicht veröffentlicht
Veröffentlichungsdatum
Unbekannt
Quelle oder Korrektur einreichen