
Dexterous hand database
Browse source-backed dexterous hand products by specifications, availability, company, and commercial status.
193 product families · 292 models
| Component | Organization | Country | Product status | Availability | Finger count | Joint count | Active DOF | Hand weight | Communication interface | Tactile sensing | Actions | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
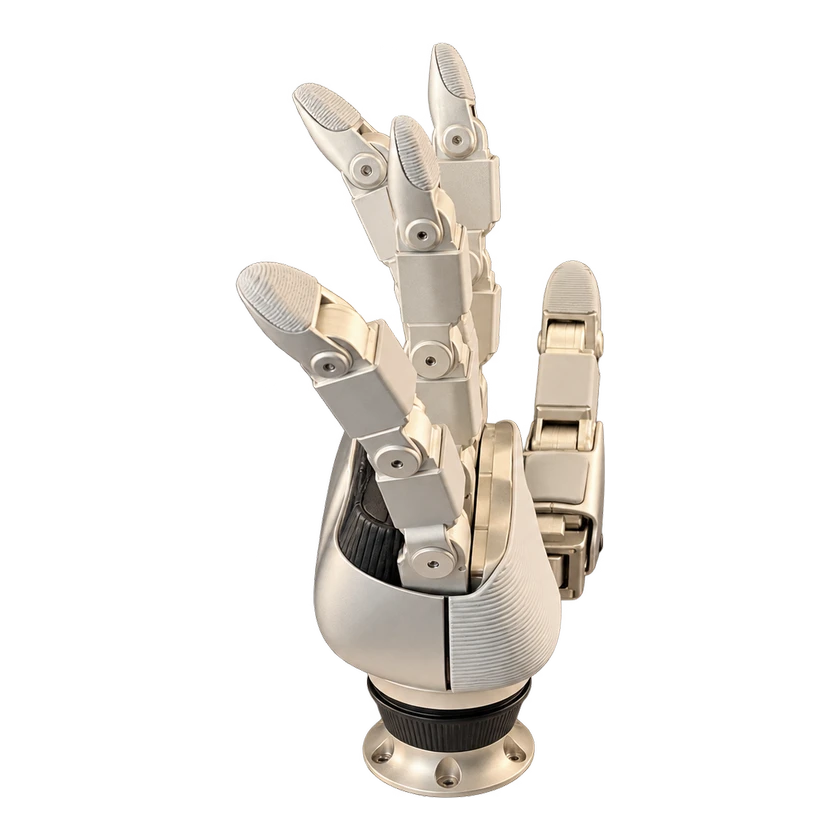 NOVA21NOVA21NOVA21 | Wanna Robotics (Beijing) Co., Ltd. | China | — | Not disclosed | 5 fingers | — | 21 DOF | — | RS485 · CAN-FD · EtherCAT · TCP / IP | Included | — | — | |
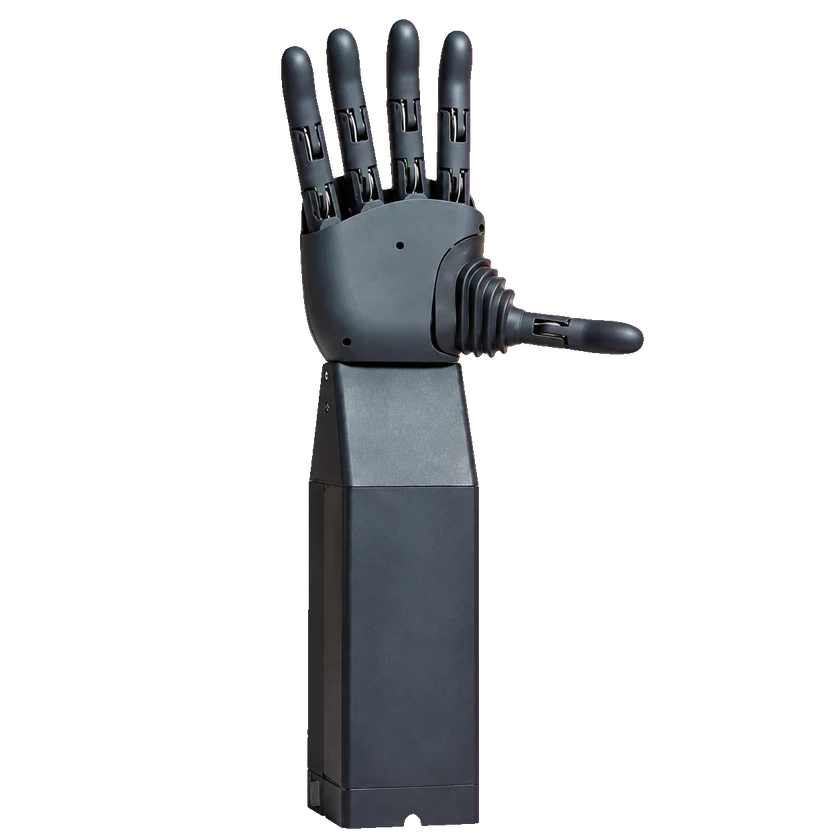 RE100RE100RE100 | HeymanDex | China | — | Not disclosed | 5 fingers | — | 16 DOF | ≤1.50 kg | RS485 · CAN | — | — | — | |
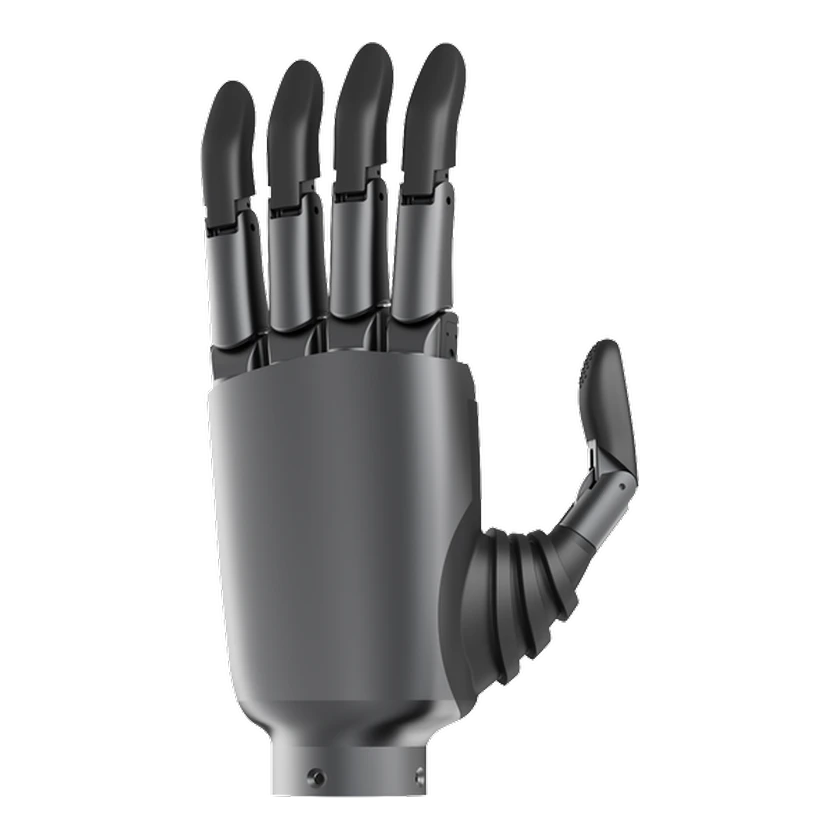 IN100IN100IN100 | HeymanDex | China | — | Not disclosed | 5 fingers | 11 joints | 6 DOF | ≤0.80 kg | RS485 · CAN | — | — | — | |
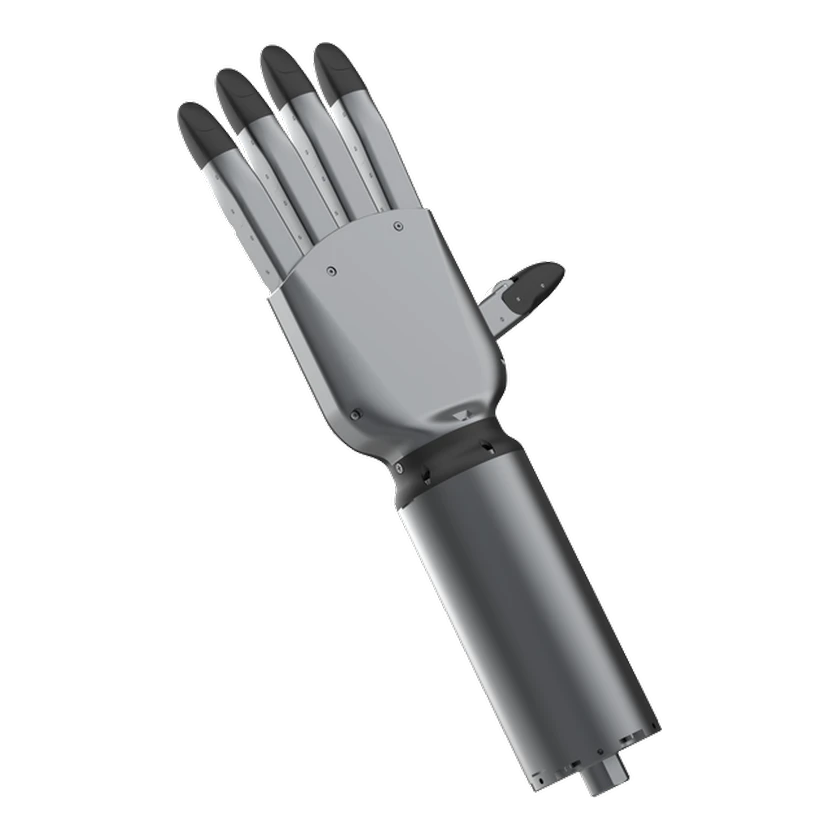 WA100WA100WA100 | HeymanDex | China | — | Not disclosed | 5 fingers | 11 joints | 6 DOF | ≤1.25 kg | RS485 · CAN | — | — | — | |
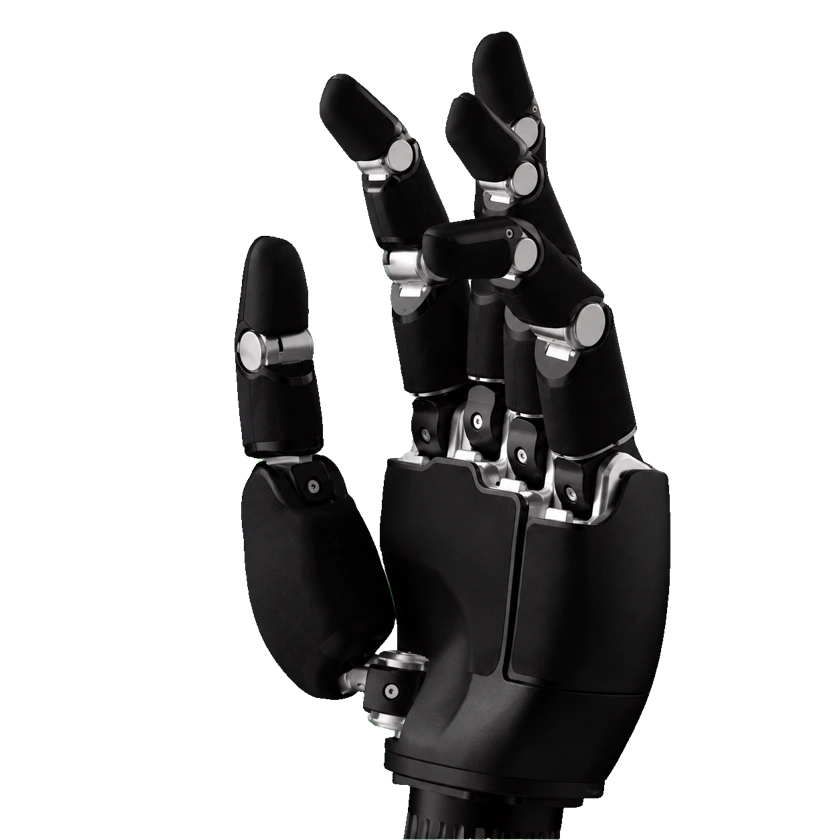 Wave W01 SEWave W01 SEW01 SE | Sharpa | Singapore | Commercial | On sale | 5 fingers | — | 22 DOF | 1.3 kg | 1000BASE-T Ethernet | Included | — | 2026-10-16 | |
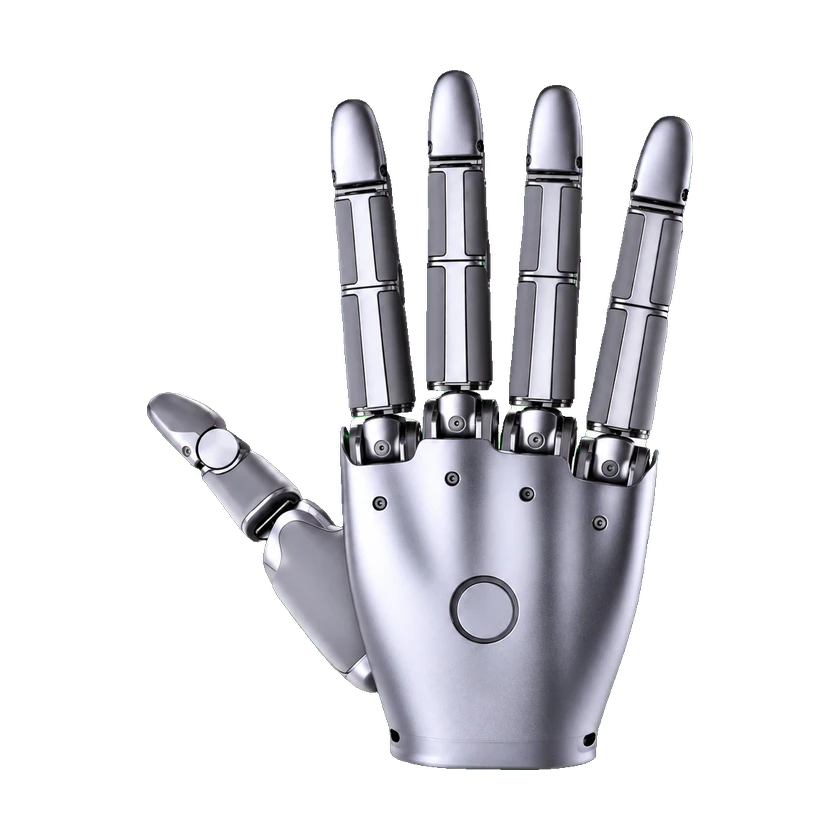 Wave W02Wave W02W02 — bare hand | Sharpa | Singapore | Commercial | On sale | 5 fingers | — | 21 DOF | ≤0.75 kg | — | Included | — | 2026-10-16 | |
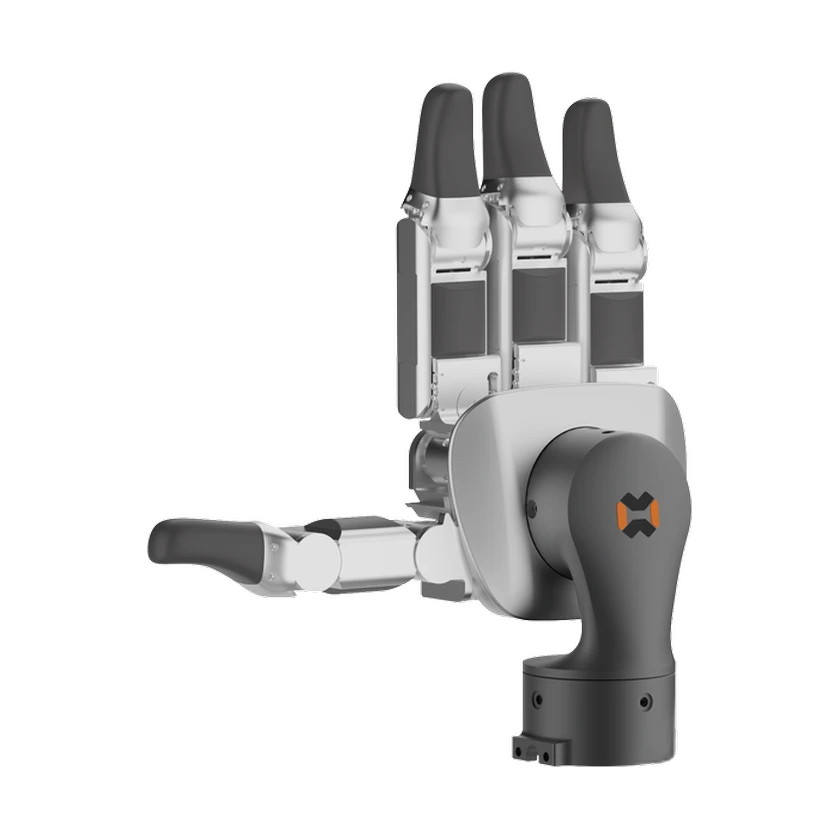 Dasheng 1Dasheng 1SG100 | HeymanDex | China | Commercial | On sale | 4 fingers | — | 11 DOF | 1 kg | RS485 · CAN-FD | — | — | 2026-10-14 | |
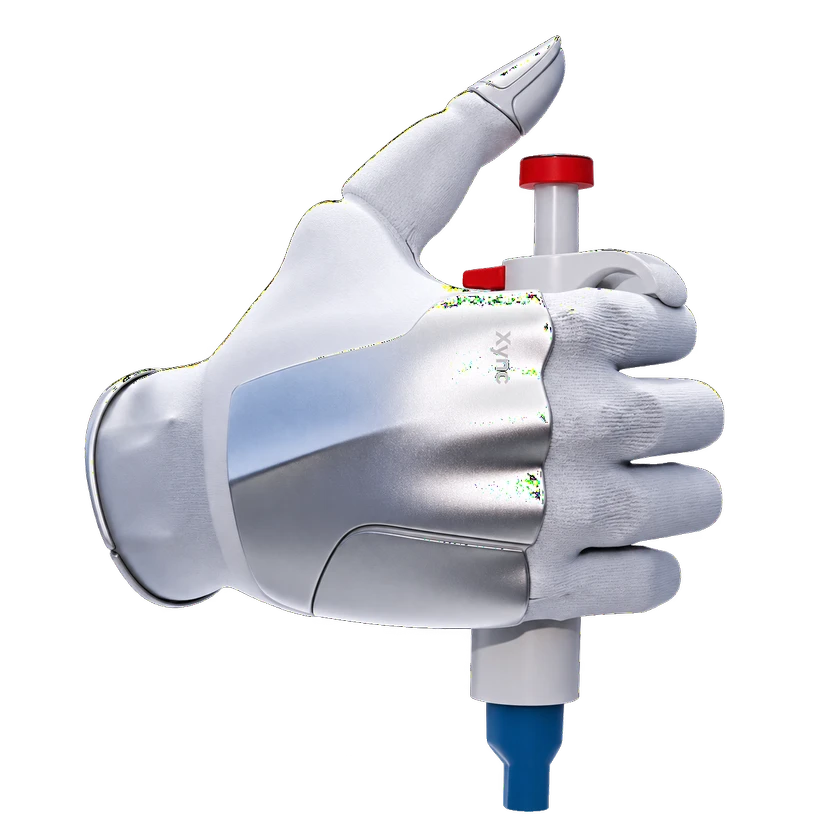 VIVA Dexterous HandVIVA Dexterous HandVIVA | MirrorMe Technology | China | — | Not disclosed | 5 fingers | — | — | — | — | — | — | — | |
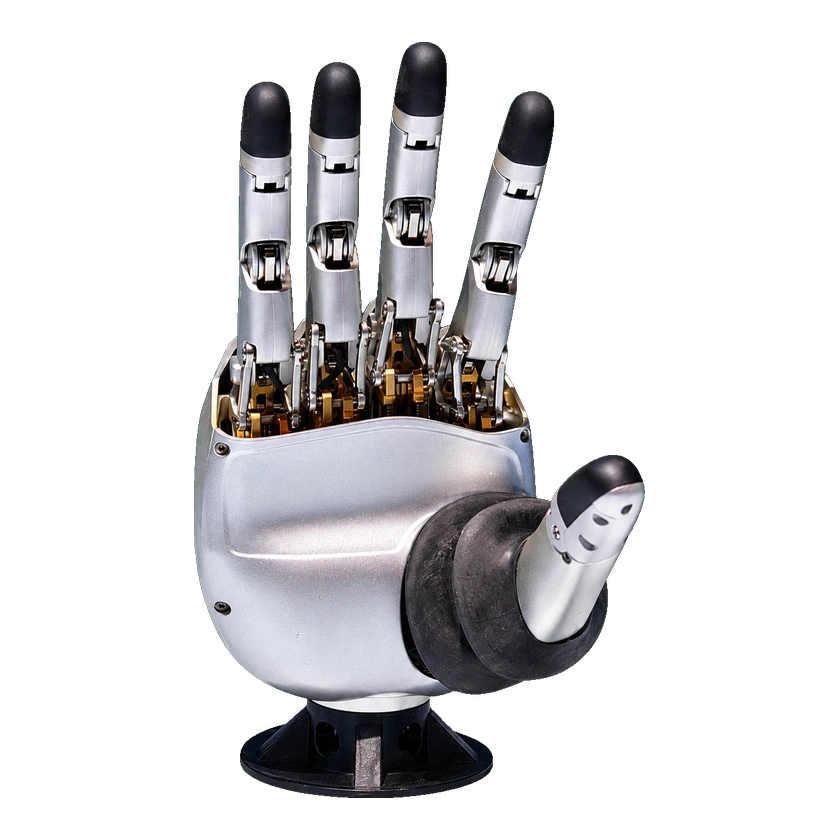 D1D1 | Zhongke Huisi Embodied Intelligence (Hunan) Co., Ltd. | China | Commercial | Not disclosed | 5 fingers | — | 16 DOF | ≤0.90 kg | — | — | Price not disclosed | — | |
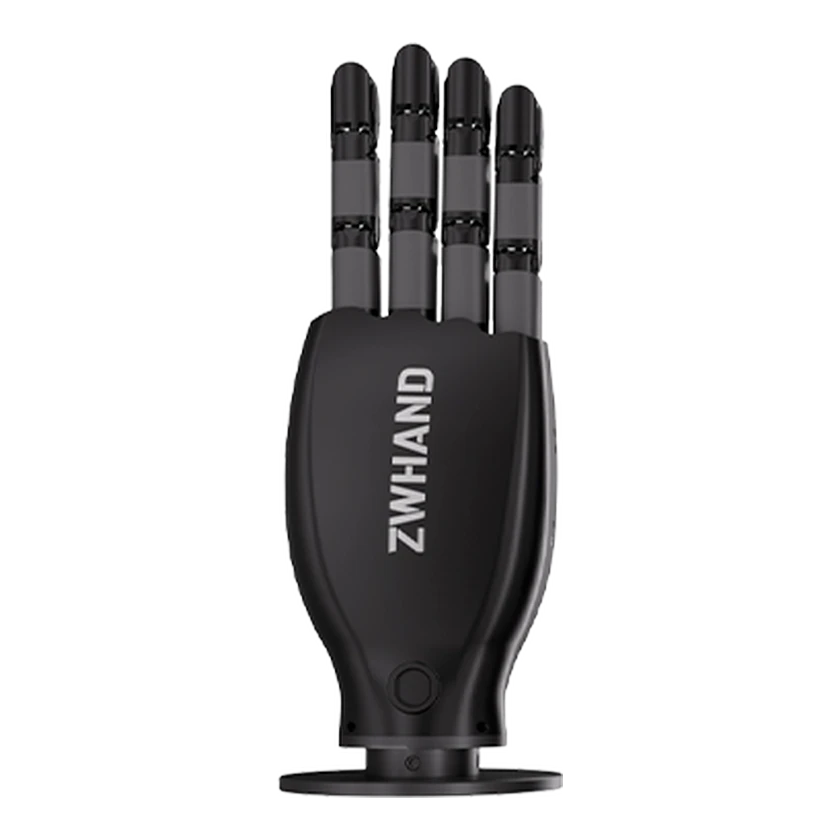 ZWHAND LM06 1.0ZWHAND LM06 1.0 | ZHAOWEI | China | — | Not disclosed | 5 fingers | — | 6 DOF | — | — | — | Price not disclosed | — | |
 DexLink HandDexLink Hand2026 paper prototype | Zhejiang University | China | Prototype | Not released | 5 fingers | 20 joints | 16 DOF | 0.32 kg | — | Not included | — | — | |
| ZWHAND B20ZWHAND B20 | ZHAOWEI | China | — | Not disclosed | — | — | 20 DOF | 0.6 kg | — | — | Not disclosed | — | |
| ZWHAND A17ZWHAND A17 | Shenzhen ZWHAND Technology Co., Ltd. | China | — | Not disclosed | — | — | 17 DOF | — | — | — | Not disclosed | — | |
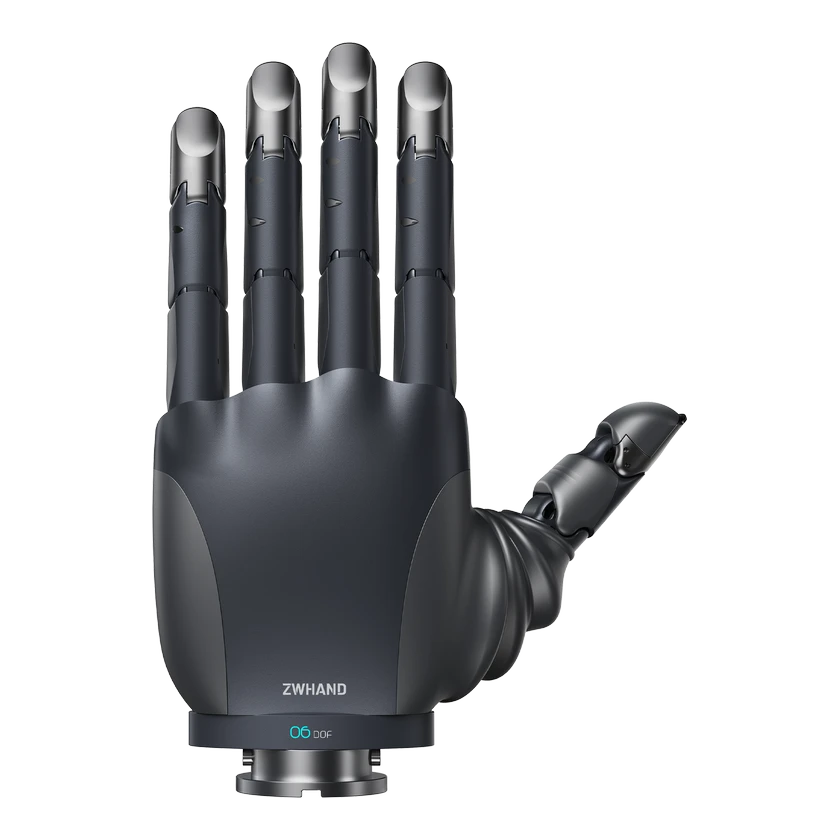 ZWHAND B06ZWHAND B06B06 Basic | Shenzhen ZWHAND Technology Co., Ltd. | China | — | Not disclosed | 5 fingers | — | 6 DOF | 0.41–0.43 kg | CAN-FD · RS485 | — | Price not disclosed | — | |
| Stewart HandStewart HandStewart Hand — published 2021 prototype | Yale University | United States | Prototype | Not disclosed | 3 fingers | — | 6 DOF | 1.13 kg | — | Not included | Not disclosed | — | |
| YingShou Y-Hand M1YingShou Y-Hand M1 | Yuequan Bionics | China | — | Not disclosed | 5 fingers | — | Not established | 0.3 kg | — | — | Not disclosed | — | |
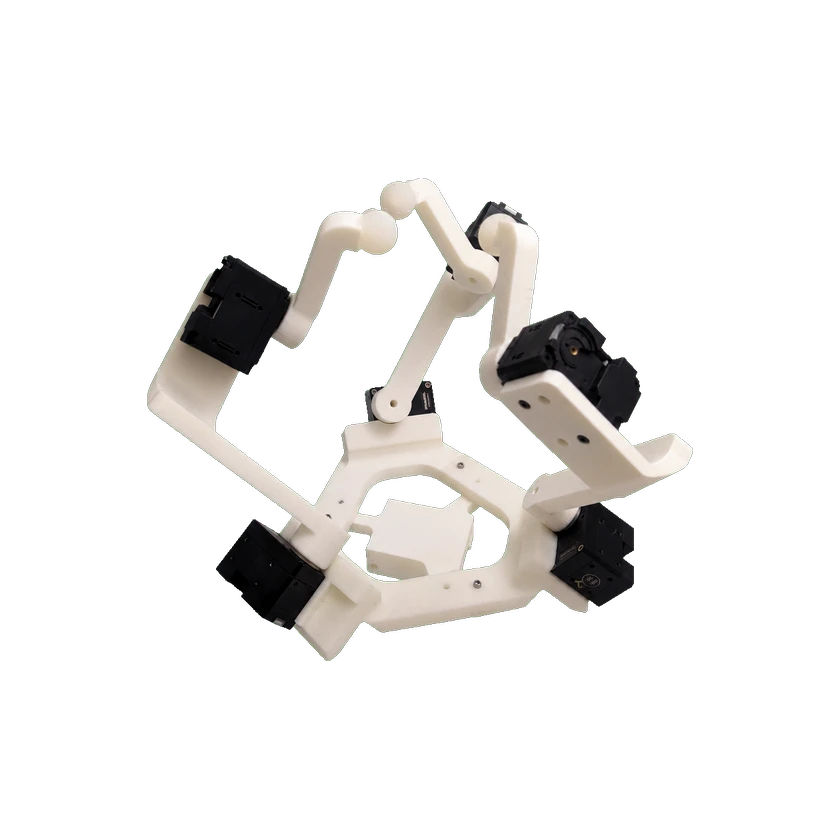 Sphinx HandSphinx Hand | Yale University | United States | — | Not disclosed | 3 fingers | — | — | 0.65 kg | — | — | Not disclosed | — | |
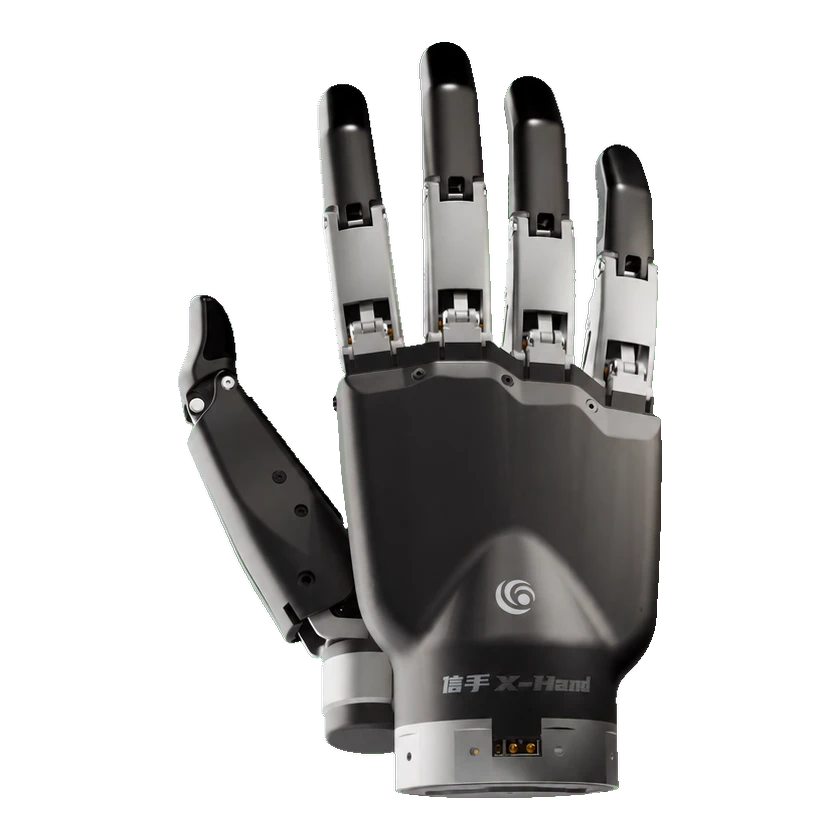 X-Hand M1X-Hand M1X-Hand M1 | Yuequan Bionics | China | — | Not disclosed | 5 fingers | 11 joints | 11 DOF | 0.63 kg | Ethernet | Included | — | — | |
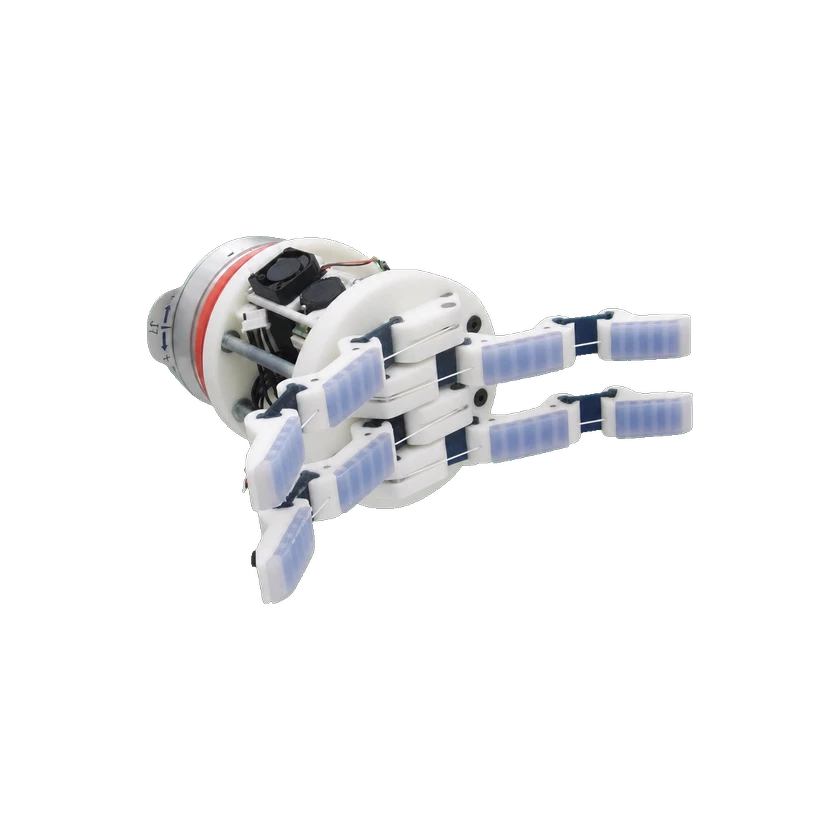 Model TModel T | Yale University | United States | Prototype | Not disclosed | 4 fingers | — | 1 DOF | 0.49 kg | — | — | Not disclosed | — | |
| SDM HandSDM HandSDM Hand — published 2010 prototype | Yale University | United States | Prototype | Not disclosed | 4 fingers | 8 joints | 1 DOF | — | — | Included | Not disclosed | — | |
| Model QModel QModel Q — 2022 experimental configuration | Yale University | United States | — | Not disclosed | 4 fingers | — | — | 0.74 kg | — | Not included | — | — | |
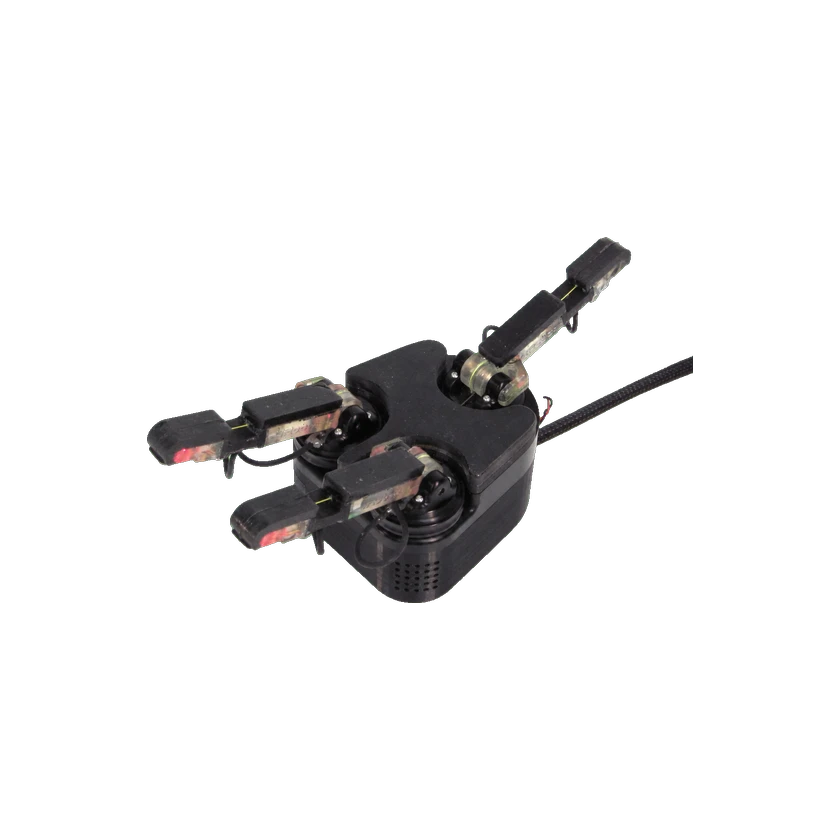 iRobot-Harvard-Yale iHY HandiRobot-Harvard-Yale iHY HandiHY Hand — published 2014 prototype | Yale GRAB Lab | United States | Prototype | Not released | 3 fingers | — | 5 DOF | 1.35 kg | — | Included | Not disclosed | — | |
| Model OModel O | Yale University | United States | Prototype | Not disclosed | 3 fingers | — | 4 DOF | 0.75 kg | — | — | Not disclosed | — | |
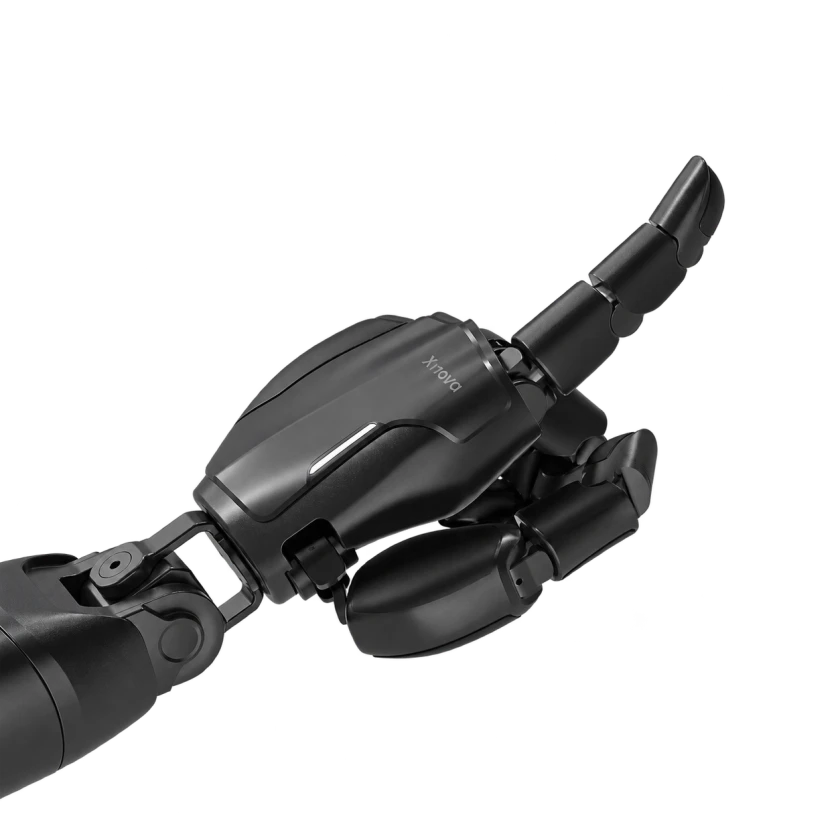 Xynova Prima 1Xynova Prima 1Xynova Prima 1 | Xynova | China | Commercial | On sale | 5 fingers | — | 22 DOF | 0.85 kg | — | Included | CNY 98,000 per set | — |
Submit a source or correction