ロボット開発プラットフォーム選定ガイド

形態、開発機能、エコシステムから、構成ごとのインターフェースと開発資料を比較します。

形態

開発機能

開発環境

詳細フィルター

開発プラットフォーム · 38

Darwin-OP

Darwin-OP

株式会社ロボティズ · 二足ヒューマノイド · 双腕

構成: DARWIN-OP · legacy Linux C++ Framework

開発機能
関節レベル制御
開発言語
C++
DOBOT ATOM Trainer

DOBOT ATOM Trainer

Dobot Japan 株式会社 · 二足ヒューマノイド · 双腕

構成: ATOM Trainer · documented DDS feedforward term

開発機能
関節レベル制御
開発言語
C++
G1 EDU

G1 EDU

Unitree Robotics · 二足ヒューマノイド · 双腕

構成: G1 EDU 29自由度の参照構成

開発機能
関節レベル制御
開発言語
PythonC++
開発フレームワーク
ROS 2

GELLO

カリフォルニア大学バークレー校 · 固定アーム · 双腕

構成: GELLO FR3 Duo · ROS2 Humble integration

開発機能
遠隔操作
開発フレームワーク
ROS 2
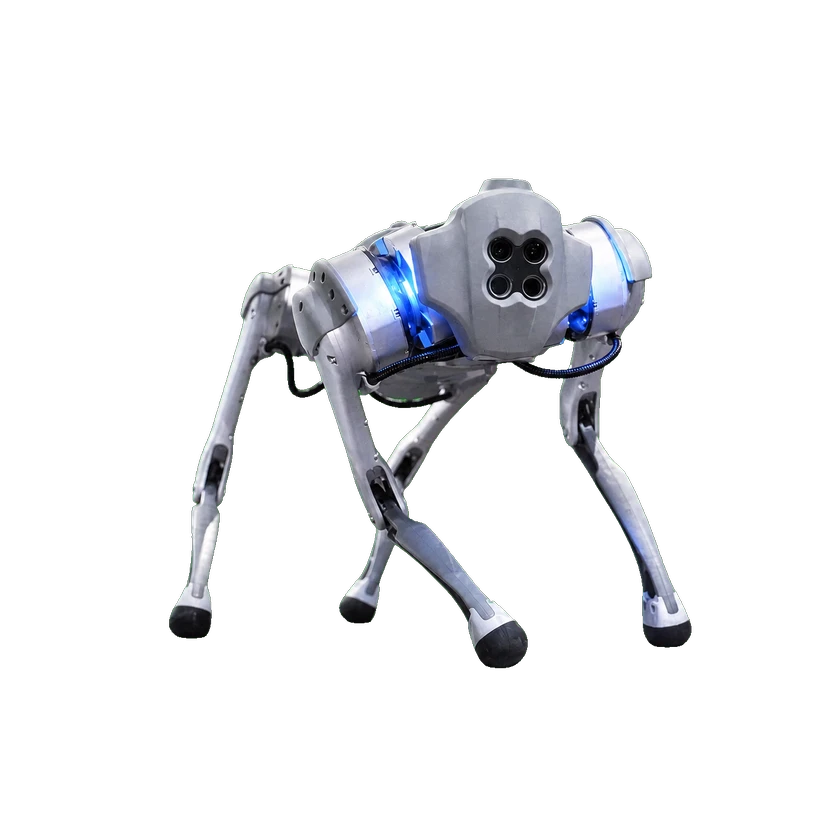
Go1 Edu

Go1 Edu

Unitree Robotics · 四足

構成: Go1 SDK v3.8.6

開発機能
関節レベル制御
開発言語
PythonC++
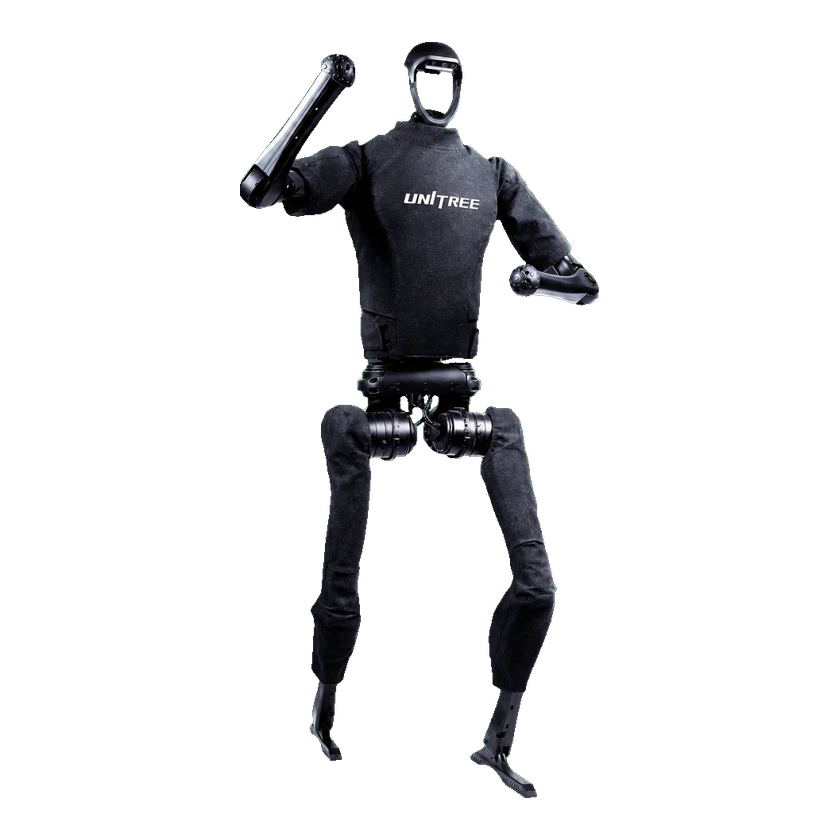
H1

H1

Unitree Robotics · 二足ヒューマノイド · 双腕

構成: H1 初代(H1-2ではない)

開発機能
関節レベル制御
開発言語
PythonC++
開発フレームワーク
ROS 2
H1-2

H1-2

Unitree Robotics · 二足ヒューマノイド · 双腕

構成: H1-2 ROS 2 参照構成

開発機能
関節レベル制御
開発言語
Python
開発フレームワーク
ROS 2
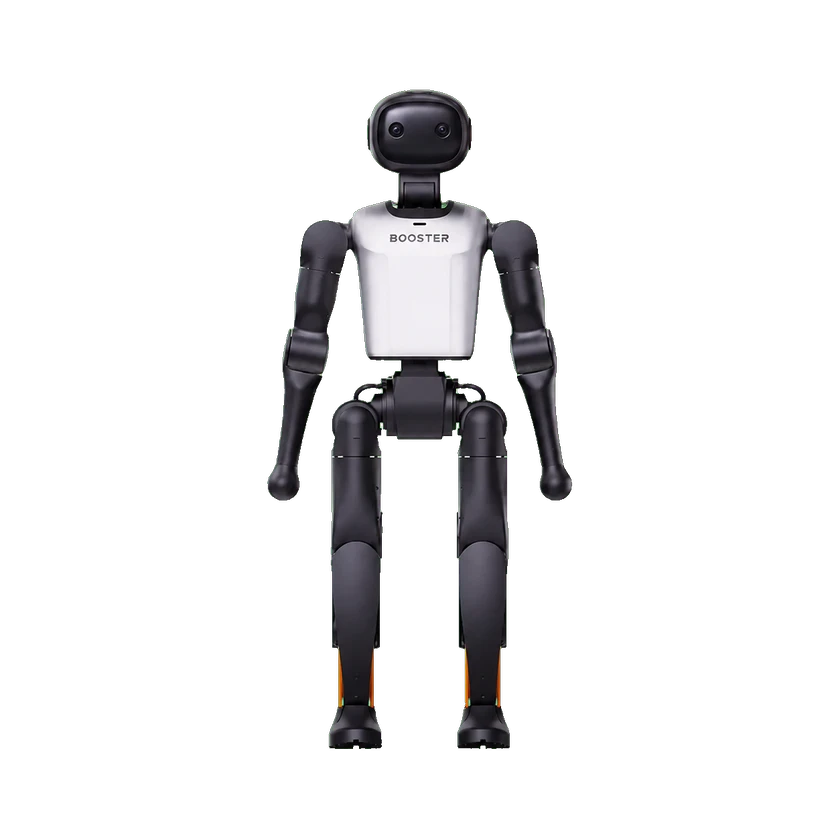
K1

K1

Booster Robotics · 二足ヒューマノイド · 双腕

構成: K1 22自由度アセット構成

開発機能
関節レベル制御シミュレーション開発
開発言語
Python
Mercury X1

Mercury X1

Elephant Robotics · 車輪移動 · 双腕

構成: Mercury X1 · Python dual-arm position API

開発機能
関節レベル制御手先姿勢制御
開発言語
Python
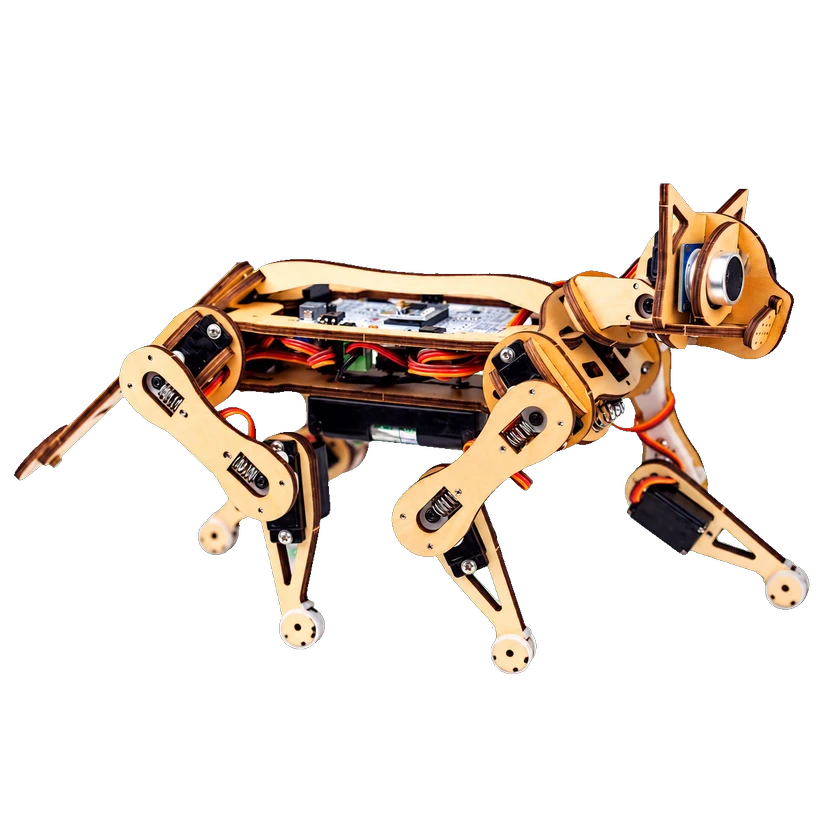
Nybble

Nybble

Petoi · 四足

構成: Petoi Nybble · board-specific Python/C++ serial

開発機能
関節レベル制御
開発言語
PythonC++
PM01 Education Edition

PM01 Education Edition

ENGINEAI Robotics · 二足ヒューマノイド · 双腕

構成: PM01 Education · Native SDK MuJoCo

開発機能
シミュレーション開発

選択を管理

0/4 · 2件以上選択してください

情報源または訂正を送信