
Robot Development Platform Guide
Compare documented interfaces, configurations and development resources. Support depends on the specific configuration.
Platform form
Development capabilities
Development ecosystem
More filters
Development platforms · 38
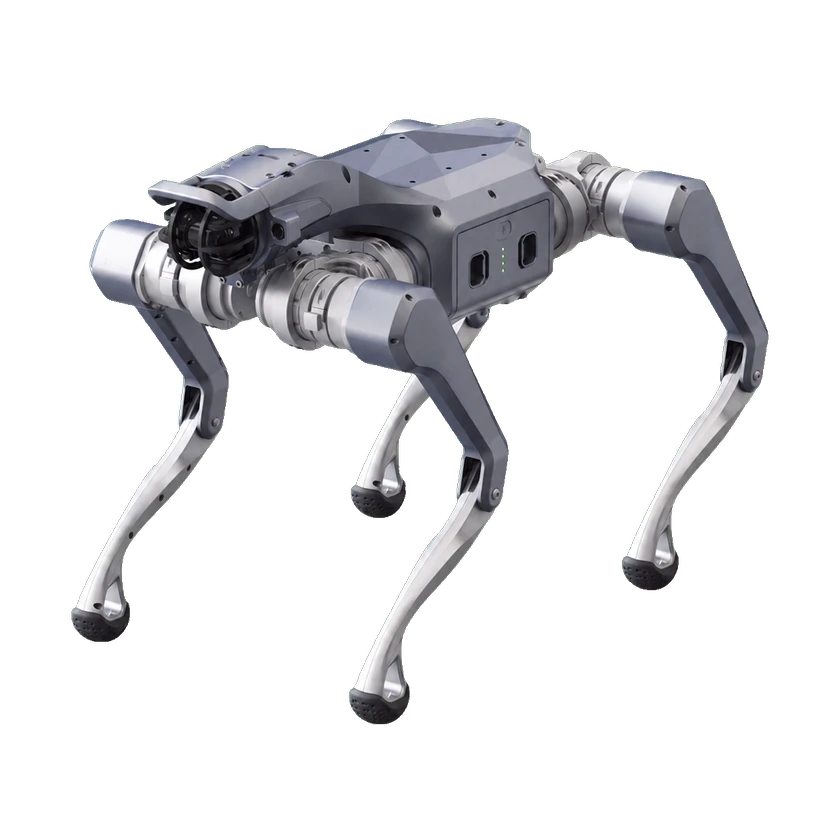
Aliengo
Unitree Robotics · Quadruped
Configuration: AlienGo SDK v3.8.4
- Development capabilities
- Joint-level control
- Languages
- PythonC++

ATOM MAX
DOBOT Robotics · Biped humanoid · Dual arms
Configuration: ATOM Max · documented DDS feedforward term
- Development capabilities
- Joint-level control
- Languages
- C++
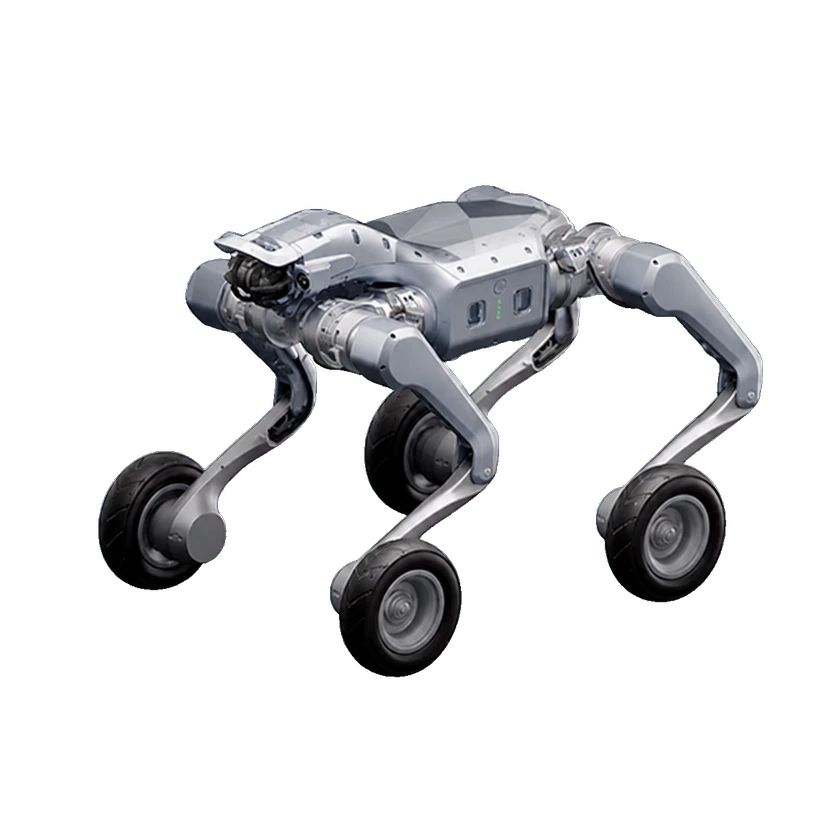
B1
Unitree Robotics · Quadruped
Configuration: B1 SDK v3.8.3
- Development capabilities
- Joint-level control
- Languages
- PythonC++

B2
Unitree Robotics · Quadruped
Configuration: Unitree B2 documented SDK configuration
- Development capabilities
- Joint-level control
- Languages
- Python
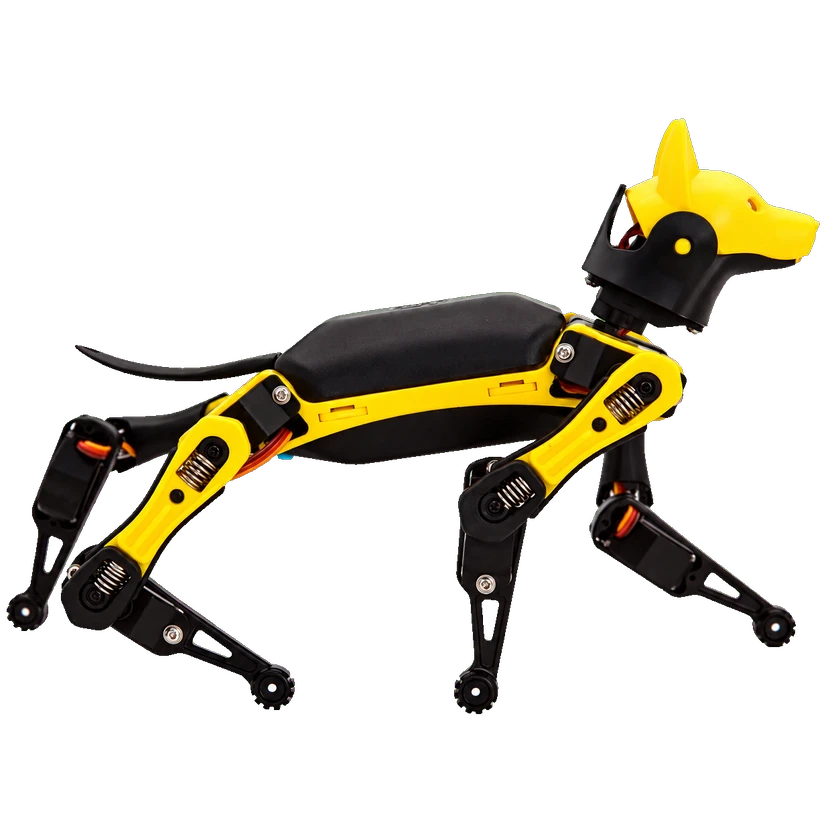
Bittle
Petoi · Quadruped
Configuration: Petoi Bittle · board-specific Python/C++ serial
- Development capabilities
- Joint-level control
- Languages
- PythonC++
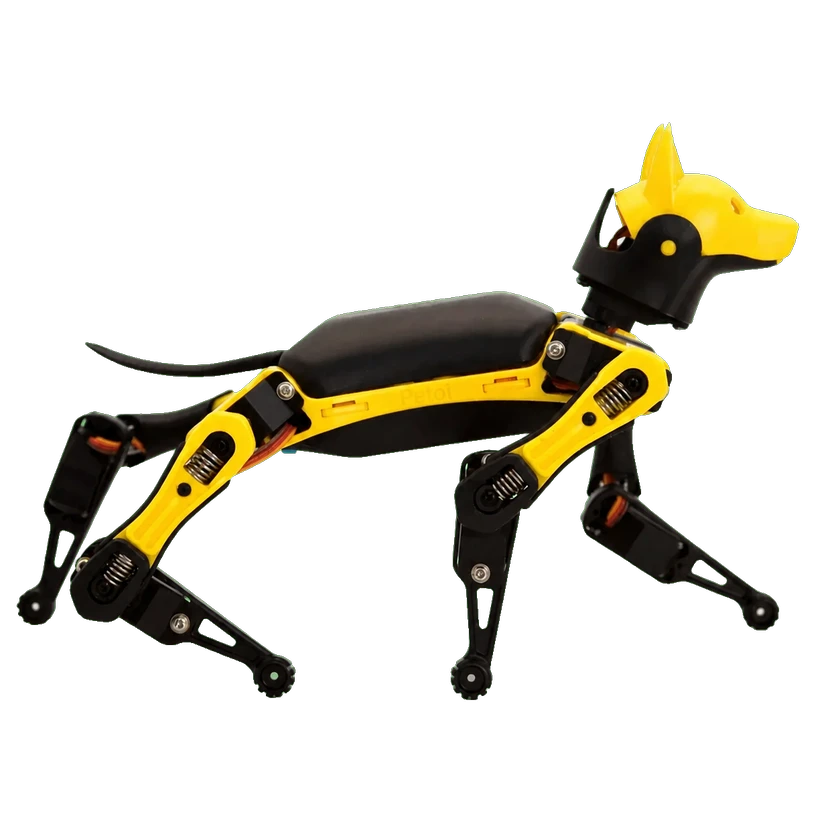
Bittle X V2
Petoi · Quadruped
Configuration: Petoi Bittle X V2 · all-feedback servo teaching
- Development capabilities
- Data collection
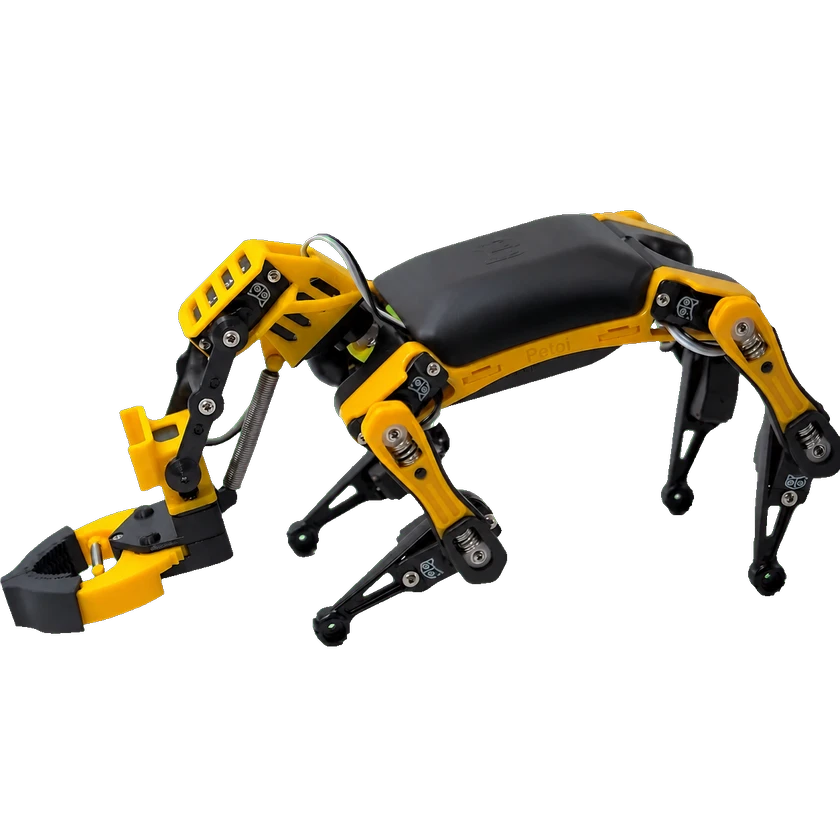
Bittle X V2+Arm
Petoi · Quadruped · Single arm
Configuration: Petoi Bittle X V2+Arm · all-feedback servo teaching
- Development capabilities
- Data collection

Booster T1
Booster Robotics · Biped humanoid · Dual arms
Configuration: T1 23-DOF asset configuration
- Development capabilities
- Joint-level controlSimulation development
- Languages
- Python
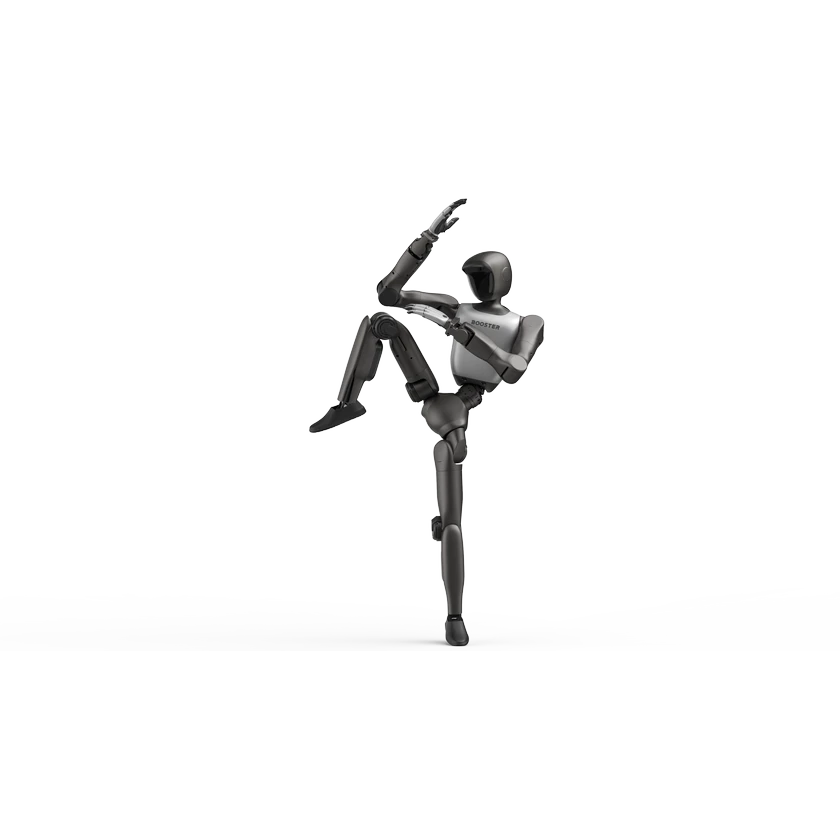
Booster T2
Booster Robotics · Biped humanoid · Dual arms
Configuration: T2 31-DOF asset configuration
- Development capabilities
- Joint-level controlSimulation development
- Languages
- Python
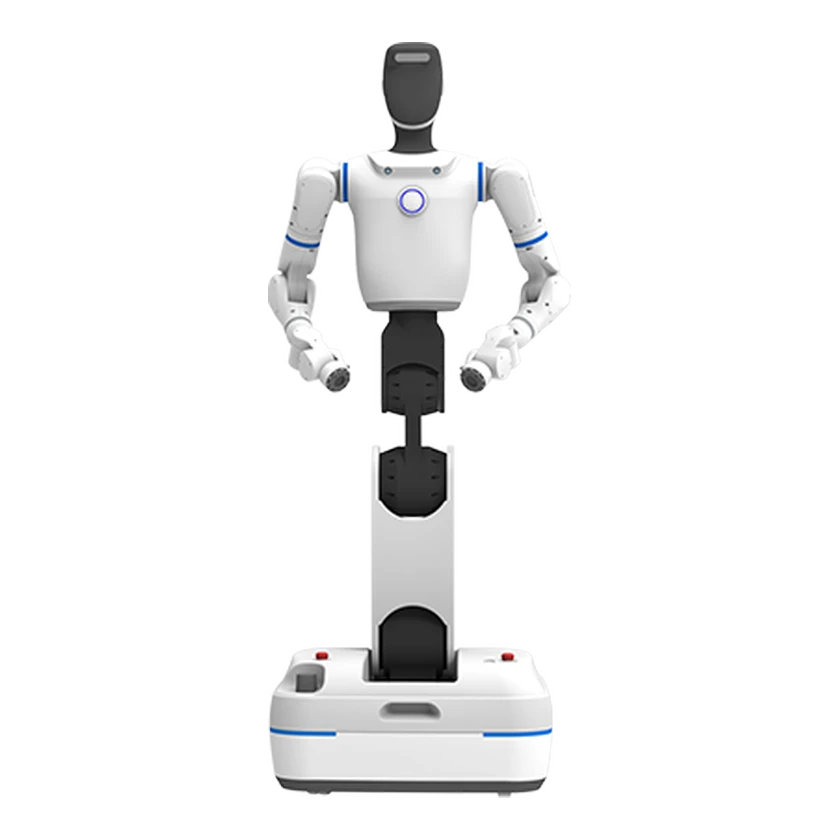
BR-MR73A RICO
DUCO Robots · Wheeled mobile · Dual arms
Configuration: BR-MR73A RICO · declared ROS interfaces
- Frameworks
- ROS 1ROS 2