Robot Development Platform Guide

Compare documented interfaces, configurations and development resources. Support depends on the specific configuration.

Platform form

Development capabilities

Development ecosystem

More filters

Development platforms · 38

R1 EDU

R1 EDU

Unitree Robotics · Biped humanoid · Dual arms

Configuration: r1-edu-26dof

Development capabilities
Joint-level control
Languages
Python
R1 PRO

R1 PRO

Galaxea Dynamics · Wheeled mobile · Dual arms

Configuration: R1 Pro SDK v1.1.8 / ROS 1 Noetic

Development capabilities
Joint-level controlCartesian controlTeleoperation
Frameworks
ROS 1
RB-Y1

RB-Y1

Rainbow Robotics · Wheeled mobile · Dual arms

Configuration: RB-Y1 SDK configuration

Development capabilities
Joint-level controlCartesian controlData collection
Languages
PythonC++
Reachy 2

Reachy 2

Pollen Robotics · Wheeled mobile · Dual arms

Configuration: Reachy 2 with mobile base

Development capabilities
Joint-level controlCartesian control
Languages
Python
SO-100

SO-100

TheRobotStudio · Fixed arm · Single arm

Configuration: SO-100 LeRobot follower + leader reference

Development capabilities
Joint-level controlTeleoperationData collection
Languages
Python
SO-101

SO-101

TheRobotStudio · Fixed arm · Single arm

Configuration: SO-101 LeRobot follower + leader reference

Development capabilities
Joint-level controlTeleoperationData collection
Languages
Python
Spot

Spot

Boston Dynamics · Quadruped

Configuration: Spot base robot, without arm

Languages
Python
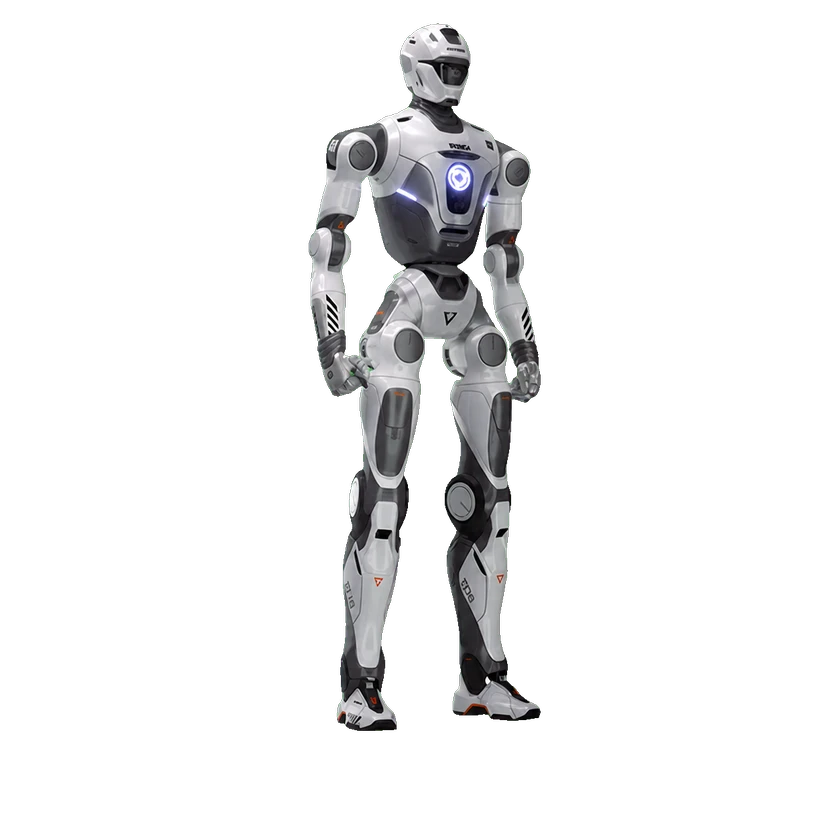
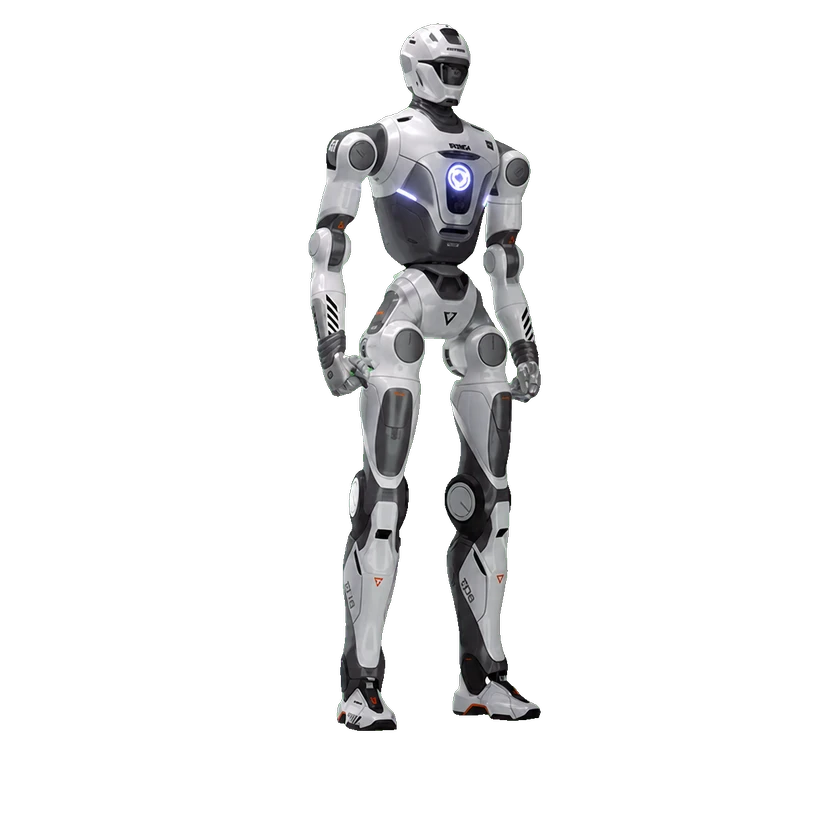
T800 Development

T800 Development

EngineAI Robotics · Biped humanoid · Dual arms

Configuration: T800 Development · ROS2 Humble joint bridge
Development capabilities
Joint-level control
Languages
Python
Frameworks
ROS 2
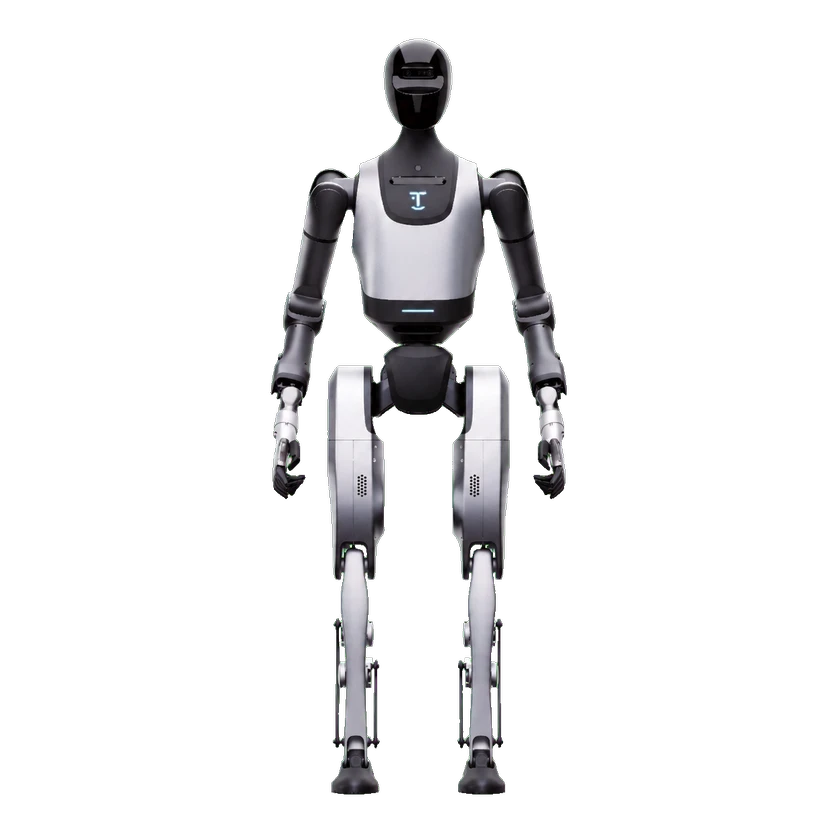
T800 Pro

T800 Pro

EngineAI Robotics · Biped humanoid · Dual arms

Configuration: T800 Pro · ROS2 Humble joint bridge
Development capabilities
Joint-level control
Languages
Python
Frameworks
ROS 2
Tiangong Walker Wujiang

Tiangong Walker Wujiang

UBTECH Robotics · Biped humanoid · Dual arms

Configuration: Walker Tienkung V2.0.7.x interfaces

Development capabilities
Joint-level controlTeleoperationData collection
Tiangong Walker Wujie

Tiangong Walker Wujie

UBTECH Robotics · Biped humanoid · Dual arms

Configuration: Walker Tienkung V2.0.7.x interfaces
Development capabilities
Joint-level controlTeleoperationData collection
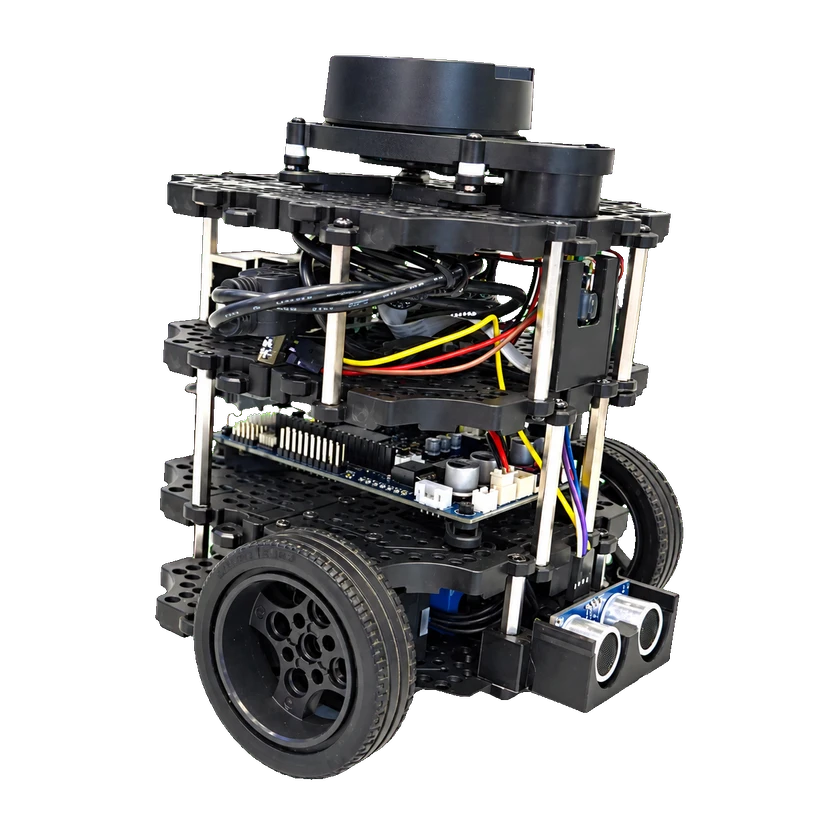
TurtleBot3 Burger

TurtleBot3 Burger

Robotis · Wheeled mobile

Configuration: TurtleBot3 Burger · Humble Gazebo Classic

Development capabilities
Simulation development
Frameworks
ROS 2

Manage selection

0/4 · Select at least two platforms

Submit a source or correction