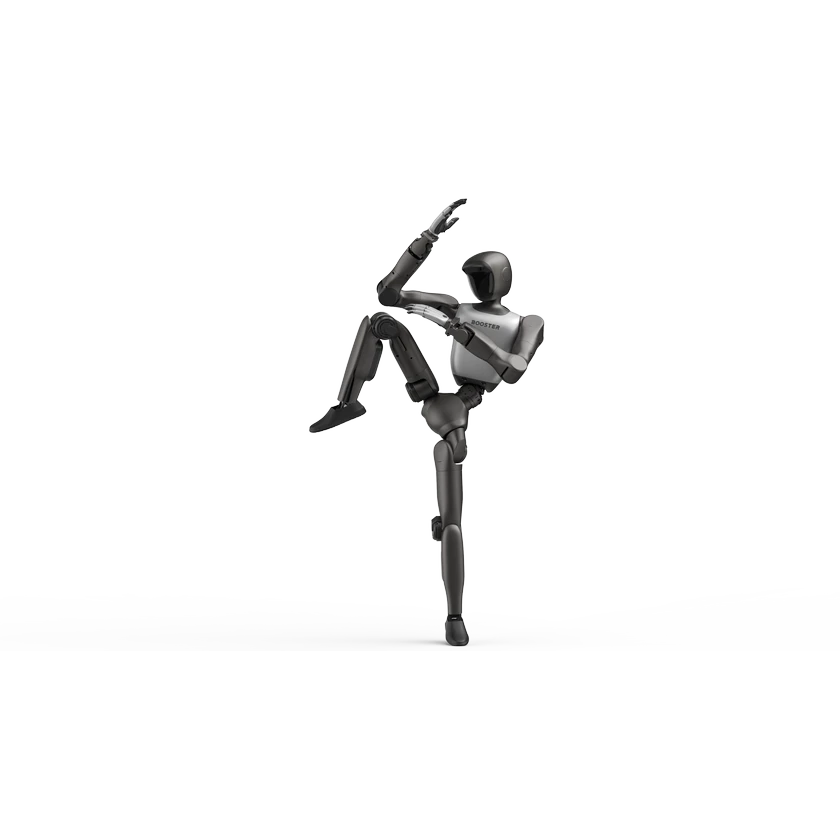
로봇 개발 플랫폼 선택 가이드

형태, 개발 기능 및 생태계를 기준으로 구성별 인터페이스와 개발 자료를 비교하세요.

플랫폼 형태

개발 기능

개발 생태계

추가 필터

개발 플랫폼 · 38
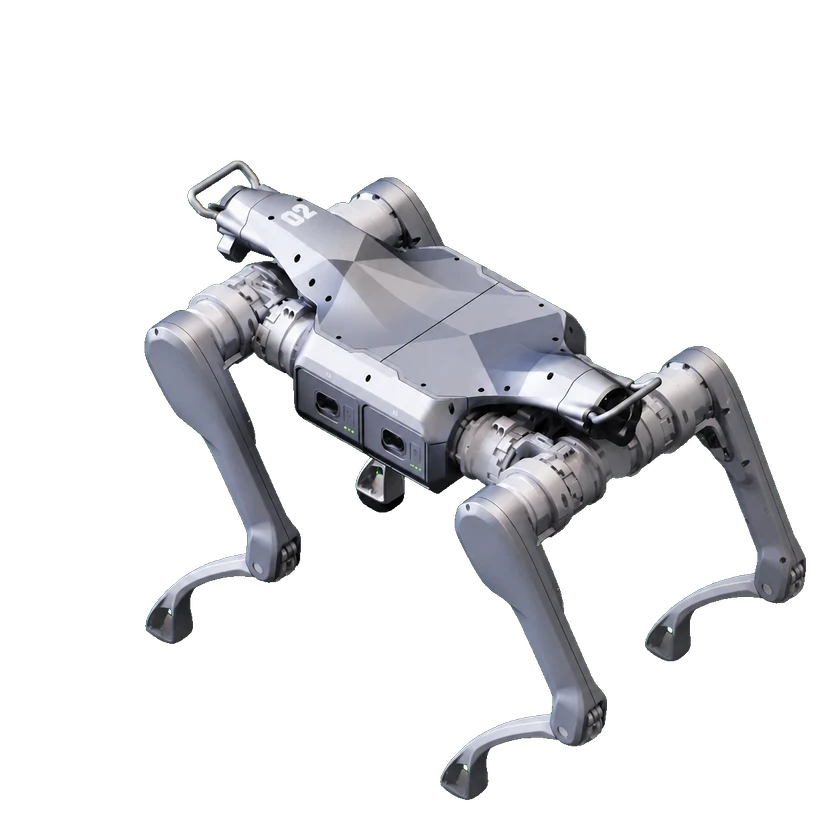
A2

A2

Unitree Robotics · 사족

구성: A2 SDK2 sport interface

개발 언어
Python
Aliengo

Aliengo

Unitree Robotics · 사족

구성: AlienGo SDK v3.8.4

개발 기능
관절 수준 제어
개발 언어
PythonC++
As2 EDU

As2 EDU

Unitree Robotics · 사족

구성: AS2 SDK2 sport interface

개발 언어
Python
ATOM MAX

ATOM MAX

DOBOT Robotics · 이족 휴머노이드 · 듀얼 암

구성: ATOM Max · documented DDS feedforward term

개발 기능
관절 수준 제어
개발 언어
C++
B1

B1

Unitree Robotics · 사족

구성: B1 SDK v3.8.3

개발 기능
관절 수준 제어
개발 언어
PythonC++
B2

B2

Unitree Robotics · 사족

구성: Unitree B2 documented SDK configuration

개발 기능
관절 수준 제어
개발 언어
Python
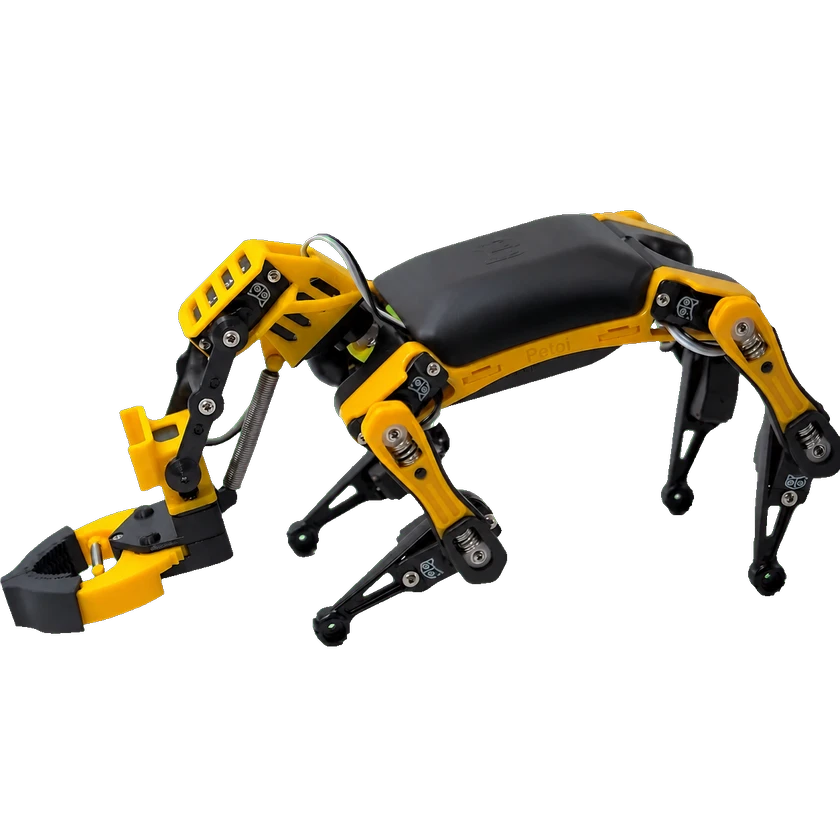
Bittle

Bittle

Petoi · 사족

구성: Petoi Bittle · board-specific Python/C++ serial

개발 기능
관절 수준 제어
개발 언어
PythonC++
Bittle X V2

Bittle X V2

Petoi · 사족

구성: Petoi Bittle X V2 · all-feedback servo teaching

개발 기능
데이터 수집
Bittle X V2+Arm

Bittle X V2+Arm

Petoi · 사족 · 단일 암

구성: Petoi Bittle X V2+Arm · all-feedback servo teaching

개발 기능
데이터 수집
Booster T1

Booster T1

Booster Robotics · 이족 휴머노이드 · 듀얼 암

구성: T1 23-DOF asset configuration

개발 기능
관절 수준 제어시뮬레이션 개발
개발 언어
Python
Booster T2

Booster T2

Booster Robotics · 이족 휴머노이드 · 듀얼 암

구성: T2 31-DOF asset configuration

개발 기능
관절 수준 제어시뮬레이션 개발
개발 언어
Python
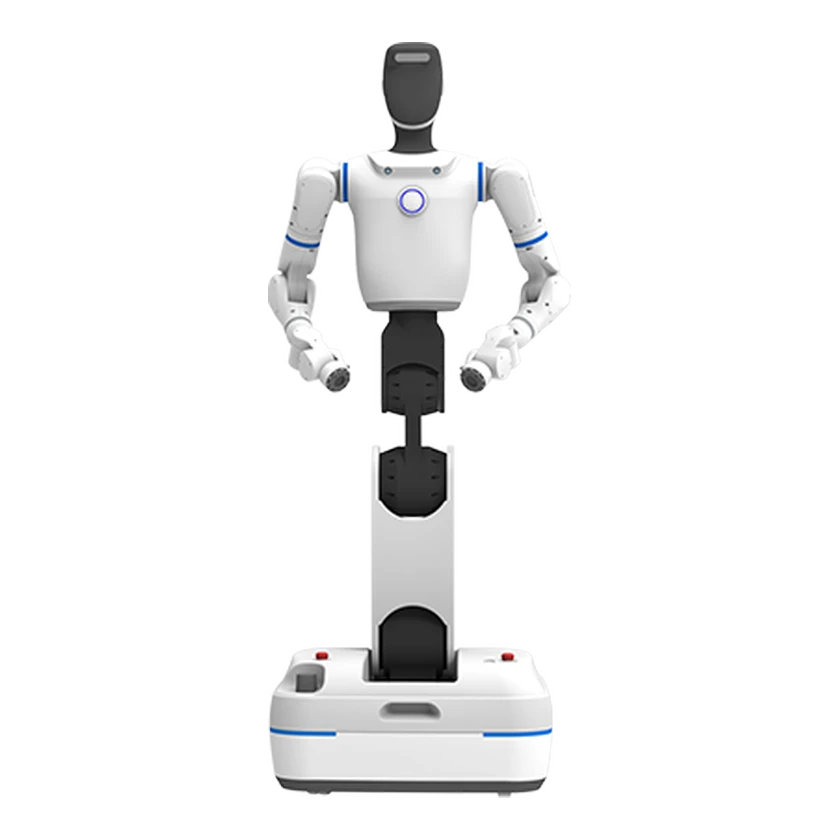
BR-MR73A RICO

BR-MR73A RICO

DUCO Robots · 바퀴 이동형 · 듀얼 암

구성: BR-MR73A RICO · declared ROS interfaces

개발 프레임워크
ROS 1ROS 2

선택 관리

0/4 · 플랫폼을 두 개 이상 선택하세요

출처 또는 수정 제안 보내기