机器人二次开发选型指南

从平台形态、实际能力和开发生态出发,比较开放接口、具体配置与开发资料。

平台形态

开发能力

开发生态

更多筛选

开发平台 · 38

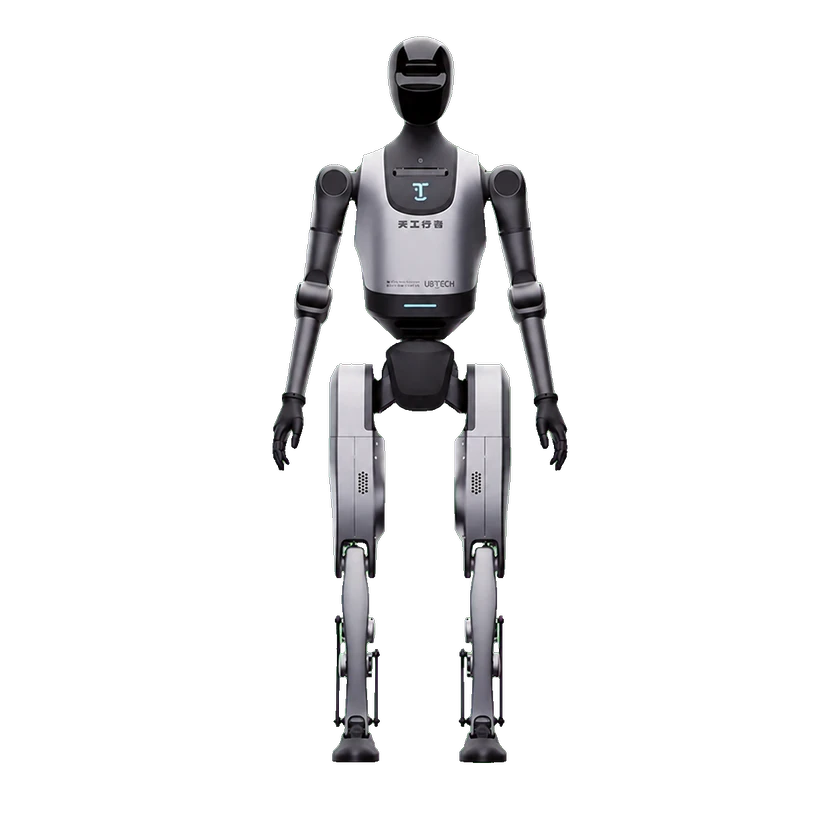
天工行者 基础版

天工行者 基础版

优必选科技 · 双足人形 · 双臂

配置: 天工行者 V2.0.7.x 开放接口

开发能力
关节级控制遥操作数据采集
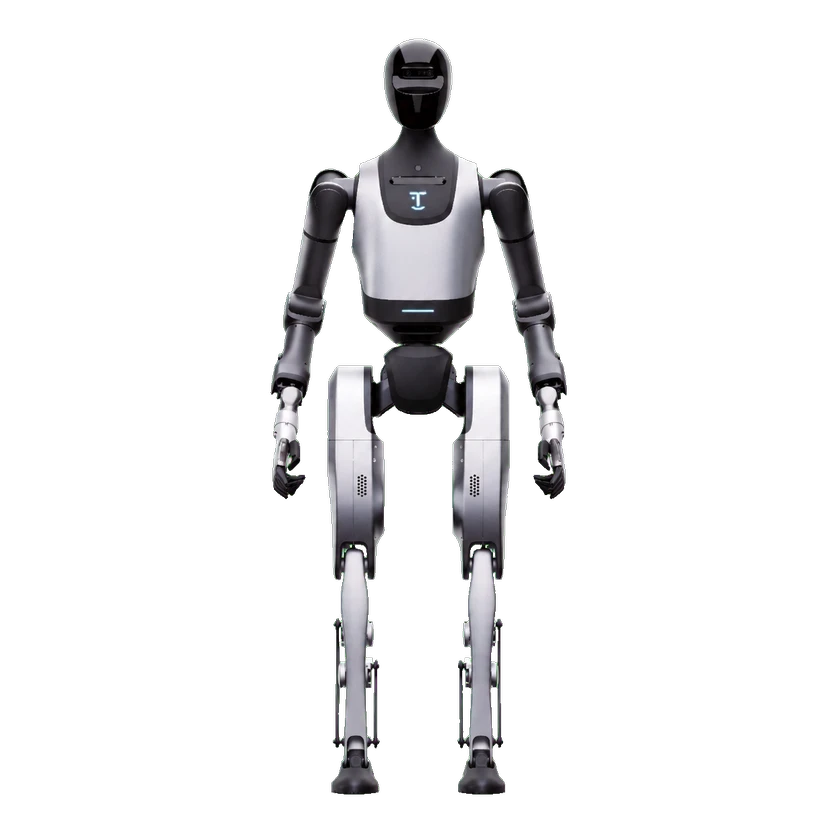
天工行者 无疆版

天工行者 无疆版

优必选科技 · 双足人形 · 双臂

配置: 天工行者 V2.0.7.x 开放接口

开发能力
关节级控制遥操作数据采集
天工行者 无界版

天工行者 无界版

优必选科技 · 双足人形 · 双臂

配置: 天工行者 V2.0.7.x 开放接口

开发能力
关节级控制遥操作数据采集
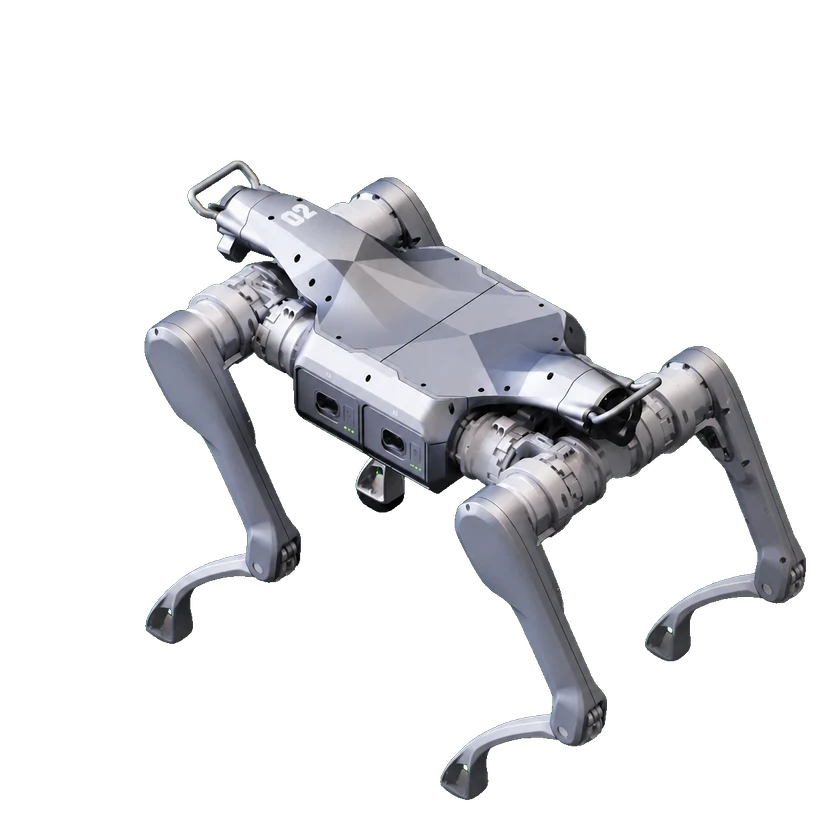
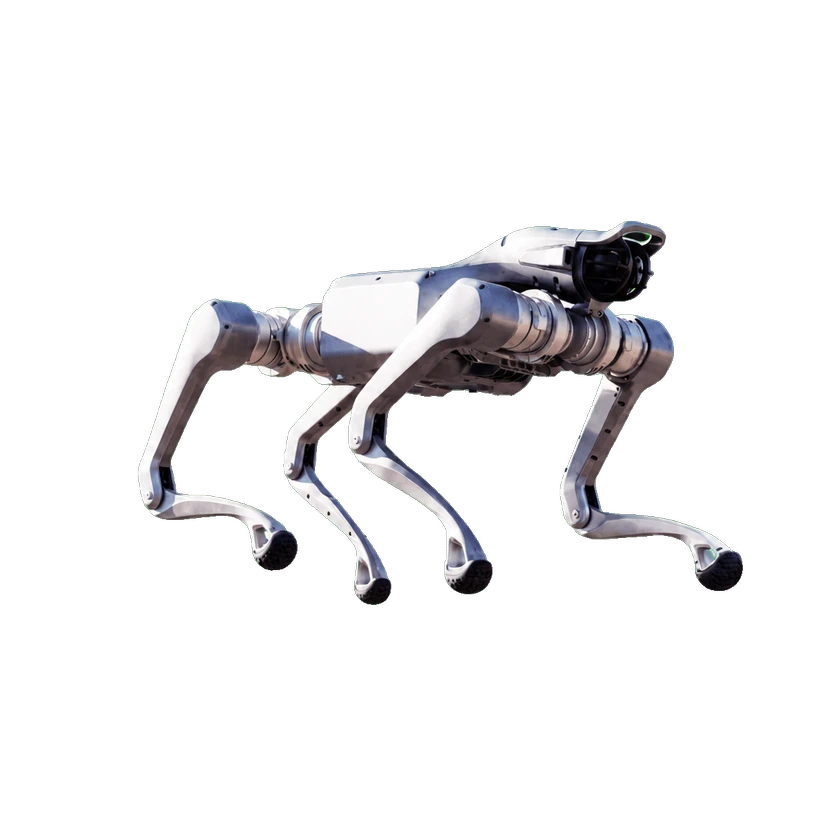
A2

A2

宇树科技 · 四足

配置: A2 SDK2 运动接口

开发语言
Python
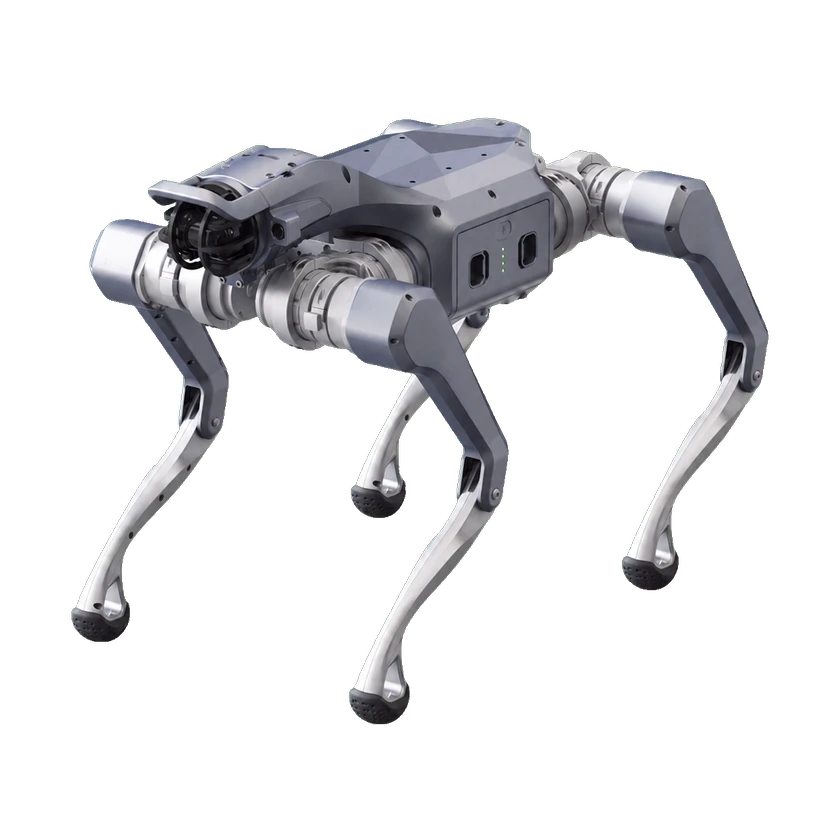
Aliengo

Aliengo

宇树科技 · 四足

配置: AlienGo SDK v3.8.4

开发能力
关节级控制
开发语言
PythonC++
As2 EDU

As2 EDU

宇树科技 · 四足

配置: AS2 SDK2 运动接口

开发语言
Python
ATOM MAX

ATOM MAX

越疆机器人 · 双足人形 · 双臂

配置: ATOM Max · documented DDS feedforward term

开发能力
关节级控制
开发语言
C++
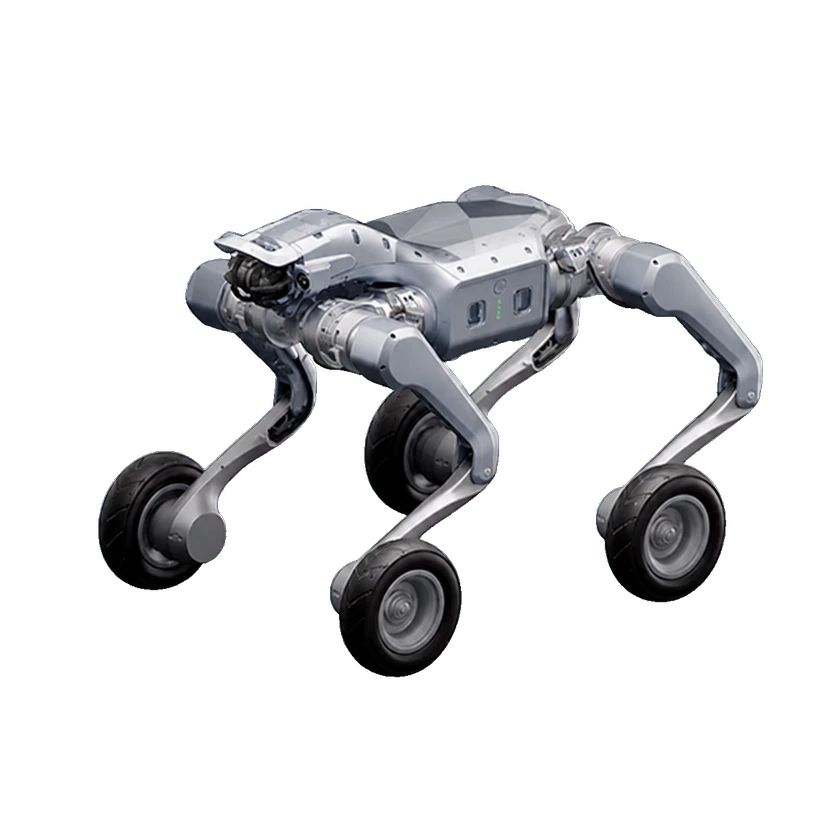
B1

B1

宇树科技 · 四足

配置: B1 SDK v3.8.3

开发能力
关节级控制
开发语言
PythonC++
B2

B2

宇树科技 · 四足

配置: Unitree B2 官方 SDK 配置

开发能力
关节级控制
开发语言
Python
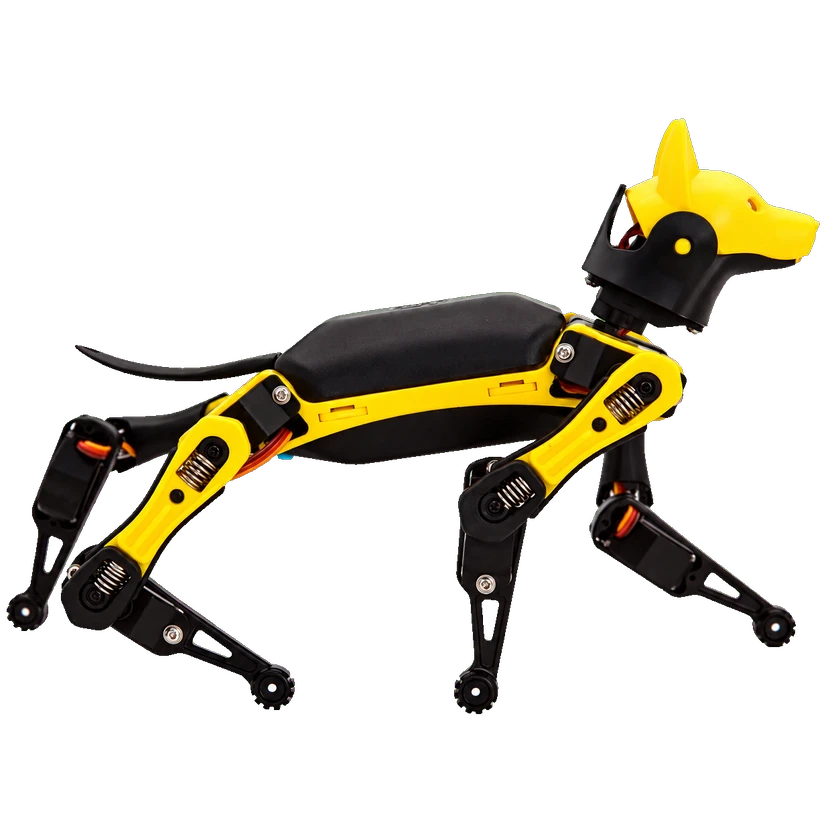
Bittle

Bittle

Petoi · 四足

配置: Petoi Bittle · board-specific Python/C++ serial

开发能力
关节级控制
开发语言
PythonC++
Bittle X V2

Bittle X V2

Petoi · 四足

配置: Petoi Bittle X V2 · all-feedback servo teaching

开发能力
数据采集
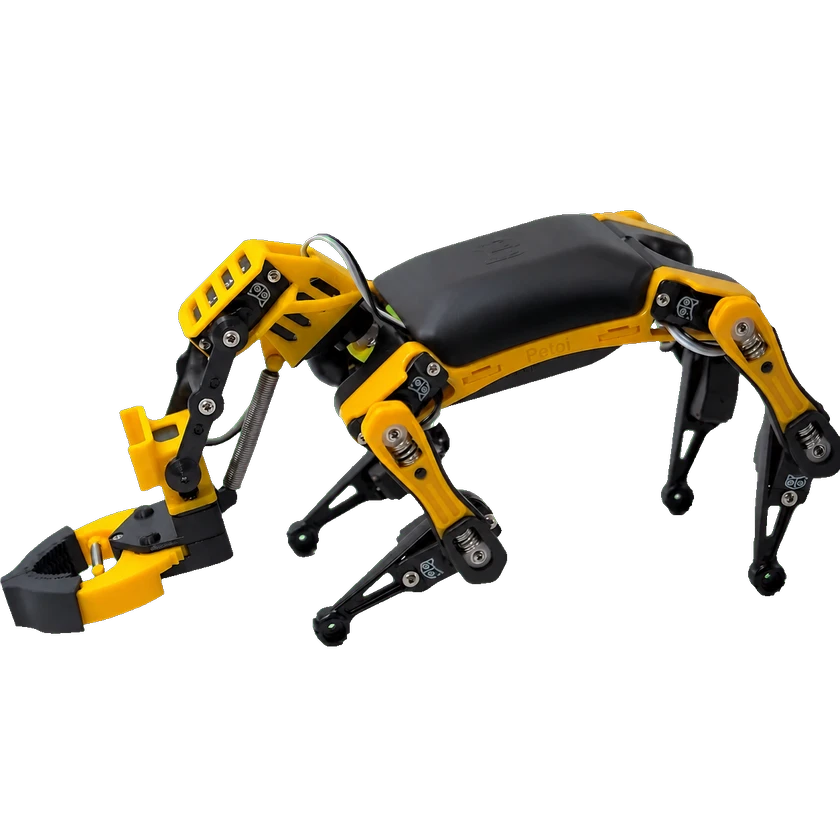
Bittle X V2+Arm

Bittle X V2+Arm

Petoi · 四足 · 单臂

配置: Petoi Bittle X V2+Arm · all-feedback servo teaching

开发能力
数据采集

管理选择

0/4 · 至少选择两款平台

提交来源或更正