机器人二次开发选型指南

从平台形态、实际能力和开发生态出发,比较开放接口、具体配置与开发资料。

平台形态

开发能力

开发生态

更多筛选

开发平台 · 38
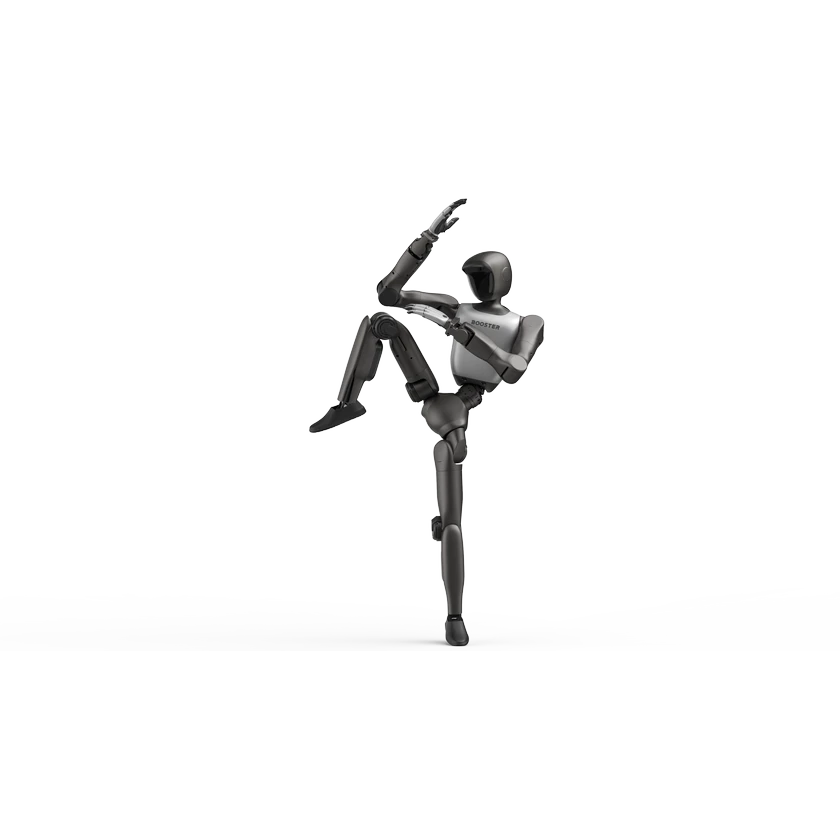
Booster T1

Booster T1

加速进化 · 双足人形 · 双臂

配置: T1 23 自由度资产配置

开发能力
关节级控制仿真开发
开发语言
Python
Booster T2

Booster T2

加速进化 · 双足人形 · 双臂

配置: T2 31 自由度资产配置

开发能力
关节级控制仿真开发
开发语言
Python
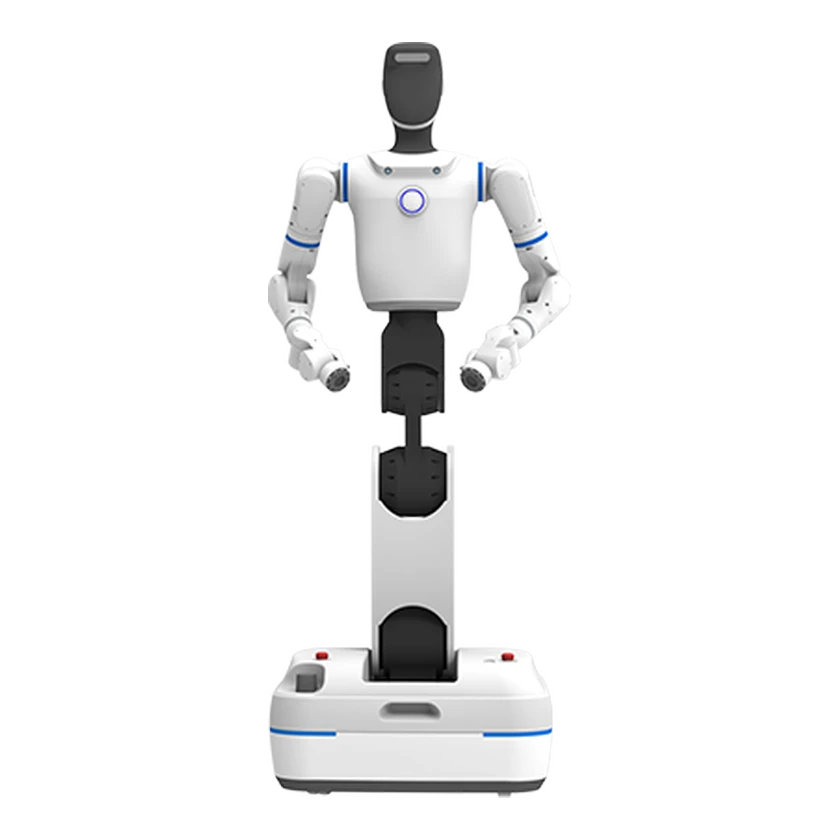
BR-MR73A RICO

BR-MR73A RICO

多可机器人(中科新松) · 轮式移动 · 双臂

配置: BR-MR73A RICO · declared ROS interfaces

开发框架
ROS 1ROS 2
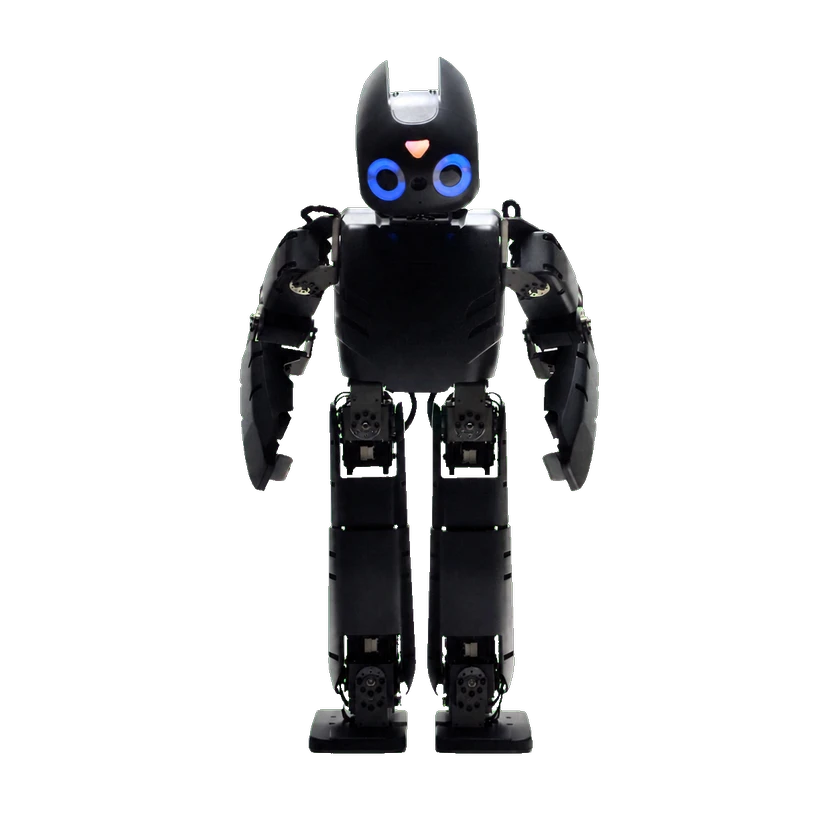
Darwin-OP

Darwin-OP

Robotis · 双足人形 · 双臂

配置: DARWIN-OP · legacy Linux C++ Framework

开发能力
关节级控制
开发语言
C++
DOBOT ATOM Trainer 训练版

DOBOT ATOM Trainer 训练版

越疆机器人 · 双足人形 · 双臂

配置: ATOM Trainer · documented DDS feedforward term

开发能力
关节级控制
开发语言
C++
G1 EDU

G1 EDU

宇树科技 · 双足人形 · 双臂

配置: G1 EDU 29 自由度参考配置

开发能力
关节级控制
开发语言
PythonC++
开发框架
ROS 2

GELLO

加州大学伯克利分校 · 固定机械臂 · 双臂

配置: GELLO FR3 Duo · ROS2 Humble integration

开发能力
遥操作
开发框架
ROS 2
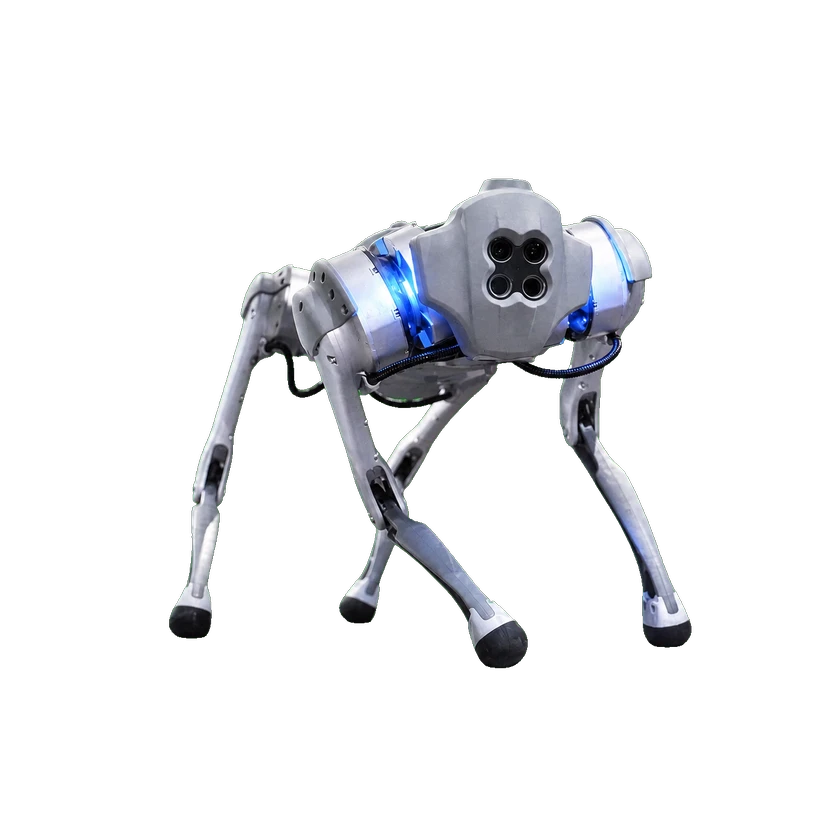
Go1 Edu

Go1 Edu

宇树科技 · 四足

配置: Go1 SDK v3.8.6

开发能力
关节级控制
开发语言
PythonC++
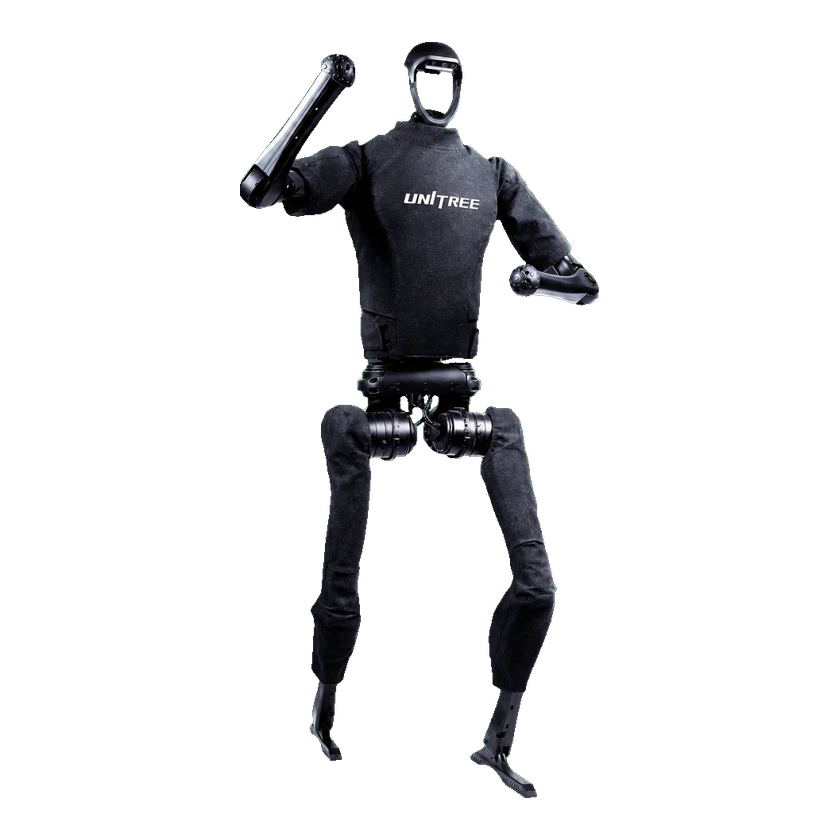
H1

H1

宇树科技 · 双足人形 · 双臂

配置: H1 原版(非 H1-2)

开发能力
关节级控制
开发语言
PythonC++
开发框架
ROS 2
H1-2

H1-2

宇树科技 · 双足人形 · 双臂

配置: H1-2 ROS 2 参考配置

开发能力
关节级控制
开发语言
Python
开发框架
ROS 2
K1

K1

加速进化 · 双足人形 · 双臂

配置: K1 22 自由度资产配置

开发能力
关节级控制仿真开发
开发语言
Python
Mercury X1

Mercury X1

大象机器人 · 轮式移动 · 双臂

配置: Mercury X1 · Python dual-arm position API

开发能力
关节级控制末端位姿控制
开发语言
Python

管理选择

0/4 · 至少选择两款平台

提交来源或更正