
Leitfaden für Roboter-Entwicklungsplattformen
Vergleichen Sie dokumentierte Schnittstellen, Konfigurationen und Entwicklungsressourcen.
Bauform
Entwicklungsfunktionen
Entwicklungsumgebung
Weitere Filter
Entwicklungsplattformen · 38
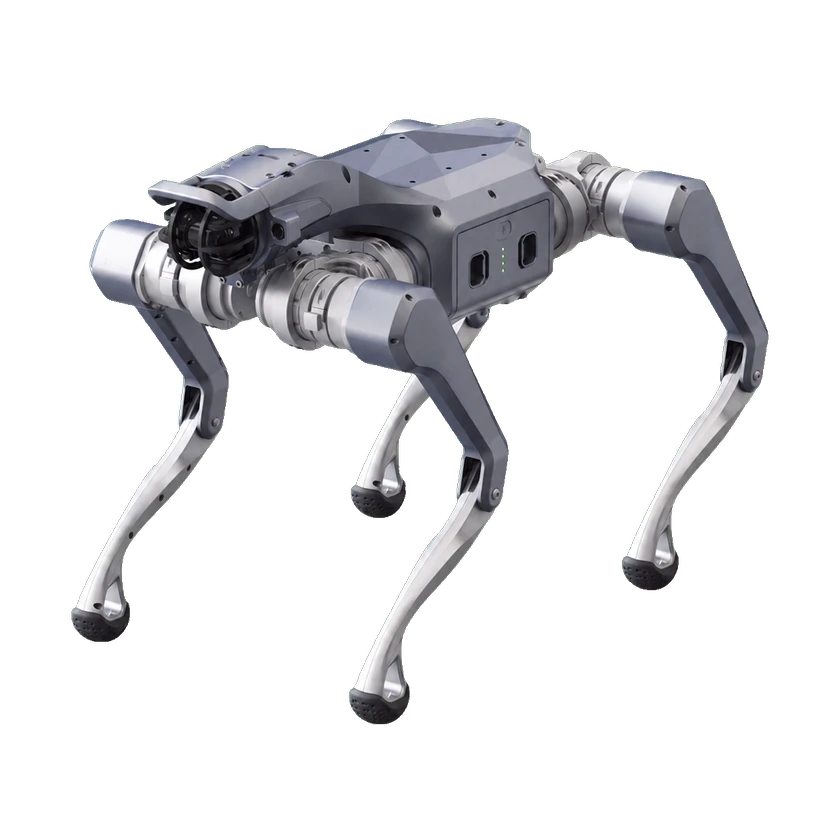
Aliengo
Unitree Robotics · Vierbeiner
Konfiguration: AlienGo SDK v3.8.4
- Entwicklungsfunktionen
- Gelenkregelung
- Programmiersprachen
- PythonC++
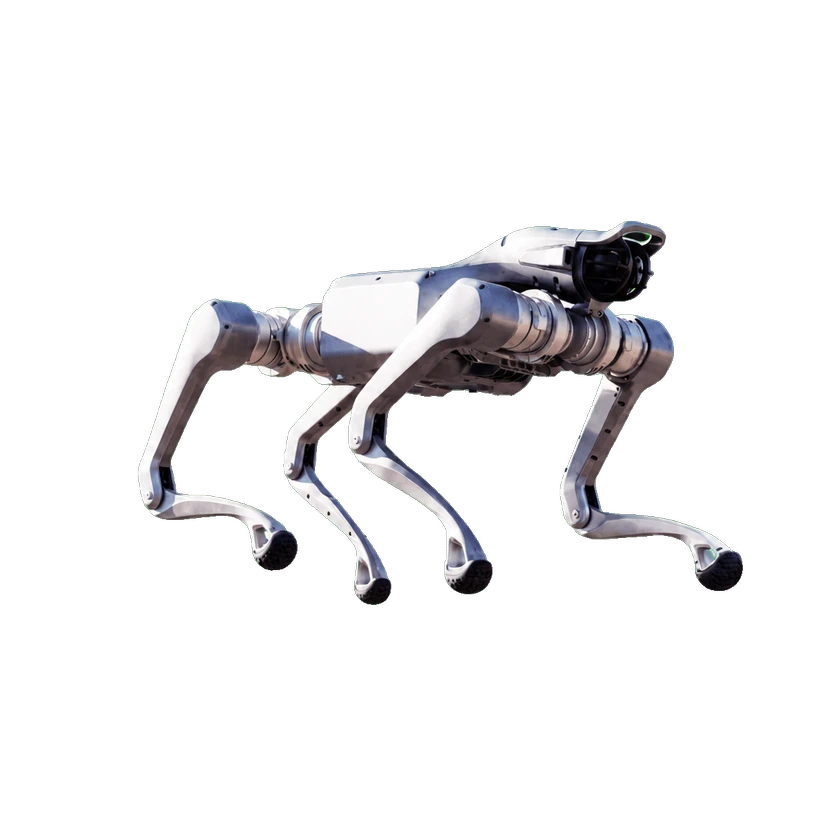
As2 EDU
Unitree Robotics · Vierbeiner
Konfiguration: AS2 SDK2 sport interface
- Programmiersprachen
- Python

ATOM MAX
DOBOT Robotics · Zweibeiniger Humanoid · Zwei Arme
Konfiguration: ATOM Max · documented DDS feedforward term
- Entwicklungsfunktionen
- Gelenkregelung
- Programmiersprachen
- C++
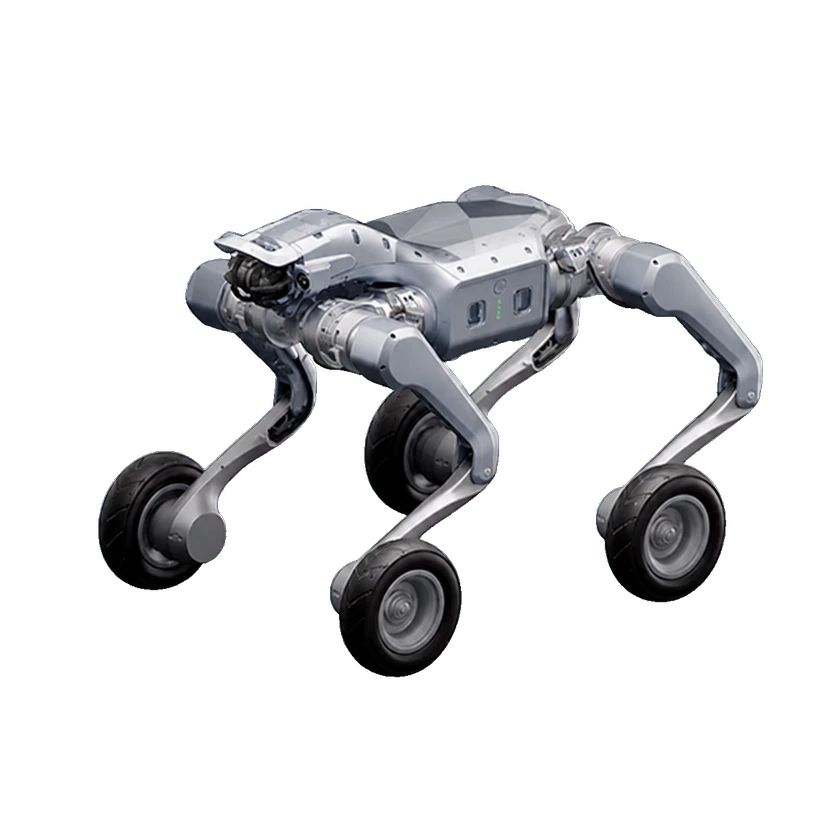
B1
Unitree Robotics · Vierbeiner
Konfiguration: B1 SDK v3.8.3
- Entwicklungsfunktionen
- Gelenkregelung
- Programmiersprachen
- PythonC++

B2
Unitree Robotics · Vierbeiner
Konfiguration: Unitree B2 documented SDK configuration
- Entwicklungsfunktionen
- Gelenkregelung
- Programmiersprachen
- Python
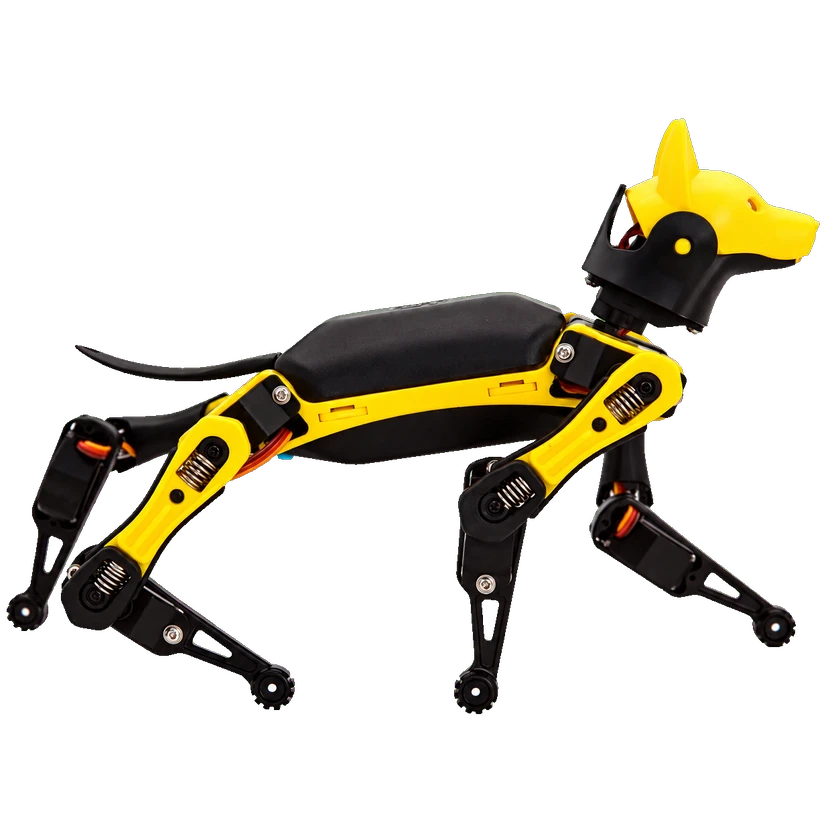
Bittle
Petoi · Vierbeiner
Konfiguration: Petoi Bittle · board-specific Python/C++ serial
- Entwicklungsfunktionen
- Gelenkregelung
- Programmiersprachen
- PythonC++
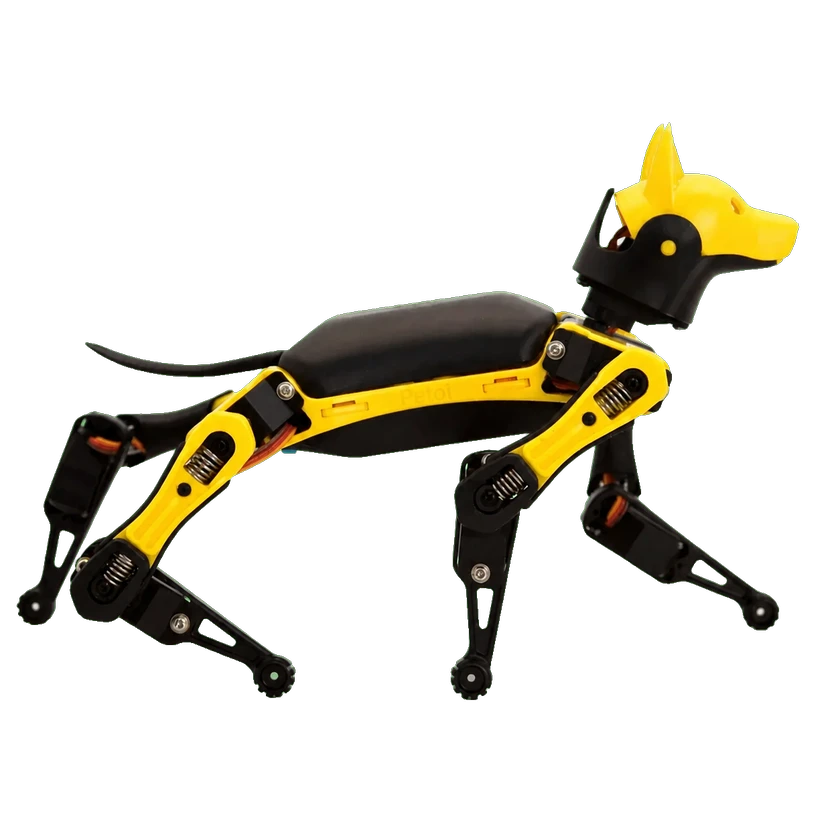
Bittle X V2
Petoi · Vierbeiner
Konfiguration: Petoi Bittle X V2 · all-feedback servo teaching
- Entwicklungsfunktionen
- Datenerfassung
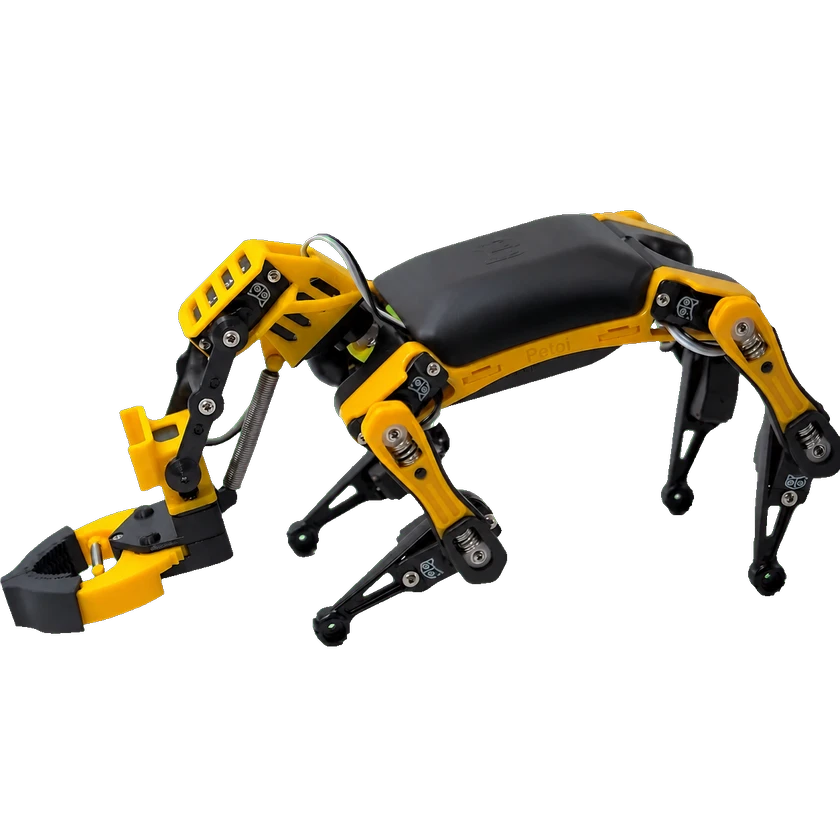
Bittle X V2+Arm
Petoi · Vierbeiner · Ein Arm
Konfiguration: Petoi Bittle X V2+Arm · all-feedback servo teaching
- Entwicklungsfunktionen
- Datenerfassung

Booster T1
Booster Robotics · Zweibeiniger Humanoid · Zwei Arme
Konfiguration: T1 23-DOF asset configuration
- Entwicklungsfunktionen
- GelenkregelungSimulationsentwicklung
- Programmiersprachen
- Python
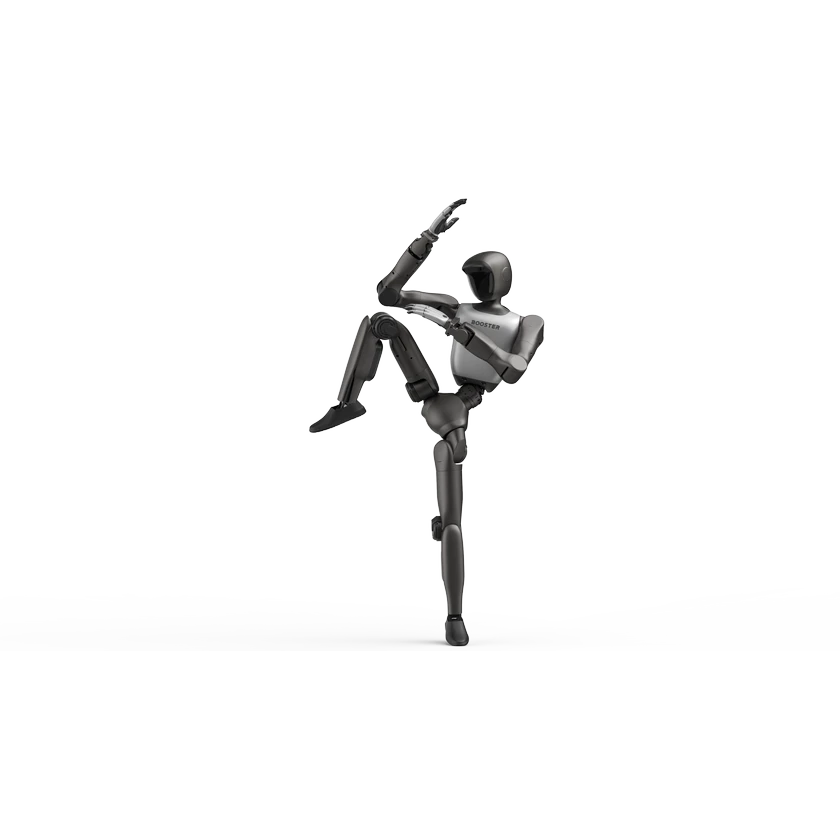
Booster T2
Booster Robotics · Zweibeiniger Humanoid · Zwei Arme
Konfiguration: T2 31-DOF asset configuration
- Entwicklungsfunktionen
- GelenkregelungSimulationsentwicklung
- Programmiersprachen
- Python
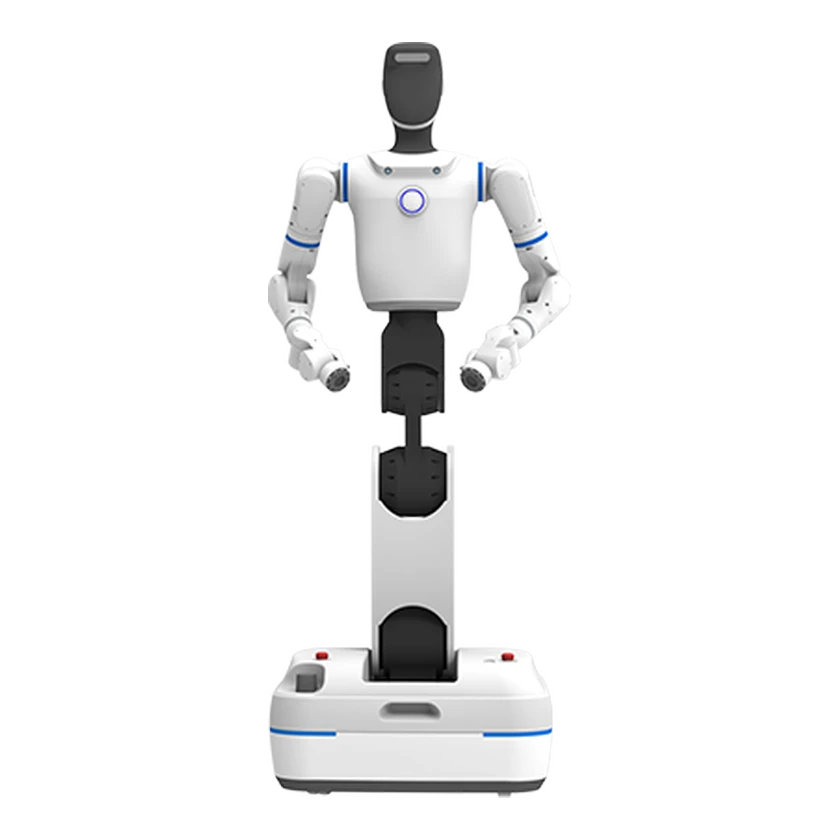
BR-MR73A RICO
DUCO Robots · Radmobil · Zwei Arme
Konfiguration: BR-MR73A RICO · declared ROS interfaces
- Frameworks
- ROS 1ROS 2