

MobilitätOffizielle Angabe
Gehen
Unitree gibt an, dass A2 voll beladen bis zu 3 Stunden / 12,5 km und unbeladen 5 Stunden / 20 km ununterbrochen laufen kann.
Unitree A2 ist ein industrieller Vierbeiner für Logistik, industrielle Inspektion und Notfallrettung. Er wiegt einschließlich Batterie etwa 42 kg und unterstützt hot-swap-fähige Doppelbatterien, lokale Luftkühlung und Weiterentwicklung. Er trägt kontinuierlich etwa 25 kg und geht unbeladen über 5 Stunden oder etwa 20 km; er verfügt über ein Industrie-LiDAR und eine HD-Kamera.
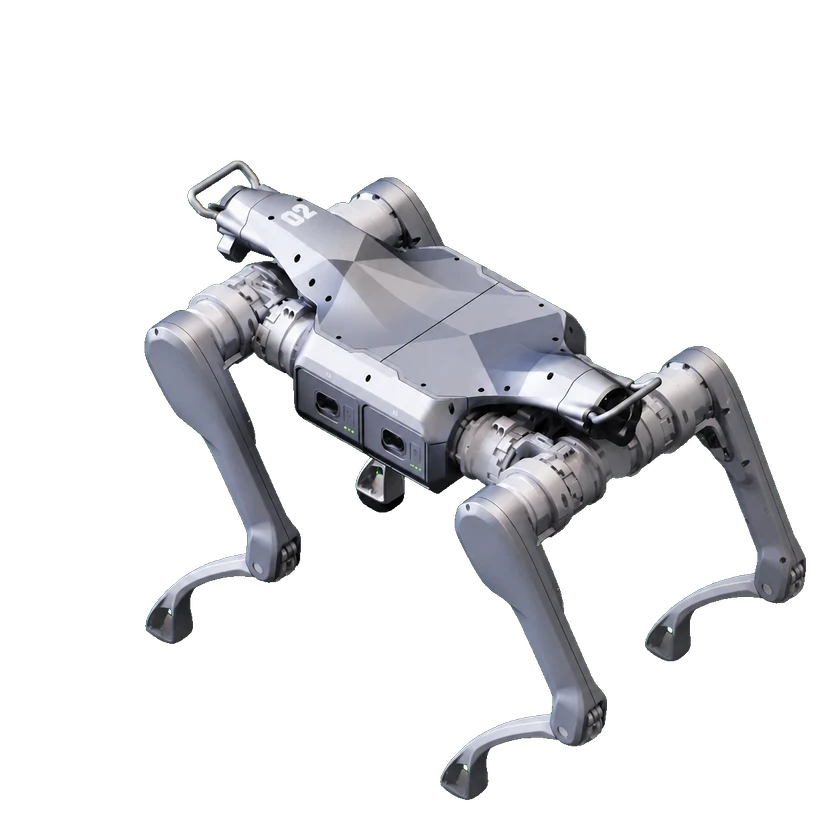
Unitree gibt an, dass A2 voll beladen bis zu 3 Stunden / 12,5 km und unbeladen 5 Stunden / 20 km ununterbrochen laufen kann.
Entwicklungskonfiguration: A2 SDK2 sport interface
Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.
Documented a2 Python sport client, with compatible firmware and developer network access. Velocity is body motion, not low-level joint velocity. No permissions transferred to another SKU.
Beispiele oder Hilfswerkzeuge sind verfügbar; das Kernsystem ist damit nicht als offen belegt.
Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.
Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.
| Typ | Ressource | Lizenz | Gültige Version | Öffnen |
|---|---|---|---|---|
| Code | Unitree SDK2 Python GitHub · unitreerobotics/unitree_sdk2_python Pinned source revision 814556d15970dd2ecf1c9984e845ca02ab07e206. License applies to this repository; hardware, firmware, dependencies and robot access have separate terms. | BSD-3-Clause | sdk2_sport | Öffnen GitHub |
| Simulation | A2: ROS-Roboterbeschreibung und Simulationsdaten GitHub · unitreerobotics/unitree_ros Das offizielle ROS-Repository führt dieses Modell auf. Die Dateien dienen Visualisierung und Simulation und belegen keine Veröffentlichung von Fertigungszeichnungen oder vollständiger Bordsoftware. Die Modellkonfiguration muss übereinstimmen. | BSD-3-Clause | A2 | Öffnen GitHub |
Noch keine verwandten Produkte erfasst.
