Unitree Robotics logoUnitree Robotics

G1

Preis
ab USD 13,500
Typ
Humanoide Roboter · Kompakter Humanoider
Status
Kommerziell
Verfügbarkeit
Im Verkauf
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
13. Mai 2024
Land/Region
China
Zuletzt geprüft
2026-08-28
23 DOF
Gesamtzahl der Freiheitsgrade
1,32 m
Höhe
35 kg
Gewicht
2 kg
Allgemeine Nutzlast

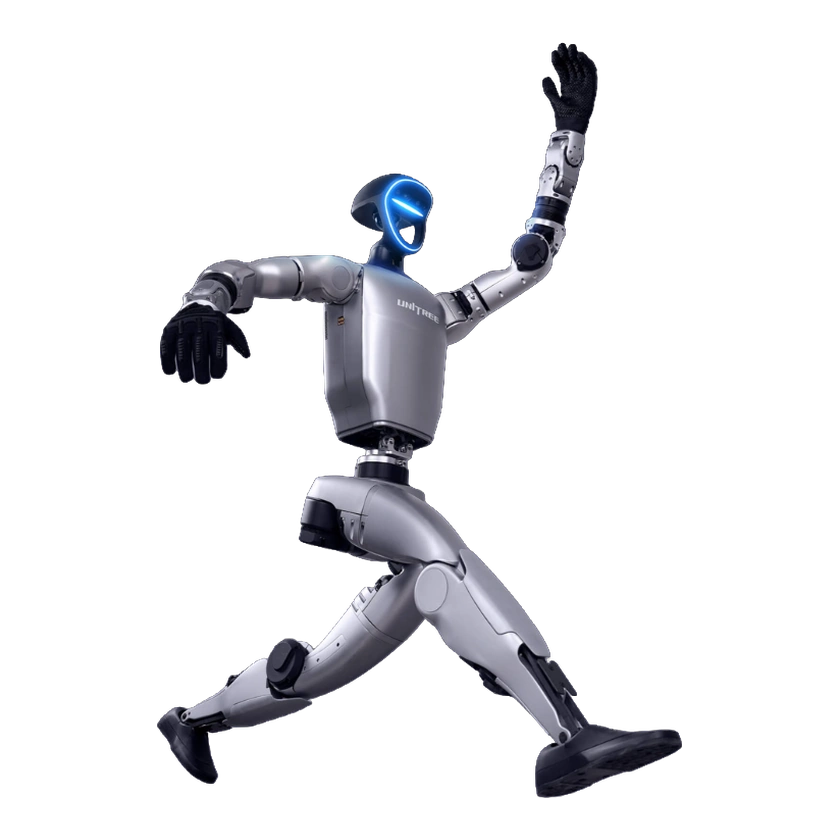
Unitree G1 ist ein kompakter humanoider Roboter mit 23 Gelenkmotoren, Tiefensicht, LiDAR und Boxfähigkeiten.
1 / 6G1

Intelligence-Profil

Gehirn / ModelleVorgeführt
UnifoLM-VLA-0
Unitree Robotics · 2026-01-29
LernansatzOffizielle Angabe
Imitationslernen
LernansatzOffizielle Angabe
Bestärkendes Lernen
LernansatzVorgeführt
Teleoperation
LernansatzVorgeführt
Menschliche Demonstration
LernansatzVorgeführt
Robotertrajektoriendaten
LernansatzVorgeführt
Simulation
SteuerungsansatzVorgeführt
Bestärkendes Lernen
SteuerungsansatzOffizielle Angabe
Hybride Regelung

Fähigkeitenkarte

MobilitätVorgeführt
Gehen

Official timeline records G1 locomotion demonstrations.

ManipulationVorgeführt
Greifen

Official G1 datasets and deployment materials cover real-robot manipulation with a gripper.

ManipulationVorgeführt
Greifen und Ablegen

Official G1 datasets include block stacking, bag insertion, and packing tasks.

ManipulationVorgeführt
Werkzeugnutzung

Official G1 datasets include board erasing, medicine pouring, and tool organization tasks.

InteraktionVorgeführt
Sprachinteraktion

Official timeline records direct external voice-command control of G1.

Hardwarespezifikationen

Freiheitsgrade und Antrieb

Armspannweite
Etwa 0,45 m
Abmessungen im zusammengeklappten Zustand
690 x 450 x 300 mm
Beinlänge (Oberschenkel + Unterschenkel)
Unterschenkel- + Oberschenkellänge 0,6 m
Materialien
Leichte, hochfeste Bauteile aus Aluminium und Kohlefaser. Kreuzrollenlager in Industriequalität.
Abmessungen im Stand
1320 x 450 x 200 mm
Gesamtzahl der Freiheitsgrade
23 DOF

Mobilität und Nutzlast

Nutzlast je Arm
2 kg
Allgemeine Nutzlast
2 kg
Maximales Gelenkausgangsdrehmoment
90 N·m
Stufenhöhe
200 mm
Gehgeschwindigkeit
2 m/s

Freiheitsgrade

Steuerbare Freiheitsgrade je Arm
5 DOF
Tiefe
200 mm
Höhe
1,32 m
Freiheitsgrade je Bein
6 DOF
Länge
20 cm
Freiheitsgrade des Halses
2 Freiheitsgrade
Taillenfreiheitsgrade
1 DOF
Gewicht
35 kg
Breite
45 cm

Mechanische Struktur

Aktuatormodell
Trägheitsarmer Hochgeschwindigkeits-PMSM mit Innenläufer
Gelenklager
Industrietaugliche Kreuzrollenlager

Sensoren

Kamera
Tiefenkamera
LiDAR
3D-LiDAR
Sensoren
Tiefenkamera + 3D-LiDAR

Akku und Laufzeit

Akkukapazität
9 Ah
Ladegerät
54 V 5 A
Stromversorgung
Lithium-Akku der 13er-Serie
Laufzeit
2 Std.

Rechenplattform

Onboard-Rechenleistung
8-Kern-Hochleistungs-CPU

Interaktion und Kommunikation

Kommunikation
Wi-Fi 6; Bluetooth 5.2
Mikrofon
4-Mikrofon-Array
OTA-Update
Unterstützt
Fernbedienung
Inbegriffen
Lautsprecher
5-W-Lautsprecher

Kommerzielle Informationen

Garantie
8 Monate

Kommerzieller Status

Status
Kommerziell
Preis
ab USD 13,500
Veröffentlichungsdatum
13. Mai 2024

Einsatzhistorie

Fortschritt, Änderungen und Quellen aus realen Projekten.

Partner
Asahi Kasei Corporation · Kunde
Anwendung
Research Platform
Hauptaufgabe
Im Zentrum für Produktionstechnologie wurde geprüft, ob ein humanoider Roboter einen Träger mit Versuchsfolien mit beiden Händen anheben und zwischen Tischen transportieren kann. Ziel war es, Möglichkeiten zur Entlastung bei manuellen Transportarbeiten zu bewerten.
Standort
Asahi-Kasei-Werk Moriyama, Zentrum für Produktionstechnologie, Japan
Beginn
2026-02
Zuletzt geprüft
2026-10-10

Einsatzverlauf · 1

  1. G1 erprobt den Transport eines Trägers vor Ort
Stand der geprüften Belege, kein Echtzeit-Betriebsstatus.2026-10-10

Video

Zeitachse

  1. Roboterveröffentlichung
    G1
  2. Modellveröffentlichung
    UnifoLM-VLA-0
Quelle oder Korrektur einreichen