Unitree Robotics logoUnitree Robotics

G1

가격
USD 13,500부터
유형
휴머노이드 로봇 · 컴팩트 휴머노이드
상태
상용
구매 가능 여부
판매 중
구매 방식
미공개
공개일
2024년 5월 13일
국가/지역
중국
최근 확인
2026-08-28
23 DOF
총 자유도
1.32 m
높이
35 kg
무게
2 kg
일반 페이로드

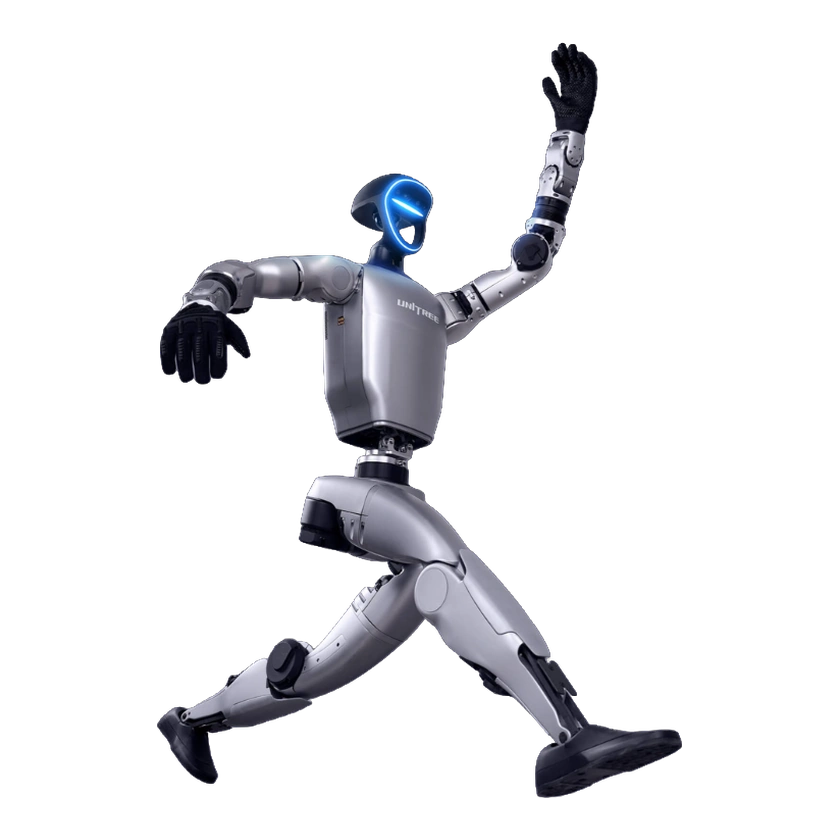
Unitree G1은 23개의 관절 모터, 깊이 비전, LiDAR 및 복싱 기능을 갖춘 소형 휴머노이드 로봇입니다.
1 / 6G1

인텔리전스 프로필

브레인 / 모델시연됨
UnifoLM-VLA-0
Unitree Robotics · 2026-01-29
학습 방식공식 발표
모방 학습
학습 방식공식 발표
강화 학습
학습 방식시연됨
원격 조작
학습 방식시연됨
인간 시연
학습 방식시연됨
로봇 궤적 데이터
학습 방식시연됨
시뮬레이션
제어 방식시연됨
강화 학습
제어 방식공식 발표
하이브리드 제어

기능 맵

이동시연됨
보행

Official timeline records G1 locomotion demonstrations.

조작시연됨
파지

Official G1 datasets and deployment materials cover real-robot manipulation with a gripper.

조작시연됨
피킹 및 배치

Official G1 datasets include block stacking, bag insertion, and packing tasks.

조작시연됨
도구 사용

Official G1 datasets include board erasing, medicine pouring, and tool organization tasks.

상호작용시연됨
음성 상호작용

Official timeline records direct external voice-command control of G1.

하드웨어 사양

자유도 및 구동

양팔 폭
약 0.45m
접었을 때 치수
690 x 450 x 300 mm
다리 길이(허벅지+정강이)
종아리 + 허벅지 길이 0.6m
소재
경량·고강도 알루미늄 및 탄소섬유 부품, 산업 등급 크로스 롤러 베어링.
기립 시 크기
1320 x 450 x 200 mm
총 자유도
23 DOF

이동성 및 페이로드

단일 팔 적재량
2 kg
일반 페이로드
2 kg
최대 관절 출력 토크
90 N·m
계단 높이
200 mm
보행 속도
2 m/s

자유도

팔당 제어 가능 자유도
5 DOF
깊이
200 mm
높이
1.32 m
다리당 자유도
6 DOF
길이
20 cm
목 자유도
2자유도
허리 자유도
1 DOF
무게
35 kg
너비
45 cm

기계 구조

액추에이터 모델
저관성 고속 내부 로터형 PMSM
관절 베어링
산업 등급 크로스 롤러 베어링

센서

카메라
깊이 카메라
LiDAR
3D LiDAR
센서
깊이 카메라 + 3D LiDAR

배터리 및 작동 시간

배터리 용량
9 Ah
충전기
54 V 5 A
전원 공급
13시리즈 리튬 배터리
작동 시간
2시간

컴퓨팅 플랫폼

온보드 컴퓨팅
8코어 고성능 CPU

상호작용 및 통신

통신
Wi-Fi 6; Bluetooth 5.2
마이크로폰
4마이크 어레이
OTA 업데이트
지원됨
원격 컨트롤러
포함됨
스피커
5 W 스피커

상업 정보

보증
8개월

상용화 상태

상태
상용
가격
USD 13,500부터
공개일
2024년 5월 13일

배치 기록

실제 현장의 진행 상황, 변화 및 출처.

협력 주체
Asahi Kasei Corporation · 고객
적용 분야
Research Platform
주요 작업
생산기술개발센터에서 실험용 필름 캐리어를 양손으로 들어 테이블 사이를 걸어 운반하는 작업을 시험해 휴머노이드가 수작업 운반을 줄일 수 있는지 평가했다.
위치
일본 아사히카세이 모리야마 사업장 생산기술개발센터
시작
2026-02
최근 검증
2026-10-10

배치 타임라인 · 1

  1. G1, 현장에서 캐리어 운반 PoC 수행
검증된 자료 기준이며 실시간 운영 상태가 아닙니다.2026-10-10

동영상

타임라인

  1. 로봇 공개
    G1
  2. 모델 공개
    UnifoLM-VLA-0
출처 또는 수정 제안 보내기