Unitree Robotics logoUnitree Robotics

G1

価格
USD 13,500〜
タイプ
ヒューマノイドロボット · コンパクトヒューマノイド
ステータス
商用化
提供状況
販売中
購入方法
未公開
発売時期
2024年5月13日
国・地域
中国
最終確認
2026-08-28
23 DOF
総自由度
1.32 m
高さ
35 kg
重量
2 kg
汎用可搬重量

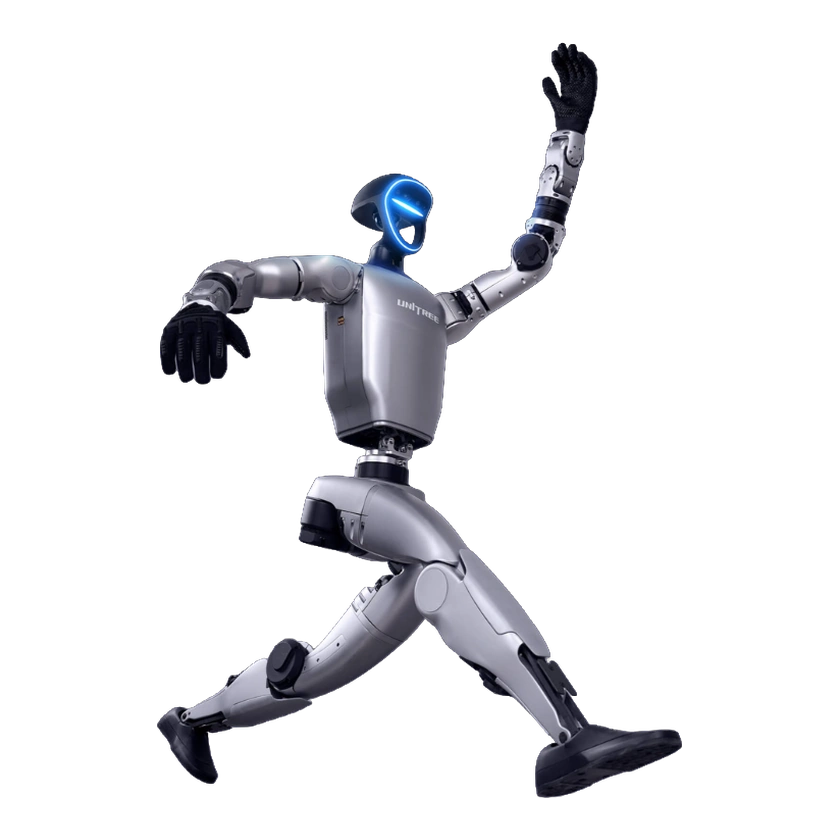
Unitree G1は23自由度、深度カメラ、3D LiDAR、約2時間の稼働時間を備え、パンチやキックを行う公式ボクシング応用も紹介された小型ヒューマノイドです。
1 / 6G1

インテリジェンス・プロフィール

ブレイン / モデル実演済み
UnifoLM-VLA-0
Unitree Robotics · 2026-01-29
学習方法公式発表
模倣学習
学習方法公式発表
強化学習
学習方法実演済み
遠隔操作
学習方法実演済み
人間によるデモンストレーション
学習方法実演済み
ロボット軌跡データ
学習方法実演済み
シミュレーション
制御方法実演済み
強化学習制御
制御方法公式発表
ハイブリッド制御

能力マップ

移動実演済み
歩行

Official timeline records G1 locomotion demonstrations.

操作実演済み
把持

Official G1 datasets and deployment materials cover real-robot manipulation with a gripper.

操作実演済み
ピックアンドプレース

Official G1 datasets include block stacking, bag insertion, and packing tasks.

操作実演済み
道具使用

Official G1 datasets include board erasing, medicine pouring, and tool organization tasks.

対話実演済み
音声対話

Official timeline records direct external voice-command control of G1.

ハードウェア仕様

自由度と駆動

アームスパン
約0.45 m
折りたたみ寸法
690 × 450 × 300 mm
脚長(大腿+下腿)
下腿 + 大腿長 0.6 m
材質
軽量かつ高強度のアルミニウムとカーボンファイバーパーツ。工業用グレードのクロスローラーベアリング。
立位時寸法
1320 × 450 × 200 mm
総自由度
23 DOF

運動性能

片腕ペイロード
2 kg
汎用可搬重量
2 kg
関節出力軸ピークトルク
90 N·m
段差乗り越え高さ
200 mm
歩行速度
2 m/s

自由度

片腕制御自由度
5 DOF
奥行き
200 mm
高さ
1.32 m
片脚自由度
6 DOF
長さ
20 cm
首自由度
2 DOF
腰部自由度
1 DOF
重量
35 kg
幅
45 cm

機械構造

アクチュエータモデル
低慣性高速インナーローターPMSM
関節出力軸受
工業グレードのクロスローラーベアリング

センサー

カメラ
深度カメラ
LiDAR
3D LiDAR
知覚センサー
深度カメラ+3D LiDAR

バッテリーと稼働時間

バッテリー容量
9 Ah
充電器
54 V・5 A
電源方式
13直列リチウム電池
稼働時間
2 時間

計算プラットフォーム

オンボードコンピューティング
8コア高性能CPU

インタラクションと通信

通信
Wi-Fi 6、Bluetooth 5.2
マイク
4マイクアレイ
OTAアップデート
対応
ハンドヘルドリモコン
付属
スピーカー
5 Wスピーカー

商業情報

保証期間
8か月

商用ステータス

ステータス
商用化
価格
USD 13,500〜
発売時期
2024年5月13日

導入履歴

実環境での進展、変化と出典。

協力主体
Asahi Kasei Corporation · 顧客
用途
Research Platform
主なタスク
生産技術開発センターで、実験用フィルムキャリアを両手で持ち上げ、別のテーブルまで歩いて運ぶ動作を検証し、ヒューマノイドによる搬送作業の省力化可能性を評価した。
場所
日本、旭化成守山製造所 生産技術開発センター
開始
2026-02
最終確認
2026-10-10

導入タイムライン · 1

  1. G1、現地でキャリア搬送PoCを実施
確認済み資料に基づく状態であり、現在の稼働を保証しません。2026-10-10

動画

タイムライン

  1. ロボット公開
    G1
  2. モデル公開
    UnifoLM-VLA-0
情報源または訂正を送信