
 Unitree Robotics
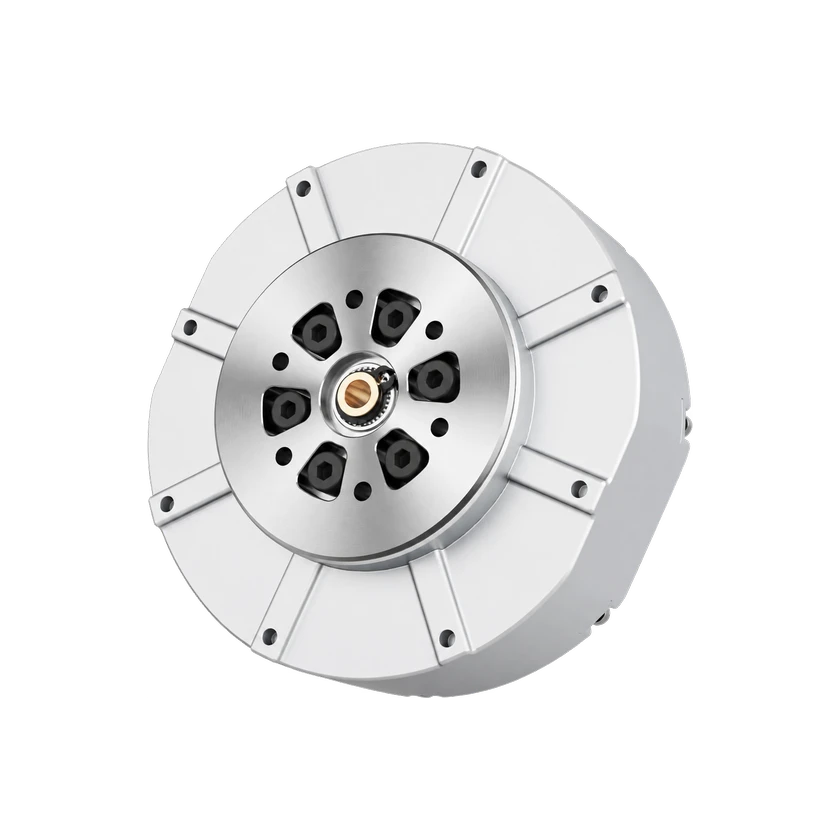
GO-M8010-6
- Abtriebsdrehzahl · Maximum
- ≤286.4789 rpm
GO-M8010-6 ist ein integrierter Permanentmagnet-Synchronmotor von Unitree für Robotergelenke. Er vereint Getriebe, FOC-Regelung, Temperatursensor und Absolutwertgeber und unterstützt RS-485 für Entwicklung, Wettbewerbe, Forschung und Lehre.
Technische Daten
Abtrieb & Übertragung
- Abtriebsdrehmoment · Maximum
≤23.7 N·m
Bereich nicht zugeordnet
- Abtriebsdrehzahl · Maximum
≤286.4789 rpm
Bereich nicht zugeordnet
24 V DC
Elektrische Daten
- Betriebsstrom · Maximum
≤40 A
Bereich nicht zugeordnet
Encoder & Rückmeldung
- Encodertyp
Absolutwertgeber
Bereich nicht zugeordnet
- Encoder-Auflösung
15 bit
Bereich nicht zugeordnet
- Rückmeldesignale
Drehmoment / Winkel / Winkelgeschwindigkeit / Temperatur
Bereich nicht zugeordnet
Kommunikation & Regelung
- Kommunikationsschnittstelle
RS-485
Bereich nicht zugeordnet
- Steuerungsmodus
Drehmoment / Position / Geschwindigkeit
Bereich nicht zugeordnet
- Befehlsrate
6000 Hz
Bereich nicht zugeordnet
Aufbau & Komponenten
- Motortyp
Permanentmagnet-Synchronmotor
Bereich nicht zugeordnet
- Motorintegration
Integriert
Bereich nicht zugeordnet
- Getriebeintegration
Integriert
Bereich nicht zugeordnet
- Encoderintegration
Integriert
Bereich nicht zugeordnet
- Steuerungsintegration
Integriert
Bereich nicht zugeordnet
Weitere Daten
- SDK-Sprachen
C++
Bereich nicht zugeordnet
- SDK-Sprachen
Python
Bereich nicht zugeordnet
Modelldaten · Konfigurationsbezug ungeprüft
- Entwicklungszugang
- Bedingt unterstützt
- Gewicht
- 0.53 kg
- Übersetzungsverhältnis
- 6.33:1
- Betriebsspannung
- 12–30 V
- Betriebsspannung
- 24 V
- Softwarealgorithmus
- Feldorientierte Regelung (FOC)
- Betriebstemperatur
- -5–40 °C
- Kommunikation
- 4 Mbps
Quelle · 3
2026-09-23
Befehlsrate · 通信控制频率6000Hz
Kommunikationsschnittstelle · RS-485
Steuerungsmodus · Drehmoment
Steuerungsmodus · Position
Steuerungsmodus · Geschwindigkeit
Rückmeldesignale · Drehmoment
Rückmeldesignale · Winkel
Rückmeldesignale · Winkelgeschwindigkeit
Rückmeldesignale · Temperatur
Encoder-Auflösung · 15 bit
Encodertyp · Absolutwertgeber
Steuerungsintegration · Integriert
Encoderintegration · Integriert
Motorintegration · Integriert
Getriebeintegration · Integriert
Motortyp · Permanentmagnet-Synchronmotor
Betriebsstrom · 最大相电流 · ≤40 A
Abtriebsdrehzahl · 30rad/s (24V供电时)
Abtriebsdrehmoment · 最大扭矩23.7NM;减速比6.33;24℃下测得
Gewicht · 约530g
Übersetzungsverhältnis · 1:6.33
Betriebsspannung · 12–30 V
Betriebsspannung · 24 V
Softwarealgorithmus · Feldorientierte Regelung (FOC)
Betriebstemperatur · -5–40 °C
Kommunikation · 通信波特率 4Mbps
Entwicklungsunterstützung
GO-M8010-6Aktuelles Modell
Bedingter ZugangGO-M8010-6: official unitree_actuator_sdk 5b79a42d C++ and Python examples, compatible motor firmware, high-speed RS485 adapter, power and configured ID are required. The older manufacturer-authored manual is hosted by distributor TechShare; the former official dev-motor site failed DNS lookup. Its legacy Go2/T/W/Pos identifiers are not the current API. Commands use motor-rotor coordinates before the reducer.
GO-M8010-6 cpp profile at 5b79a42d. Manufacturer manual gives rotor torque = feedforward + Kp position error + Kd velocity error; Kp=Kd=0 is direct rotor Nm torque and Kp=0/Kd>0 is velocity tracking. Current GO examples select the exact motor enum and queried FOC mode; C++ uses negative and Python positive example velocity, so they are not identical motion programs. Convert output position/speed using the model gear ratio and output-side gains using ratio squared per README; header output-coordinate wording conflicts with README/manual rotor wording. Verify actual firmware/binary convention before calibrated output-side Nm use; packet fixed-point encodings differ from SDK floats. Older manual API/Go2 symbol and A1/B1 gain factors must not be copied. Prebuilt core/ABI and callback validity/error handling require matching delivery; sleep200us is not measured control frequency, send/feedback is not arrival. No SDK build or motor command was executed.
Entwicklungsfunktionen
Quellen · 3
- Offiziellraw.githubusercontent.com ↗Geprüft: 2026-11-06
- Offiziellraw.githubusercontent.com ↗Geprüft: 2026-11-06
- Offizielltechshare.co.jp ↗Geprüft: 2026-11-06
Open Source und Bauunterlagen
Software
Teilweise veröffentlichtBeispiele oder Hilfswerkzeuge sind verfügbar; das Kernsystem ist damit nicht als offen belegt.
Hardwaredesign
Nicht verifiziertFür diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.
Bauunterlagen
Nicht verifiziertFür diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.
| Typ | Ressource | Lizenz | Gültige Version | Öffnen |
|---|---|---|---|---|
| Code | unitree_actuator_sdk · scoped primary-code license GitHub · unitreerobotics/unitree_actuator_sdk Complete pinned BSD3 grant for the reviewed visible primary Unitree examples/headers/wrapper source. No independent claim is made for prebuilt core binaries, device firmware/hardware, manual redistribution or dependencies; match their delivery terms and ABI. No whole-motor open-source assertion. | BSD-3-Clause | go_m8010_6_cpp_5b79a42d, go_m8010_6_python_5b79a42d | Öffnen GitHub |
| Code | GO-M8010-6: Aktuator-SDK und Beispiele GitHub · unitreerobotics/unitree_actuator_sdk Das offizielle SDK unterstützt GO-M8010-6 mit C++/Python-Beispielen. Motortyp und Umrechnung zwischen Rotor- und Abtriebsseite beachten. Entwickler-Software, keine Motorfirmware oder Fertigungsdateien. | BSD-3-Clause | GO-M8010-6 | Öffnen GitHub |
Kommerzieller Status
Verwandte Einträge
Noch keine verwandten Produkte erfasst.