
Roboter
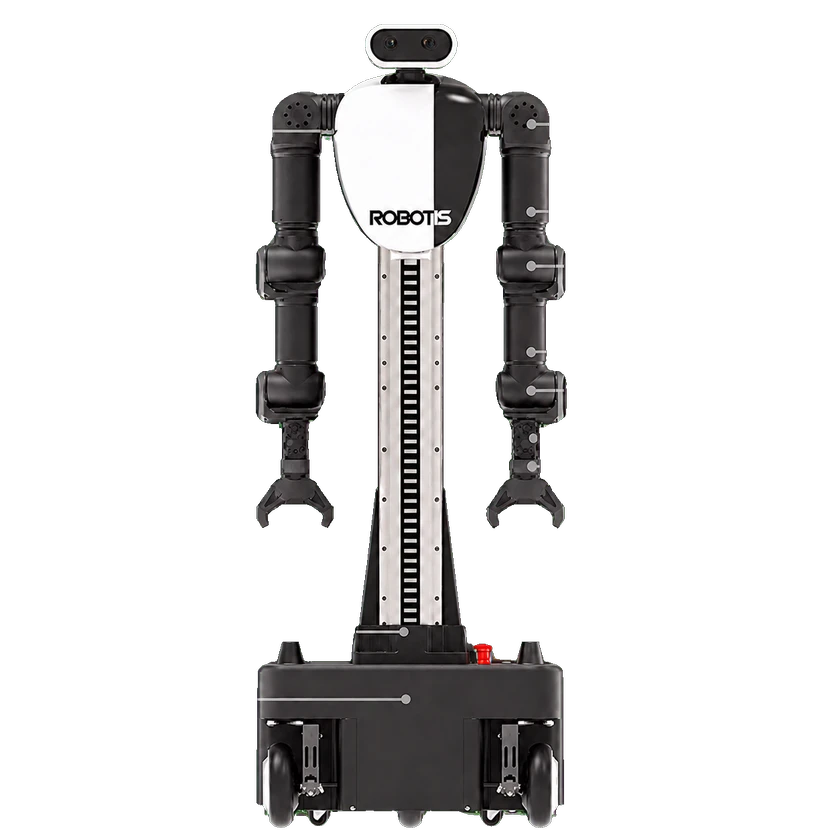
AI Worker
GR00T N1.5Realroboterversuch
Vorführung der Kaffeeflaschensortierung.
Inferenz auf externer RTX-5090-Workstation.
Beziehungen werden geladen…
NVIDIA-Basismodell für humanoide Manipulation über verschiedene Roboterformen hinweg. Es erzeugt aus Bildern, Sprache und Roboterzustand kontinuierliche Aktionsfolgen. Es nutzt ein eingefrorenes Eagle-Vision-Language-Modell, ein Flow-Matching-Aktionsmodul und das FLARE-Trainingsziel. Reale oder synthetische Daten ermöglichen aufgabenspezifisches Nachtraining.
Für Forschung, Evaluierung und robotspezifisches Training von GR00T-N1.5-Roboter-Foundation-Policies.
Eine neuere Version ist verfügbar: GR00T N1.7 ↗
Geprüft am · 2026-10-27
Einige Trainingsdatensätze sind öffentlich; dies belegt keinen Zugang zur vollständigen Trainingsmischung.
| Datei | Zugang | Gewichtelizenz |
|---|
Roboter
Vorführung der Kaffeeflaschensortierung.
Inferenz auf externer RTX-5090-Workstation.
Der Flow-Matching-Transformer sagt kontinuierliche Aktions-Chunks voraus.
Aktion und Steuerung
CC BY 4.0
Vortrainingsdaten: intern erfasste GR-1-Daten, OpenXE, simulierte GR-1-Daten (DexMG), neuronale DreamGen-Trajektorien und AgiBot-Beta. https://research.nvidia.com/labs/gear/gr00t-n1_5/ ## Technischer Blog [GR00T N1.5 — NVIDIA](https://research.nvidia.com/labs/gear/gr00t-n1_5/) Keine eigenständige offizielle Publikation für diese Version verifiziert. [GR00T N1](https://arxiv.org/abs/2503.14734) · 2025-03-18.
Vor der Verwendung: Erfordert auf Aufgabe und Roboterverkörperung abgestimmte Daten, Konfiguration und Validierung. Veröffentlichte Beispiele und Simulationsergebnisse belegen keinen sicheren Betrieb an einem physischen Roboter. Verfügbare Gewichte oder Code belegen keine sofortige Roboterkompatibilität. Prüfen Sie Konfiguration, Daten und Schnittstellen in der Quelldokumentation.
| Kommerzielle Nutzung |
|---|
| nvidia/GR00T-N1.5-3B | Zugang | Gewichtelizenz | Kommerzielle Nutzung Nicht erlaubtBedingungen Geprüft am · 2026-10-23 BedingungenDie öffentliche NVIDIA License §3.3 beschränkt die Nutzung dieses Werks und seiner Ableitungen auf nichtkommerzielle Forschung oder Evaluation. NVIDIA Corporation und verbundene Unternehmen haben eine ausdrückliche Ausnahme für kommerzielle Nutzung. Eine gesonderte kommerzielle Erlaubnis für andere Nutzer wurde nicht verifiziert. Gilt nur für diesen Checkpoint, nicht für andere Modelle oder APIs. |
|---|
QuelleGeprüft am · 2026-10-30
Aktueller Roboter
AI Worker
 Realroboterversuch

KI-Modell
GR00T N1.5
Vorführung der Kaffeeflaschensortierung.
Externe Inferenz
Roboter
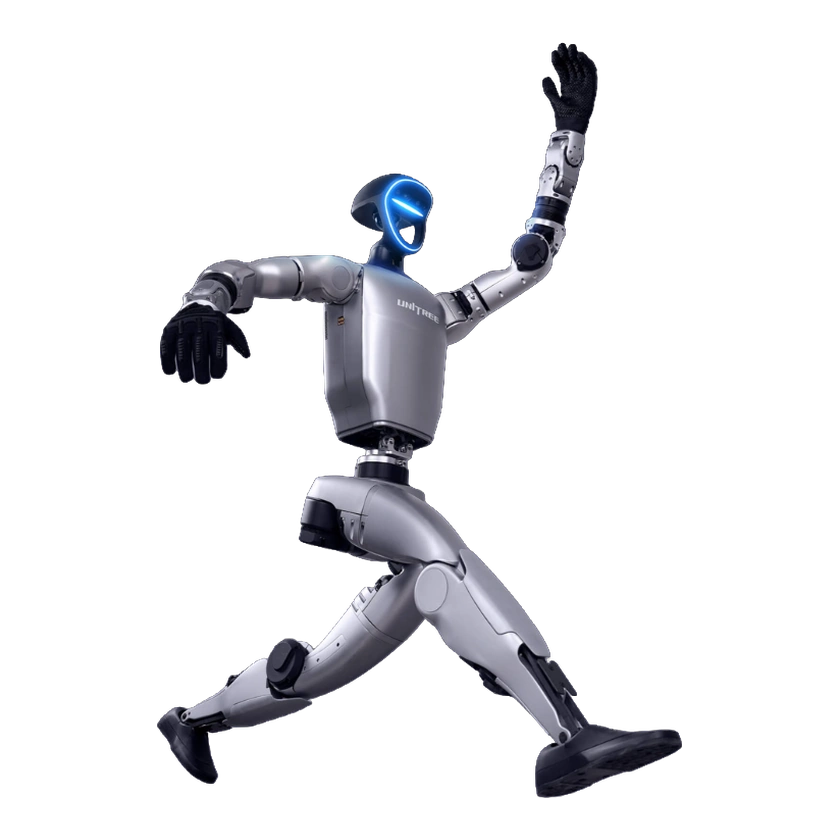
Nachtrainiertes GR00T N1.5 auf G1 in Greif- und Ablageversuchen mit Zielobjekten evaluiert.
Forschungsaufbau; keine Aussage zur Serienausstattung.
Roboter
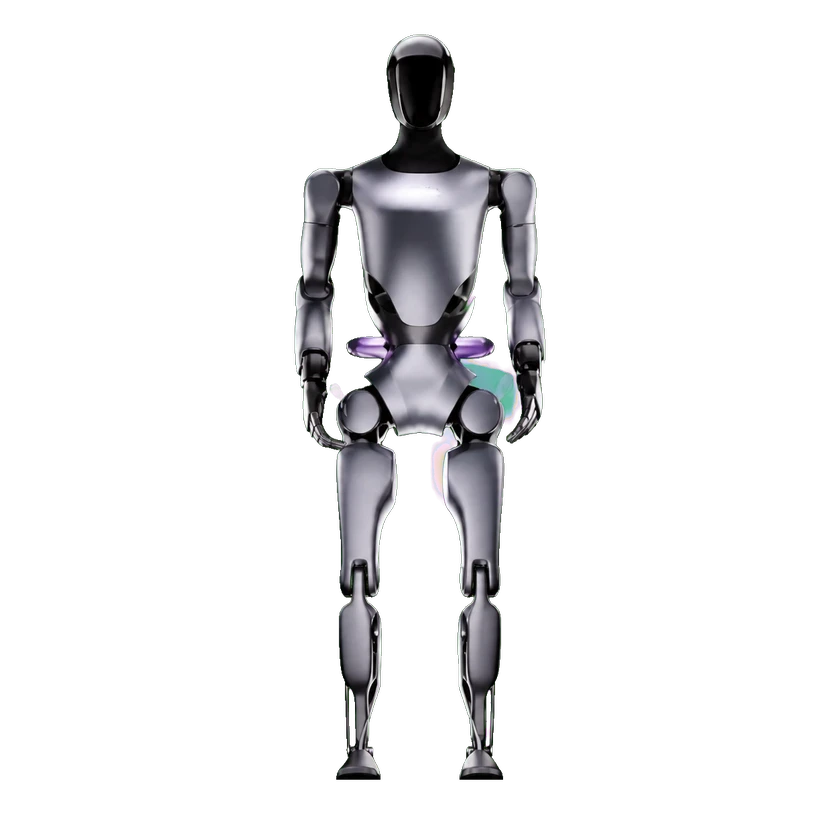
Forschungsexperiment am realen Roboter.
Forschungsaufbau; keine Aussage zur Serienausstattung.
Demonstrationen der Familie und anderer Versionen sind Kontext, keine unabhängigen Ergebnisse der ausgewählten Gewichte.
Roboter
Verknüpfte Versionen 3
NVIDIA dokumentiert ein vortrainiertes G1-Konfigurationstag für das N1.7-Basismodell. · Der offizielle G1-Simulationsablauf passt GR00T N1.7 mit Demonstrationen zum Ablegen eines Apfels auf einem Teller an.
REAL_G1 verwendet relative Endeffektor- und Gelenkzustandsmodalitäten. Eingabedaten müssen zur vortrainierten Verkörperung passen; die Tabelle belegt keine tatsächlich verwendete Inferenzhardware.
Belegt nur die Simulations-/Softwarekonfiguration, keine Validierung am realen Roboter oder vorinstallierte Software.
NVIDIA veröffentlicht Unitree-G1-Vorführungsvideos zur mobilen Manipulation mit GR00T N1.6.
Aus der Videoüberschrift werden weder Inferenzhardware noch Standardausstattung abgeleitet.
NVIDIA berichtet über G1-Nachtraining und Forschungsevaluation von GR00T N1 im Vergleich mit N1.5.
G1-Teleoperationsdaten dienen dem Nachtraining. Die Quelle berichtet eine Überlegenheit von N1.5 gegenüber N1, keine Leistungsgleichheit und keinen kommerziellen Einsatz.
Roboter
Die Arbeit berichtet Experimente zur zweiarmigen Manipulation mit dem realen GR-1.
RoboAtlas ist eine öffentliche Datenbank für Robotik-Intelligence. Die Google-Anmeldung dient ausschließlich der Authentifizierung Ihres Kontos anhand grundlegender Profildaten.
© 2026 RoboAtlas. Alle Rechte vorbehalten.
KI-Modell
GR00T N1.6
NVIDIA veröffentlicht Unitree-G1-Vorführungsvideos zur mobilen Manipulation mit GR00T N1.6.
Aktueller Roboter
G1
RealroboterversuchKI-Modell
GR00T N1
NVIDIA berichtet über G1-Nachtraining und Forschungsevaluation von GR00T N1 im Vergleich mit N1.5.
RealroboterversuchKI-Modell
GR00T N1
Die Arbeit berichtet Experimente zur zweiarmigen Manipulation mit dem realen GR-1.