
ロボット
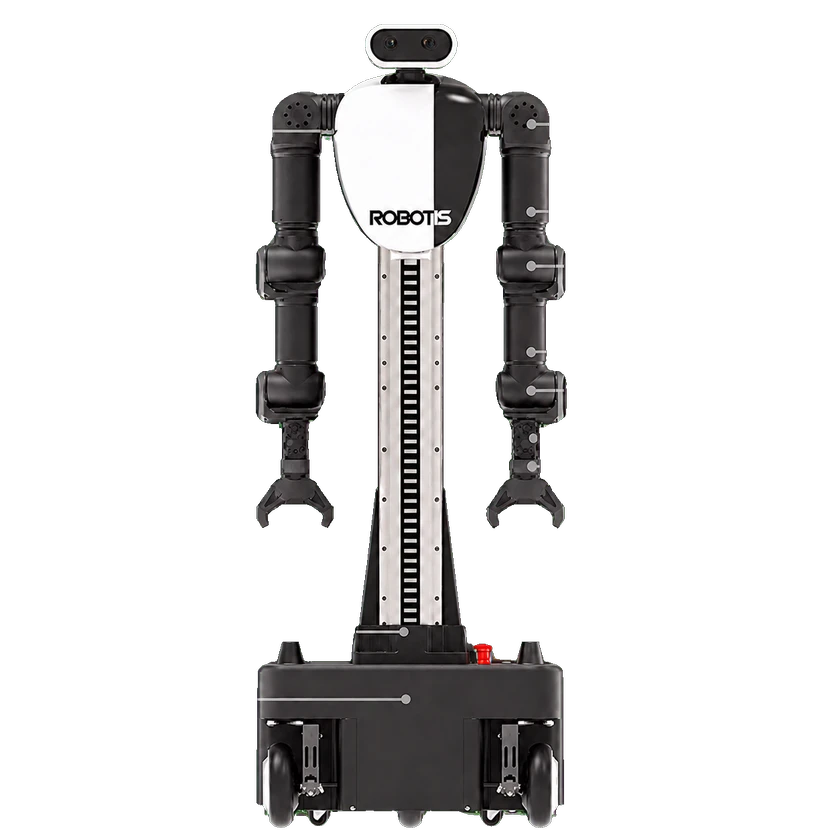
AI Worker
GR00T N1.5実機実験
コーヒーボトル仕分けの実演。
外部 RTX 5090 ワークステーションで推論。
関連製品を読み込み中…
人型ロボットの操作向けNVIDIAクロスエンボディメント基盤モデル。画像、言語、ロボット状態から連続動作を生成する。凍結したEagle視覚言語モデルとフローマッチング動作モジュールを使用し、FLARE学習目的を導入。実データや合成データでタスク別に追加学習できる。
GR00T N1.5 robot foundation policiesの研究・評価とロボット固有学習向け。
新しいバージョンがあります: GR00T N1.7 ↗
確認日 · 2026-10-27
一部の学習データは公開されていますが、学習データ全体の公開を意味しません。
| ファイル | 取得方法 | 重みのライセンス | 商用利用 |
|---|---|---|---|
ロボット
コーヒーボトル仕分けの実演。
外部 RTX 5090 ワークステーションで推論。
フローマッチングTransformerが連続アクションチャンクを予測。
行動・制御
CC BY 4.0
事前学習データ:内部収集のGR-1データ、OpenXE、GR-1シミュレーション(DexMG)、DreamGenのニューラル軌道、AgiBot-Beta。 https://research.nvidia.com/labs/gear/gr00t-n1_5/ ## 技術ブログ [GR00T N1.5 — NVIDIA](https://research.nvidia.com/labs/gear/gr00t-n1_5/) この版の独立した公式論文は未確認. [GR00T N1](https://arxiv.org/abs/2503.14734) · 2025-03-18.
利用前に確認すること: タスクと形態に固有のデータ、設定、検証が必要で、公開例やシミュレーション結果は実機での安全動作を保証しません。 重みやコードの公開は、そのままロボットで動作することを意味しません。必要な構成、データ、インターフェースを資料で確認してください。
| nvidia/GR00T-N1.5-3B |
|---|
| 取得方法 |
| 重みのライセンス |
| 商用利用 商用不可利用条件 確認日 · 2026-10-23 条件の説明公開NVIDIA License第3.3項は、本作品と派生作品の利用を非商用の研究または評価に限定します。NVIDIA Corporationとその関連会社には商用利用の明示的な例外があります。他の利用者への別途の商用許可は未確認です。本チェックポイントのみが対象で、他のモデルやAPIには適用しません。 |
出典確認日 · 2026-10-30
現在のロボット
AI Worker
 実機実験

AIモデル
GR00T N1.5
コーヒーボトル仕分けの実演。
外部計算による推論
ロボット
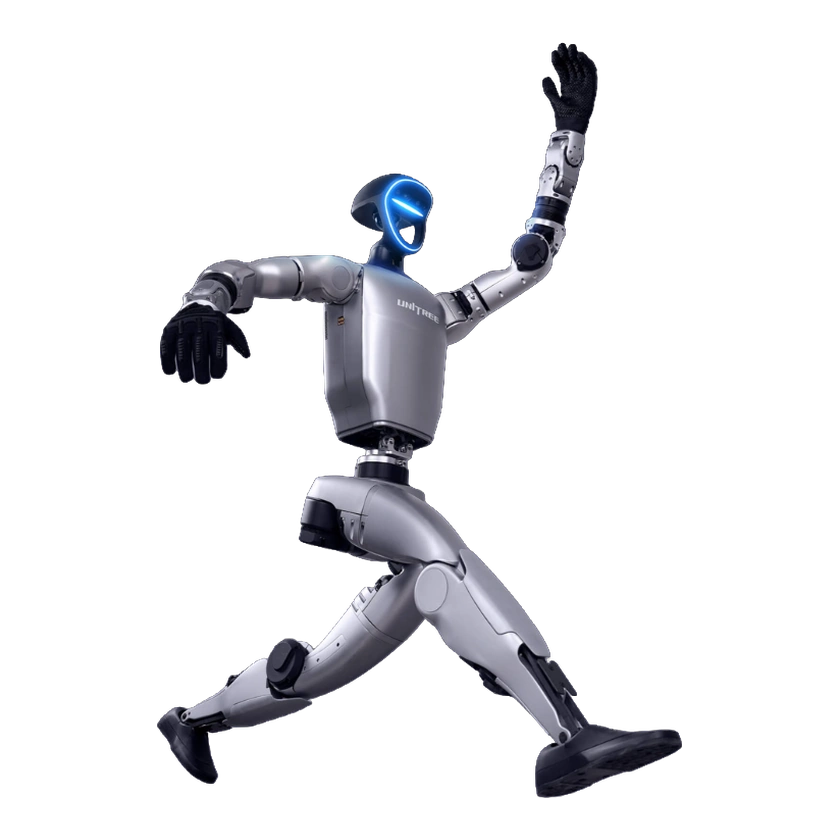
追加学習したGR00T N1.5をG1で対象物の把持・配置実験により評価。
研究構成。製品の標準搭載を意味しません。
ロボット
実機による研究実験。
研究構成。製品の標準搭載を意味しません。
ファミリーや他バージョンのデモは参考情報であり、選択した重みの独立検証結果ではありません。
ロボット
関連バージョン 3
NVIDIA の文書は N1.7 ベースモデル用の G1 事前学習済み構成タグを示しています。 · 公式G1シミュレーション手順では、リンゴを皿に置くデモでGR00T N1.7を微調整します。
REAL_G1 は相対エンドエフェクタと関節状態のモダリティを使用します。入力データは事前学習済みの身体構成に一致する必要があり、推論ハードウェアはこの表では確認できません。
シミュレーション・ソフトウェア構成の証拠であり、実機検証や標準搭載を示すものではありません。
NVIDIA は G1 上での GR00T N1 の追加学習と N1.5 との研究評価比較を報告しています。
G1 の遠隔操作データを追加学習に使用。資料は N1.5 が N1 を上回ると報告しており、同等性能や商用導入の証拠ではありません。
ロボット
RoboAtlas は公開ロボティクス・インテリジェンス・データベースです。Google ログインは基本プロフィール情報を使ったアカウント認証にのみ使用します。
© 2026 RoboAtlas. All rights reserved.
GR00T N1.6
NVIDIA は GR00T N1.6 の Unitree G1 移動操作デモ動画を公開しています。
AIモデル
GR00T N1
NVIDIA は G1 上での GR00T N1 の追加学習と N1.5 との研究評価比較を報告しています。
AIモデル
GR00T N1
論文はGR-1実機での双腕操作実験を報告。