実機実験

評価実機試験結果あり
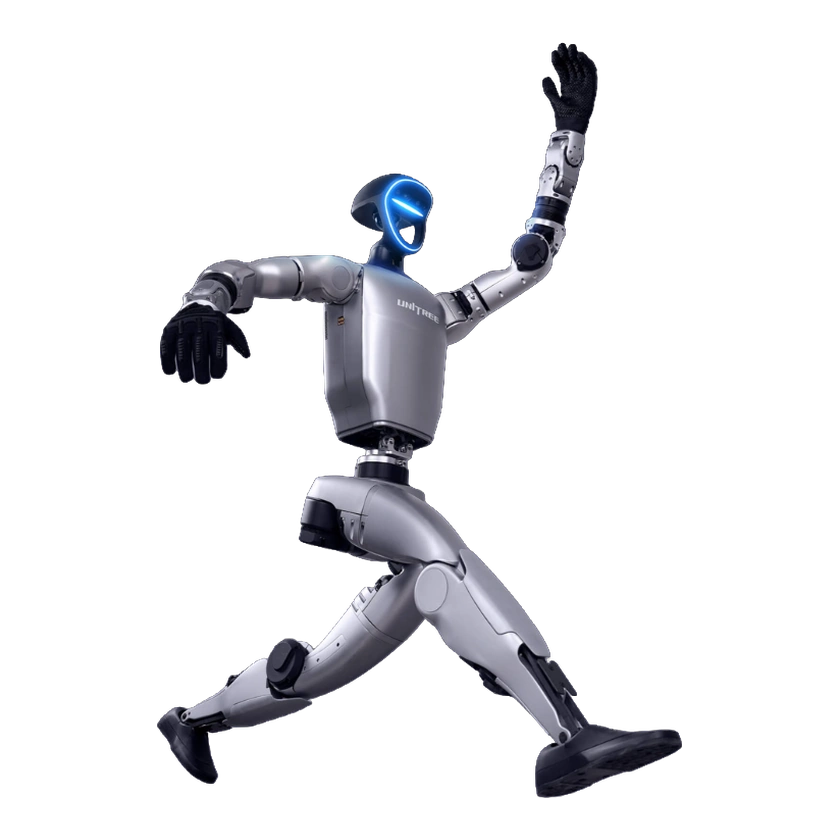
NVIDIA は G1 上での GR00T N1 の追加学習と N1.5 との研究評価比較を報告しています。
適用範囲: Unitree G1 の研究構成と卓上物体操作。メーカー報告であり、独立検証や工場出荷時の搭載を意味しません。
適用条件: G1 の遠隔操作データを追加学習に使用。資料は N1.5 が N1 を上回ると報告しており、同等性能や商用導入の証拠ではありません。
実機検証
Unitree G1で収集した1,000件の遠隔操作エピソードでGR00T N1とN1.5を追加学習します。GR-1の言語指示実験と同様に、対象物と妨害物を一つずつ配置し、対象物が左右どちらの手に近いかを等確率にします。
追加学習後のGR00T N1.5は、既知の物体(GR-1の事前学習データに含まれる玩具の果物)でN1より高い成功率を示し、未知の物体にも汎化しました。
出典原文を見る
We post-train GR00T N1 and N1.5 on 1K teleoperation episodes collected on the Unitree G1 robot. As in the GR-1 language following experiment, we initialize the scene with one target object and one distractor object, with the target object having equal probability of being closer to either the left or the right hand.
We observe that the post-trained GR00T N1.5 achieves much higher success rate than N1 for previously seen objects (toy fruits seen in the GR-1 pretraining corpus), and also shows generalization to various previously unseen objects.
確認日: 2026-10-23