宇树科技 logo宇树科技

G1

价格
USD 13,500 起
类型
人形机器人 · 紧凑型人形机器人
状态
商业化
可得性
在售
购买方式
未公开
发布时间
2024年5月13日
国家/地区
中国
最后核验
2026-08-28
23 DOF
总自由度
1.32 米
高度
35 千克
重量
2 千克
通用负载

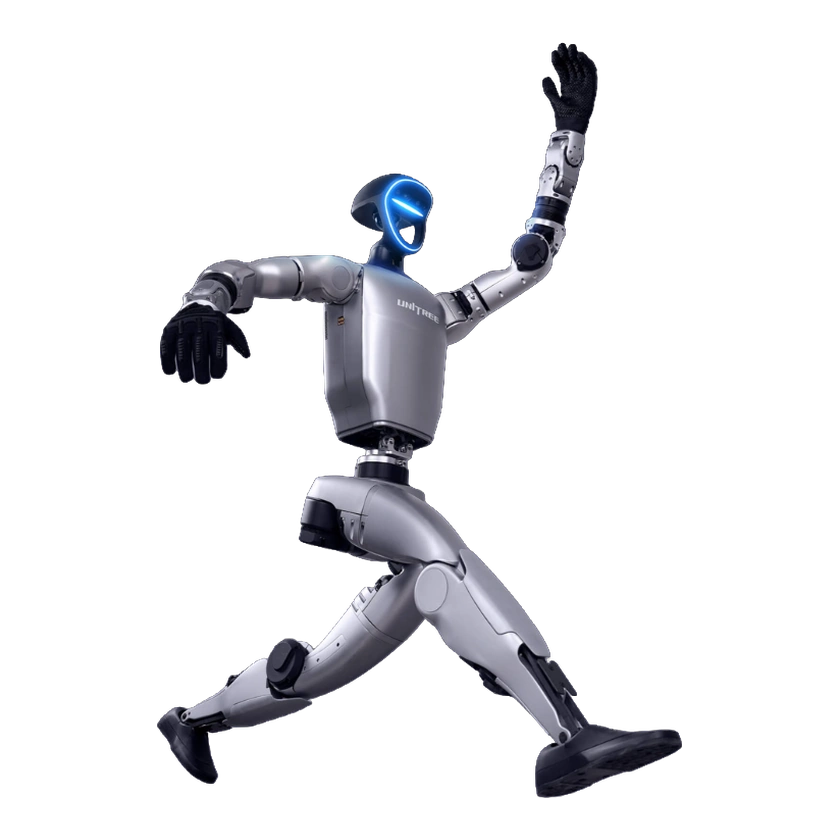
宇树G1是紧凑型人形机器人,基础配置有23个关节自由度、深度视觉与三维激光雷达,续航约2小时,并展示官方拳击应用中的直拳、勾拳、踢击和受击恢复能力。该应用由官方展示。
1 / 6G1

智能档案

学习方式官方声明
模仿学习
学习方式官方声明
强化学习
学习方式已演示
遥操作
学习方式已演示
人类示教
学习方式已演示
机器人轨迹数据
学习方式已演示
仿真
控制方式已演示
强化学习控制
控制方式官方声明
混合控制

能力地图

移动已演示
行走

宇树官方时间线记录了 G1 的移动能力演示。

操作已演示
抓取

官方 G1 数据集与部署资料覆盖了搭载夹爪的真实机器人操作。

操作已演示
取放

官方 G1 数据集包含积木堆叠、插袋和收纳等任务。

操作已演示
工具使用

官方 G1 数据集包含擦白板、倒药与工具整理等任务。

交互已演示
语音交互

宇树官方时间线记录了通过外部语音指令直接控制 G1 的演示。

硬件规格

自由度与驱动

臂展
约 0.45 m
折叠尺寸
690 × 450 × 300 mm
腿部长度(大腿+小腿)
小腿 + 大腿长度 0.6 m
材质
轻质、高强度的铝和碳纤维部件。工业级交叉滚子轴承。
立位尺寸
1320 × 450 × 200 mm
总自由度
23 DOF

运动性能

单臂负载
2 千克
通用负载
2 千克
关节输出端峰值扭矩
90 N·m
台阶越障高度
200 mm
步行速度
2 米/秒

自由度

单臂可控自由度
5 DOF
厚度/深度
200 mm
高度
1.32 米
单腿自由度
6 DOF
长度
20 cm
颈部自由度
2 DOF
腰部自由度
1 DOF
重量
35 千克
宽度
45 cm

机械结构

执行器型号
低惯量高速内转子永磁同步电机
关节输出轴承
工业级交叉滚子轴承

传感器

摄像头
深度相机
激光雷达
三维激光雷达
感知传感器
深度相机+三维激光雷达

电池与续航

电池容量
9 安时
充电器
54伏5安
供电方式
13串锂电池
续航时间
2 小时

计算平台

板载计算
8核高性能CPU

交互与通信

通信
Wi-Fi 6;蓝牙5.2
麦克风
4麦克风阵列
OTA升级
支持
手持遥控器
随附
扬声器
5瓦扬声器

商业信息

保修期
8个月

商业状态

状态
商业化
价格
USD 13,500 起
发布时间
2024年5月13日

部署记录

查看实际场景中的进展、变化和原始依据。

合作主体
Asahi Kasei Corporation · 客户
应用场景
科研平台
主要任务
在生产技术开发中心测试双手提起实验薄膜载具并步行搬运至另一张桌子的能力,以评估人形机器人替代人工搬运的可行性。
地点
日本旭化成守山制作所生产技术开发中心
开始时间
2026-02
最后核验
2026-10-10

部署时间线 · 1

  1. G1 完成载具现场搬运概念验证
状态截至已核验证据,并非实时运行状态。2026-10-10

视频

时间线

  1. 机器人发布
    G1
  2. 模型发布
    UnifoLM-VLA-0
提交来源或更正