
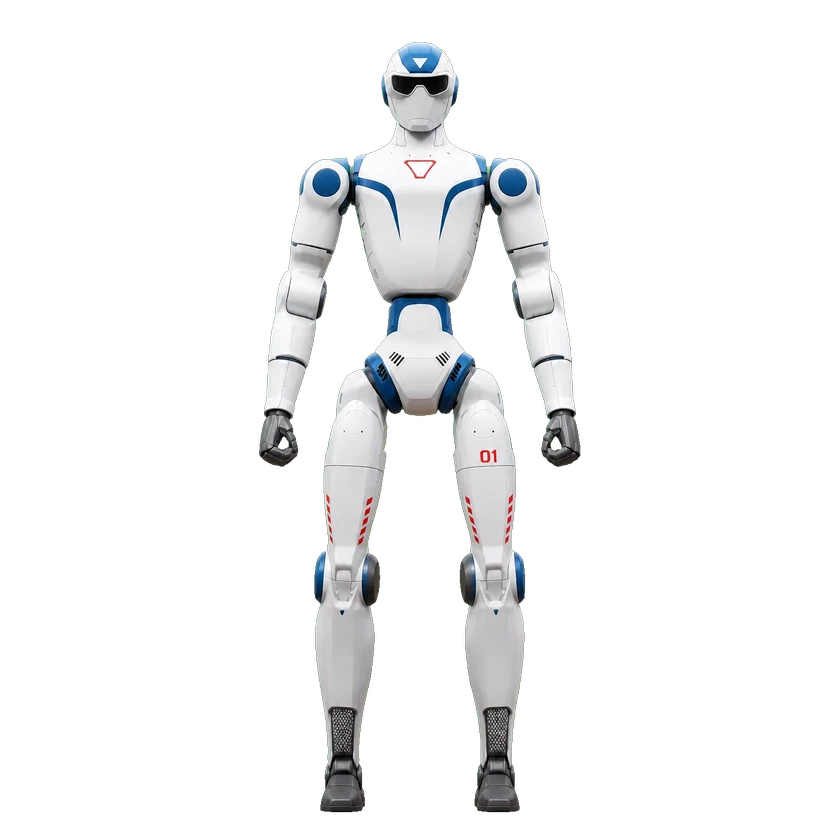
R1 EDU
Unitree Robotics · Zweibeiniger Humanoid · Zwei Arme
Konfiguration: r1-edu-26dof
- Entwicklungsfunktionen
- Gelenkregelung
- Programmiersprachen
- Python
Vergleichen Sie dokumentierte Schnittstellen, Konfigurationen und Entwicklungsressourcen.
Unitree Robotics · Zweibeiniger Humanoid · Zwei Arme
Konfiguration: r1-edu-26dof

Galaxea Dynamics · Radmobil · Zwei Arme
Konfiguration: R1 Pro SDK v1.1.8 / ROS 1 Noetic

Rainbow Robotics · Radmobil · Zwei Arme
Konfiguration: RB-Y1 SDK configuration

Pollen Robotics · Radmobil · Zwei Arme
Konfiguration: Reachy 2 with mobile base

TheRobotStudio · Stationärer Arm · Ein Arm
Konfiguration: SO-100 LeRobot follower + leader reference

TheRobotStudio · Stationärer Arm · Ein Arm
Konfiguration: SO-101 LeRobot follower + leader reference

Boston Dynamics · Vierbeiner
Konfiguration: Spot base robot, without arm
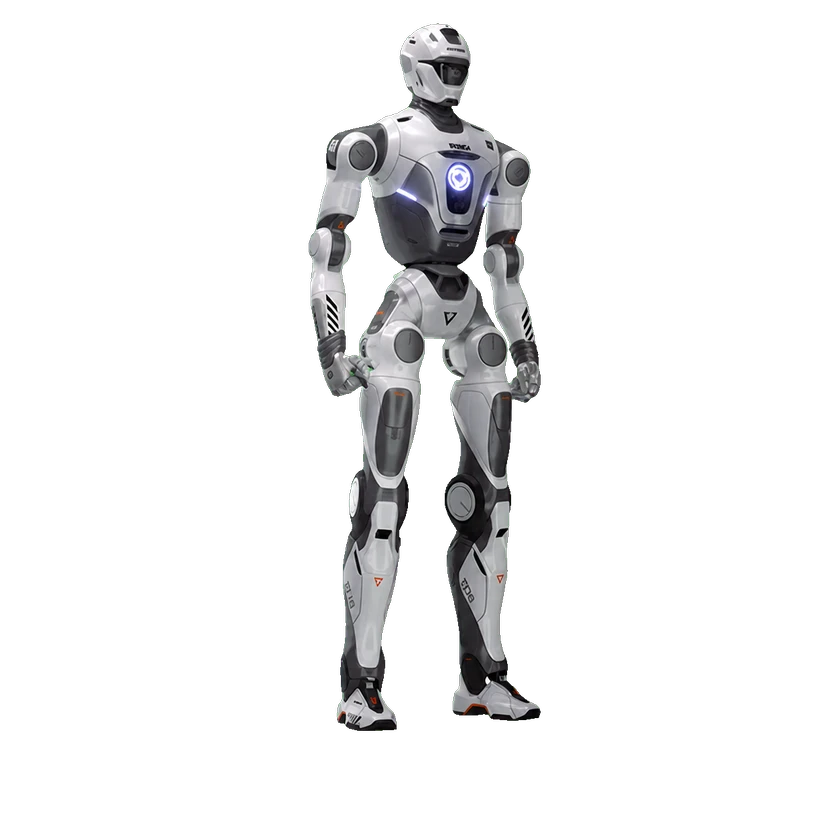
EngineAI Robotics · Zweibeiniger Humanoid · Zwei Arme
Konfiguration: T800 Development · ROS2 Humble joint bridge
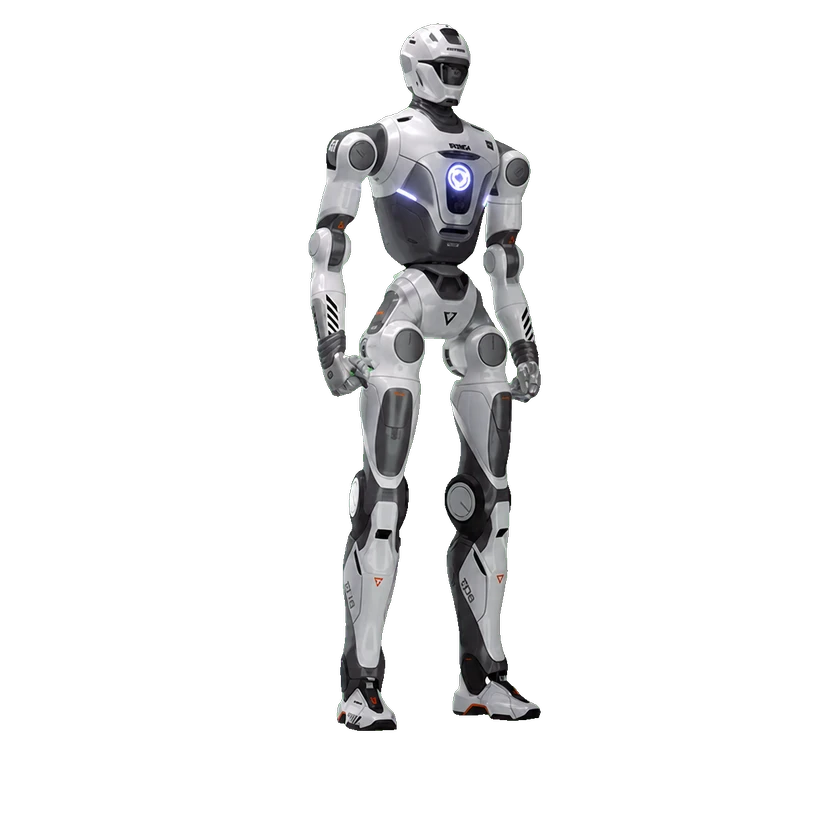
EngineAI Robotics · Zweibeiniger Humanoid · Zwei Arme
Konfiguration: T800 Pro · ROS2 Humble joint bridge
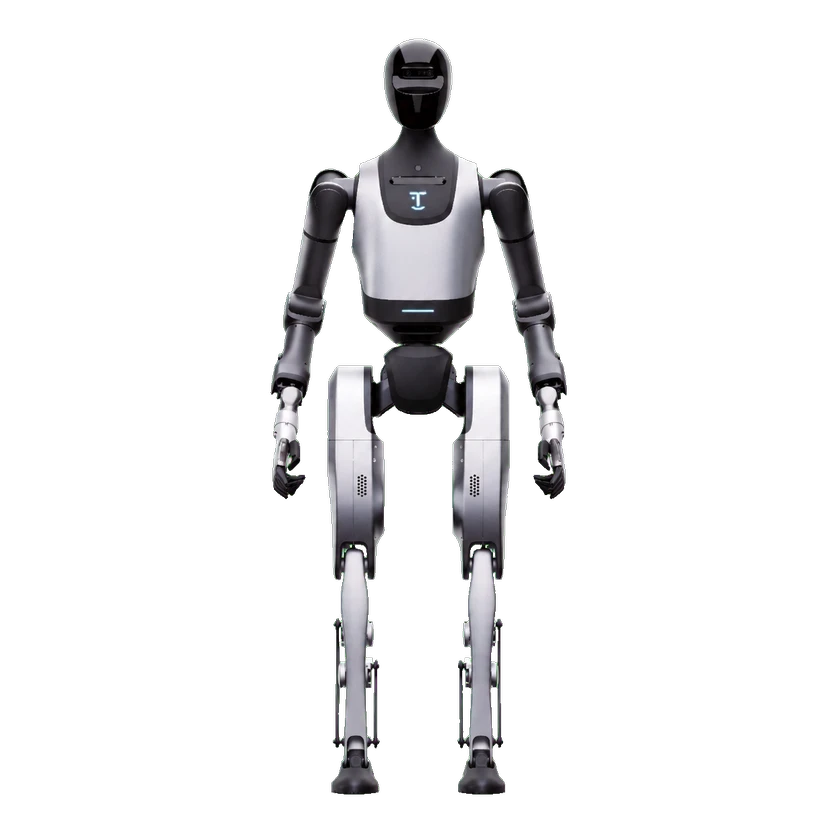
UBTECH Robotics · Zweibeiniger Humanoid · Zwei Arme
Konfiguration: Walker Tienkung V2.0.7.x interfaces

UBTECH Robotics · Zweibeiniger Humanoid · Zwei Arme
Konfiguration: Walker Tienkung V2.0.7.x interfaces
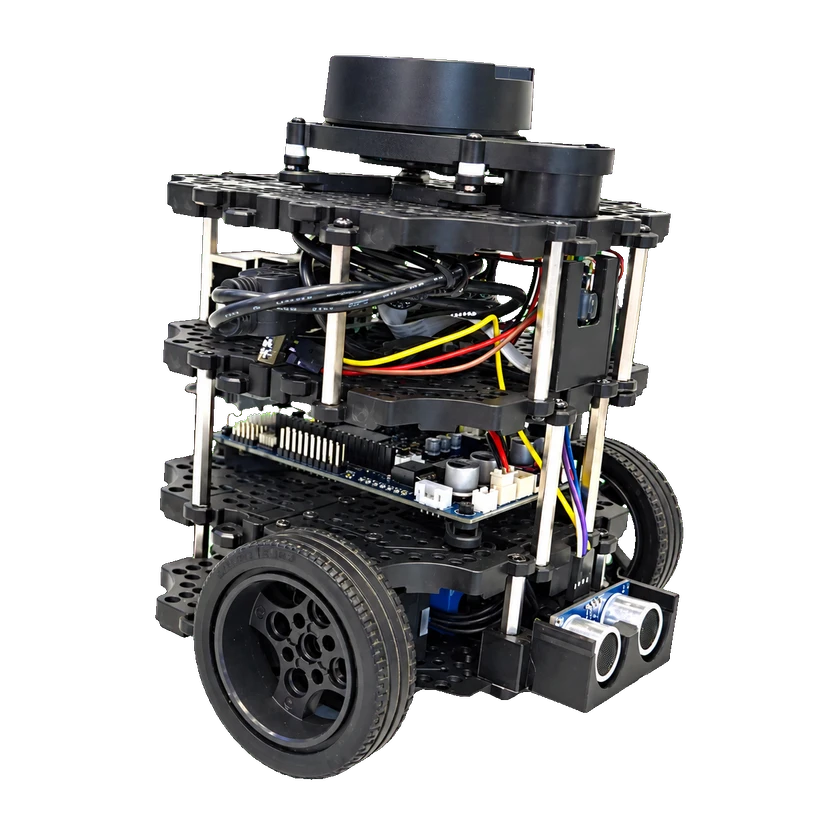
Robotis · Radmobil
Konfiguration: TurtleBot3 Burger · Humble Gazebo Classic