
 Robotis
TurtleBot3 Burger
Preis
Unbekannt
Typ
Bodenmobile Roboter
Status
Kommerziell
Offenlegungsstatus
Verfügbarkeit
Im Verkauf
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
2017
Land/Region
Südkorea
15 kg
Allgemeine Nutzlast
2.5 h
Laufzeit
1 kg
Gewicht
19.2 cm
Höhe
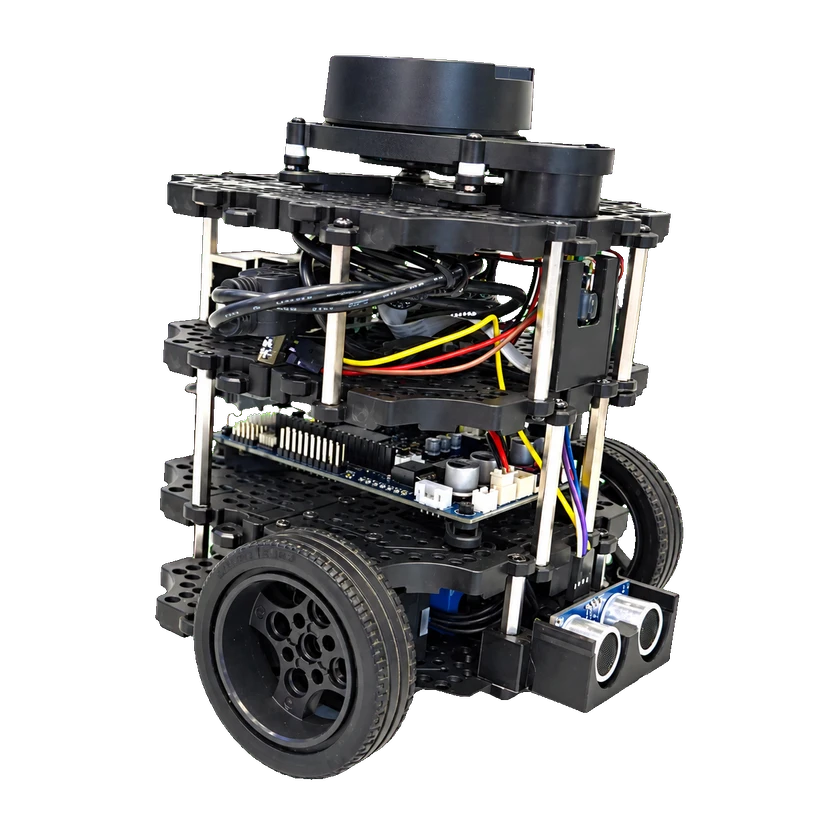
Das Burger-Modell der mobilen Roboterplattform TurtleBot3.
Hardwarespezifikationen
Mobilität und Nutzlast
Höchstgeschwindigkeit
0.22 m/s
Allgemeine Nutzlast
15 kg
Mechanik und Montage
Höhe
19.2 cm
Länge
13.8 cm
Gewicht
1 kg
Breite
17.8 cm
Mechanische Struktur
Aktuatormodell
2 DYNAMIXEL XL430-W250 wheel actuators
Sensoren
LiDAR
360° LDS-02 laser distance sensor
Akku und Laufzeit
Laufzeit
2.5 h
Rechenplattform
Onboard-Rechenleistung
Raspberry Pi 4
Entwicklungsunterstützung
TurtleBot3 BurgerAktuelles Modell
Bedingter ZugangTurtleBot3 Burger has model-specific bringup, keyboard teleoperation, navigation and Gazebo packages. Match Burger SBC/OpenCR firmware, sensors, model selector and the installed ROS distribution. This batch separates active Humble from legacy Noetic and the virtual Gazebo configuration. The standard reviewed Burger model is a wheeled base with zero execution arms; optional OpenMANIPULATOR/Waffle hardware is not included.
Pinned Humble simulation uses gazebo_ros with gzserver/gzclient and the complete turtlebot3_burger SDF. Set model=burger and match Humble/Gazebo Classic dependencies and simulated-time configuration. This is a virtual Burger without execution arms; optional manipulation models and camera-equipped Waffle are separate. ROS2 SLAM/teleop procedures are documented for this simulator, but no separate MuJoCo/Isaac support or automatic motion-demo recording is established.
Entwicklungsfunktionen
SimulationsentwicklungBedingt unterstützt
ROS 2Bedingt unterstützt
GazeboBedingt unterstützt
Quellen · 4
- Offiziellraw.githubusercontent.com ↗Geprüft: 2026-11-06
- Offiziellemanual.robotis.com ↗Geprüft: 2026-11-06
- Offiziellraw.githubusercontent.com ↗Geprüft: 2026-11-06
- Offiziellraw.githubusercontent.com ↗Geprüft: 2026-11-06

Open Source und Bauunterlagen
TurtleBot3 Burger – Montageanleitung
Gültige Version: TurtleBot3 BurgerBausatz kaufen und zusammenbauen
SoftwareTeilweise veröffentlicht
Beispiele oder Hilfswerkzeuge sind verfügbar; das Kernsystem ist damit nicht als offen belegt.
HardwaredesignTeilweise Hardware-Dokumentation
Der offizielle Modellvergleich listet die Burger-Komponenten auf. Dies ist keine geprüfte Stückliste für die eigenständige Beschaffung.
Erläuterung ansehenBauunterlagenNur Montageanleitung
Die offizielle Seite zur Hardware-Einrichtung verlinkt die Montageanleitung und das Video speziell für Burger.
Weitere Ressourcen
- Öffnen
turtlebot3_simulations · pinned Apache2 software files
CodeGültige Version: burger_humble_gazebo_classic_a35a56c8Apache-2.0
- Öffnen
turtlebot3 · pinned Apache2 software files
CodeGültige Version: burger_ros1_noetic_4ae959eaApache-2.0
- Öffnen
turtlebot3 · pinned Apache2 software files
CodeGültige Version: burger_ros2_humble_90a68bd2Apache-2.0
- Öffnen
TurtleBot3 Burger – Teileliste
Hardware

Kommerzieller Status
Status
Kommerziell
Preis
Unbekannt
Veröffentlichungsdatum
2017
Verwandte Einträge
Noch keine verwandten Produkte erfasst.
Video
Auf YouTube ansehen
Zeitachse
- RoboterveröffentlichungTurtleBot3 Burger
Quelle oder Korrektur einreichen