ロボット開発プラットフォーム選定ガイド

形態、開発機能、エコシステムから、構成ごとのインターフェースと開発資料を比較します。

形態

開発機能

開発環境

詳細フィルター

開発プラットフォーム · 38
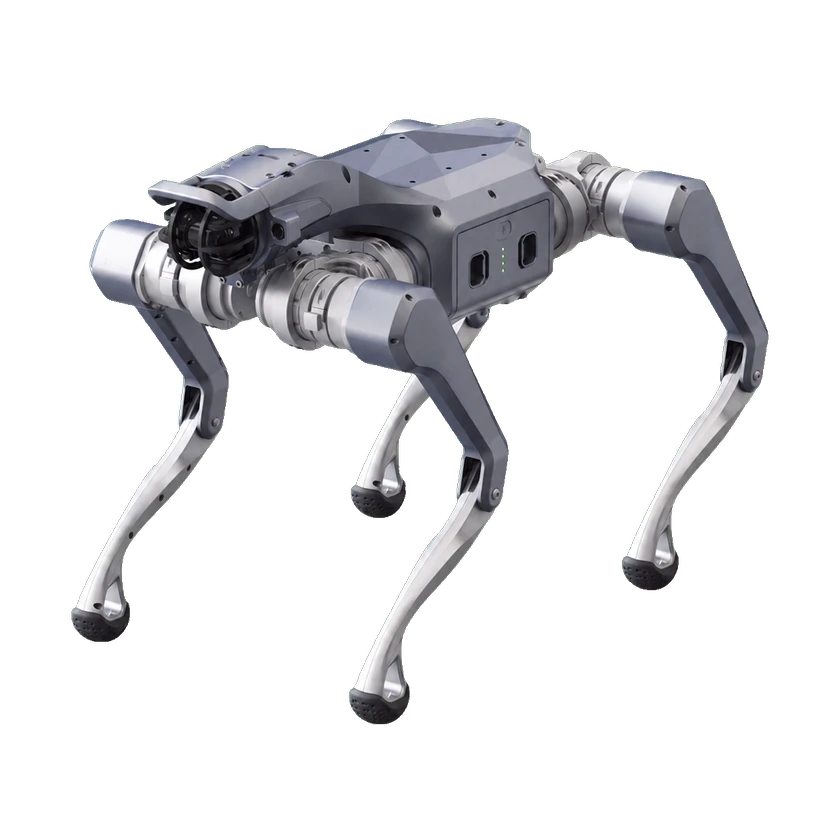
A2

A2

Unitree Robotics · 四足

構成: A2 SDK2 モーション接続

開発言語
Python
Aliengo

Aliengo

Unitree Robotics · 四足

構成: AlienGo SDK v3.8.4

開発機能
関節レベル制御
開発言語
PythonC++
As2 EDU

As2 EDU

Unitree Robotics · 四足

構成: AS2 SDK2 モーション接続

開発言語
Python
ATOM MAX

ATOM MAX

Dobot Japan 株式会社 · 二足ヒューマノイド · 双腕

構成: ATOM Max · documented DDS feedforward term

開発機能
関節レベル制御
開発言語
C++
B1

B1

Unitree Robotics · 四足

構成: B1 SDK v3.8.3

開発機能
関節レベル制御
開発言語
PythonC++
B2

B2

Unitree Robotics · 四足

構成: Unitree B2 公式 SDK 構成

開発機能
関節レベル制御
開発言語
Python
Bittle

Bittle

Petoi · 四足

構成: Petoi Bittle · board-specific Python/C++ serial

開発機能
関節レベル制御
開発言語
PythonC++
Bittle X V2

Bittle X V2

Petoi · 四足

構成: Petoi Bittle X V2 · all-feedback servo teaching

開発機能
データ収集
Bittle X V2+Arm

Bittle X V2+Arm

Petoi · 四足 · 単腕

構成: Petoi Bittle X V2+Arm · all-feedback servo teaching

開発機能
データ収集
Booster T1

Booster T1

Booster Robotics · 二足ヒューマノイド · 双腕

構成: T1 23自由度アセット構成

開発機能
関節レベル制御シミュレーション開発
開発言語
Python
Booster T2

Booster T2

Booster Robotics · 二足ヒューマノイド · 双腕

構成: T2 31自由度アセット構成

開発機能
関節レベル制御シミュレーション開発
開発言語
Python
BR-MR73A RICO

BR-MR73A RICO

DUCO Robots · 車輪移動 · 双腕

構成: BR-MR73A RICO · declared ROS interfaces

開発フレームワーク
ROS 1ROS 2

選択を管理

0/4 · 2件以上選択してください

情報源または訂正を送信