ロボット開発プラットフォーム選定ガイド

形態、開発機能、エコシステムから、構成ごとのインターフェースと開発資料を比較します。

形態

開発機能

開発環境

詳細フィルター

開発プラットフォーム · 38

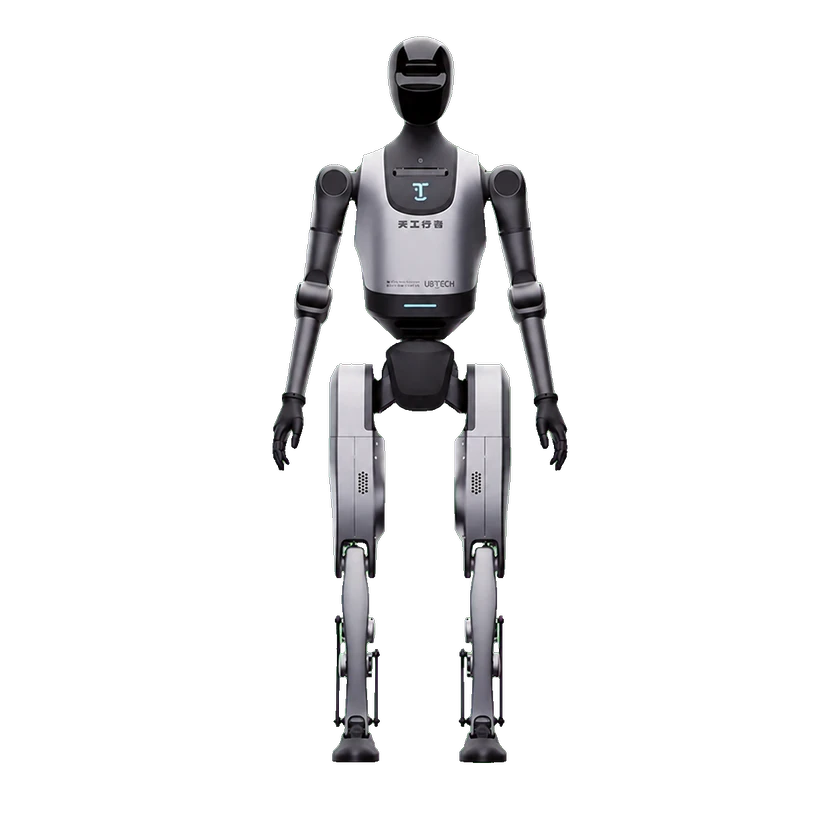
Walker Tienkung TK2101

Walker Tienkung TK2101

優必選科技 · 二足ヒューマノイド · 双腕

構成: Walker Tienkung V2.0.7.x インターフェース

開発機能
関節レベル制御遠隔操作データ収集
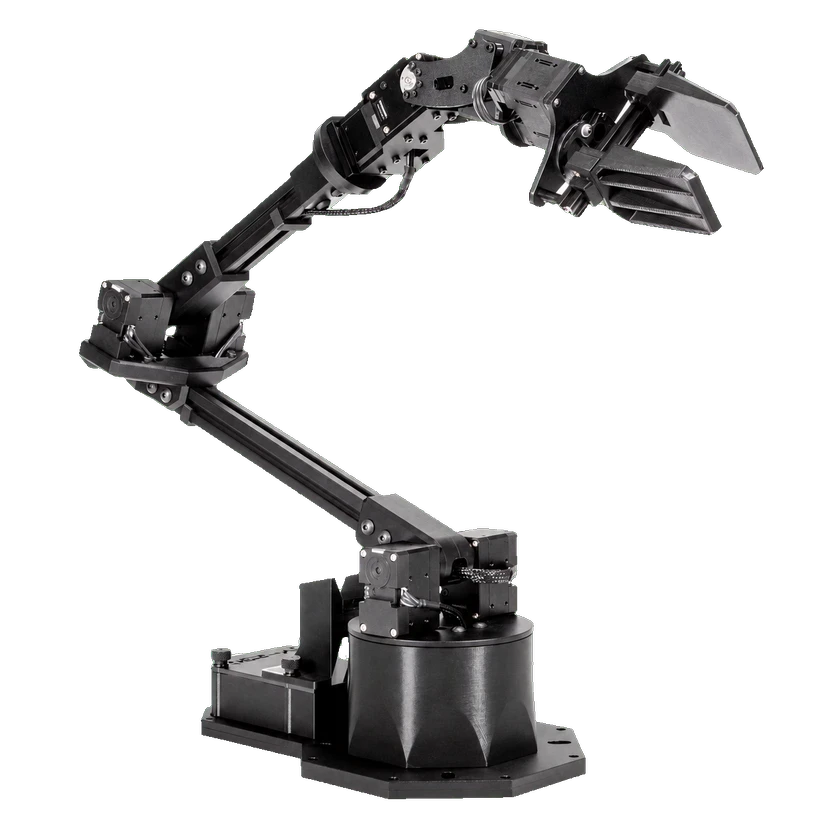
WidowX-250 6DOF

WidowX-250 6DOF

Trossen Robotics · 固定アーム · 単腕

構成: wx250s Interbotix ROS インターフェース

開発機能
手先姿勢制御
開発言語
Python

選択を管理

0/4 · 2件以上選択してください

情報源または訂正を送信