
ロボット開発プラットフォーム選定ガイド
形態、開発機能、エコシステムから、構成ごとのインターフェースと開発資料を比較します。
形態
開発機能
開発環境
詳細フィルター
開発プラットフォーム · 38

R1 PRO
Galaxea Dynamics · 車輪移動 · 双腕
構成: R1 Pro SDK v1.1.8 / ROS 1 Noetic
- 開発機能
- 関節レベル制御手先姿勢制御遠隔操作
- 開発フレームワーク
- ROS 1



SO-100
TheRobotStudio · 固定アーム · 単腕
構成: SO-100 LeRobot follower + leader reference
- 開発機能
- 関節レベル制御遠隔操作データ収集
- 開発言語
- Python

SO-101
TheRobotStudio · 固定アーム · 単腕
構成: SO-101 LeRobot follower + leader reference
- 開発機能
- 関節レベル制御遠隔操作データ収集
- 開発言語
- Python

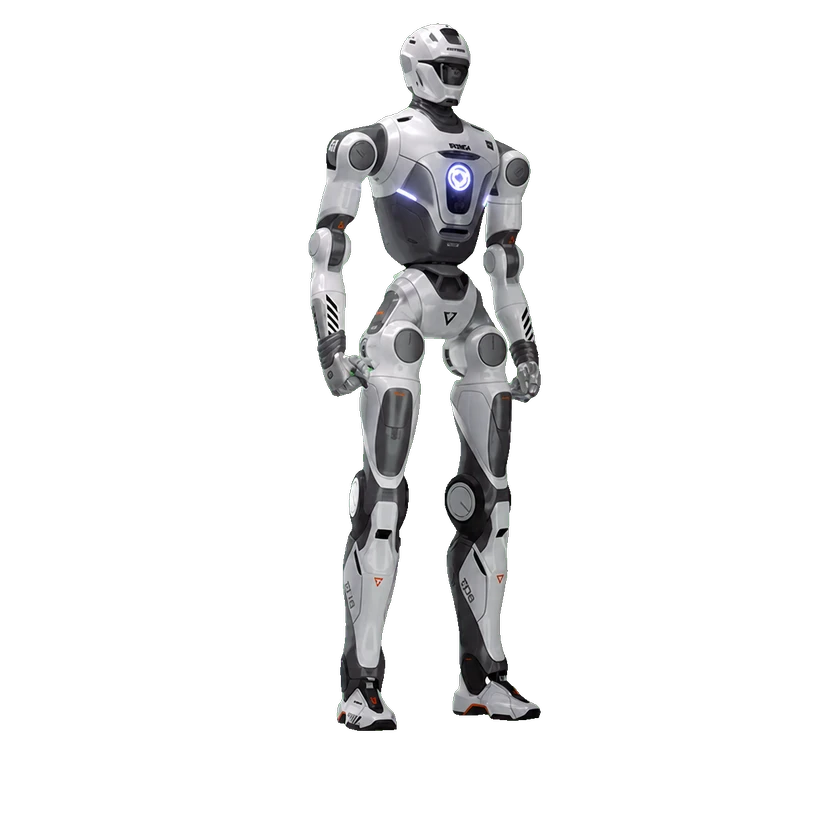
T800 Pro
ENGINEAI Robotics · 二足ヒューマノイド · 双腕
構成: T800 Pro · ROS2 Humble joint bridge
- 開発機能
- 関節レベル制御
- 開発言語
- Python
- 開発フレームワーク
- ROS 2
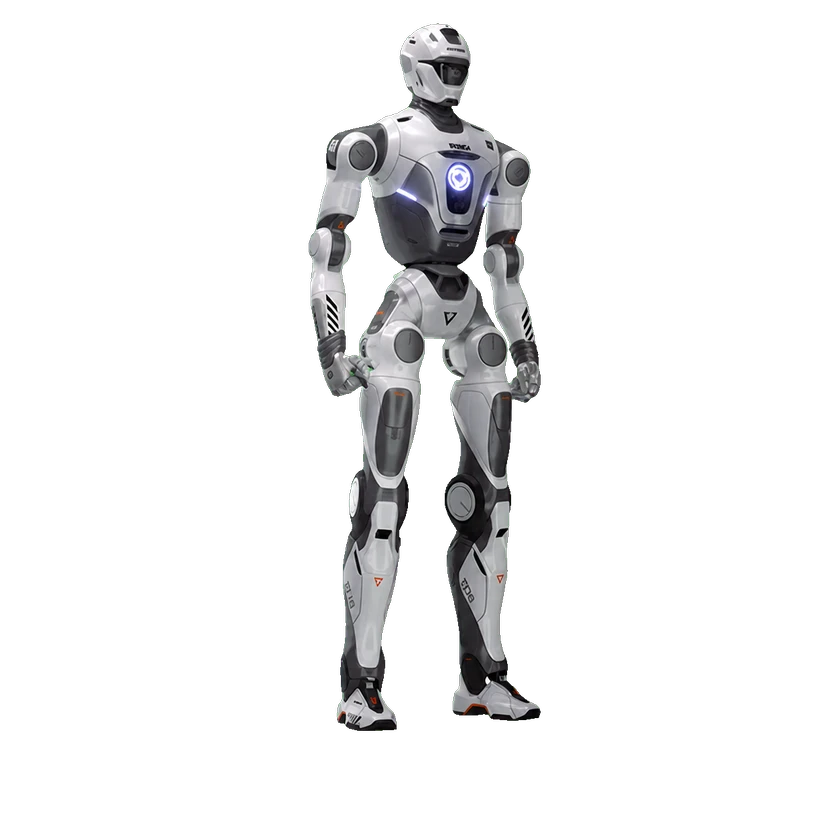
T800 開発版
ENGINEAI Robotics · 二足ヒューマノイド · 双腕
構成: T800 Development · ROS2 Humble joint bridge
- 開発機能
- 関節レベル制御
- 開発言語
- Python
- 開発フレームワーク
- ROS 2
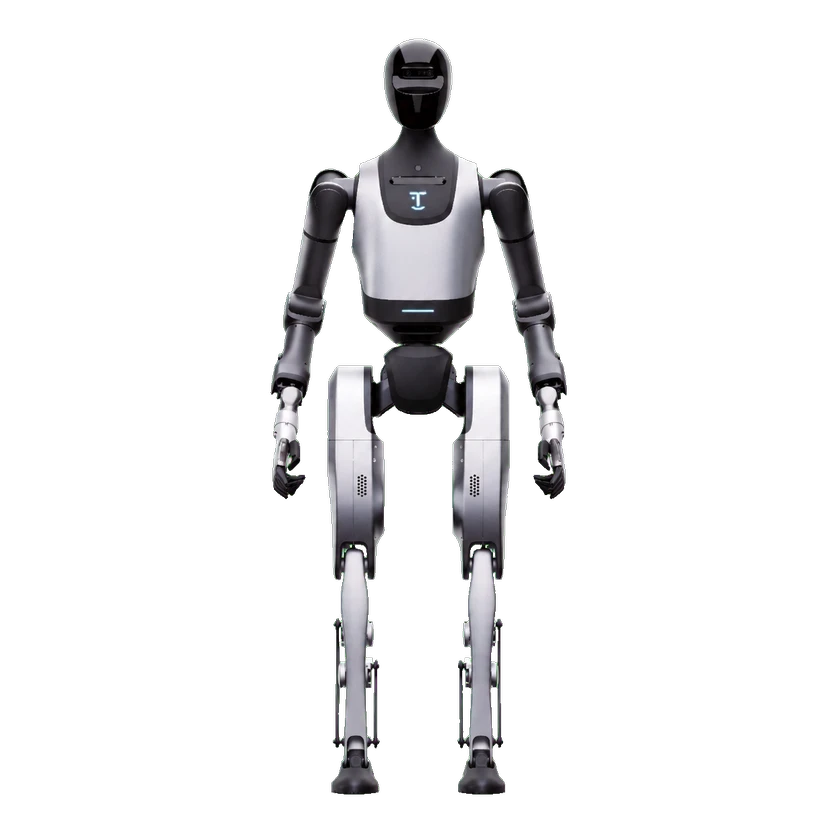
Tiangong Walker Wujiang
優必選科技 · 二足ヒューマノイド · 双腕
構成: Walker Tienkung V2.0.7.x インターフェース
- 開発機能
- 関節レベル制御遠隔操作データ収集

Tiangong Walker Wujie
優必選科技 · 二足ヒューマノイド · 双腕
構成: Walker Tienkung V2.0.7.x インターフェース
- 開発機能
- 関節レベル制御遠隔操作データ収集
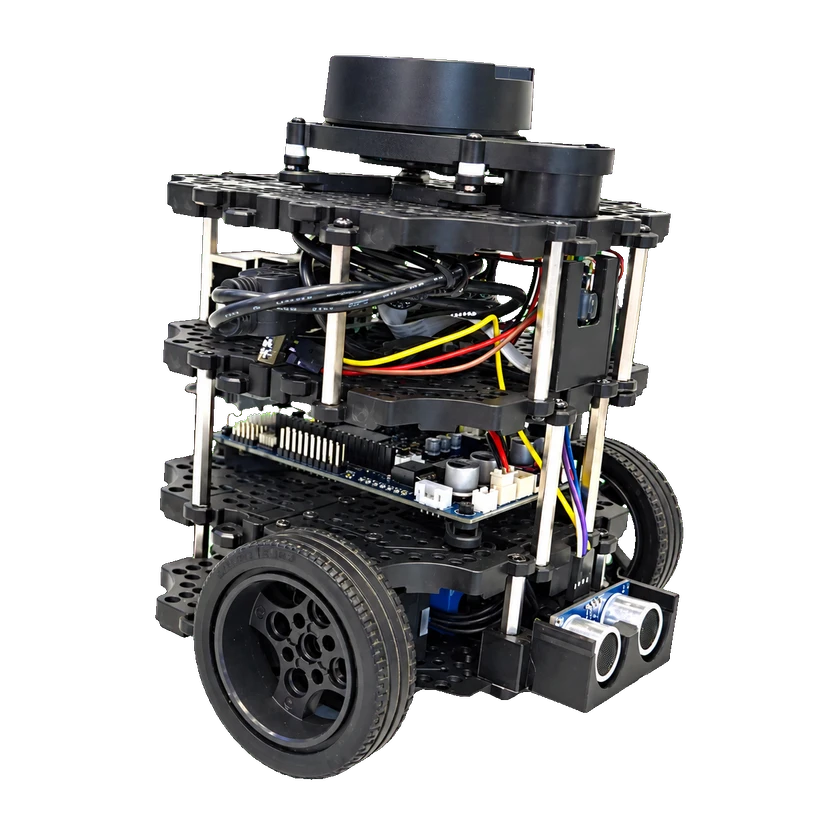
TurtleBot3 Burger
株式会社ロボティズ · 車輪移動
構成: TurtleBot3 Burger · Humble Gazebo Classic
- 開発機能
- シミュレーション開発
- 開発フレームワーク
- ROS 2