
 株式会社ロボティズ
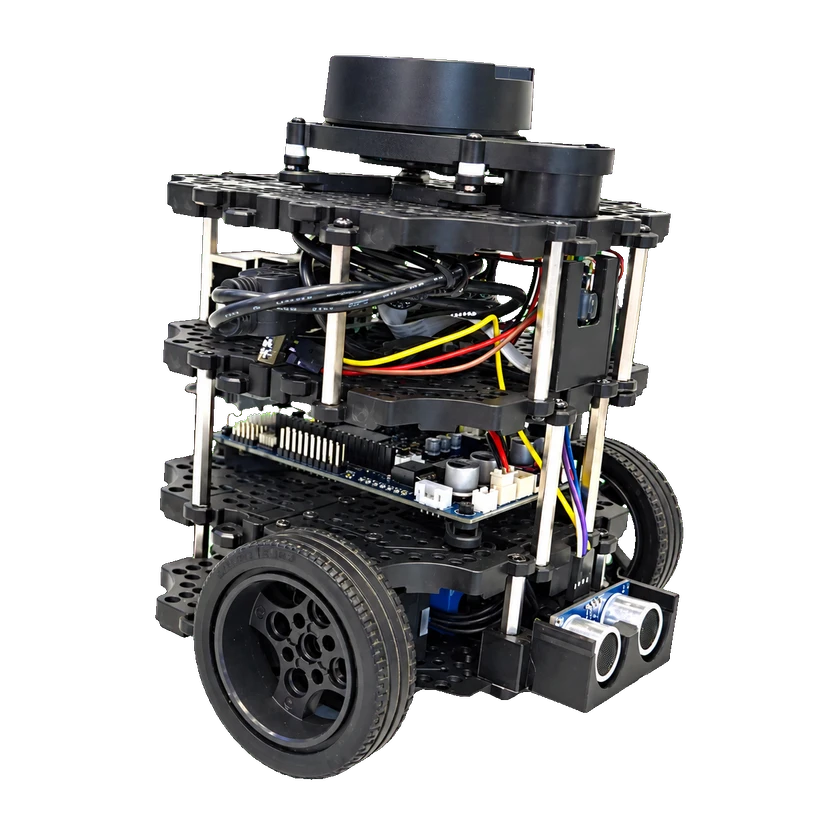
TurtleBot3 Burger
15 kg
汎用可搬重量
2.5 h
稼働時間
1 kg
重量
19.2 cm
高さ
TurtleBot3 移動ロボットプラットフォームの Burger モデル。
ハードウェア仕様
運動性能
最大移動速度
0.22 m/s
汎用可搬重量
15 kg
機械・取付
高さ
19.2 cm
長さ
13.8 cm
重量
1 kg
幅
17.8 cm
機械構造
アクチュエータモデル
2 DYNAMIXEL XL430-W250 wheel actuators
センサー
LiDAR
360° LDS-02 laser distance sensor
バッテリーと稼働時間
稼働時間
2.5 h
計算プラットフォーム
オンボードコンピューティング
Raspberry Pi 4
二次開発
TurtleBot3 Burger現在のモデル
条件付きで開発可能Burger 専用 bringup・keyboard teleop・navigation・Gazebo package を案内。SBC/OpenCR firmware・sensor・model・ROS を整合。Humble・legacy Noetic・仮想 Gazebo を分離。標準 Burger model は車輪 base・実行腕0で任意 OpenMANIPULATOR/Waffle を含まない。
Pinned Humble simulation uses gazebo_ros with gzserver/gzclient and the complete turtlebot3_burger SDF. Set model=burger and match Humble/Gazebo Classic dependencies and simulated-time configuration. This is a virtual Burger without execution arms; optional manipulation models and camera-equipped Waffle are separate. ROS2 SLAM/teleop procedures are documented for this simulator, but no separate MuJoCo/Isaac support or automatic motion-demo recording is established.
開発機能
シミュレーション開発条件付き対応
ROS 2条件付き対応
Gazebo条件付き対応
固定 Humble simulator は gazebo_ros・gzserver/gzclient・完全 Burger SDF を使用。model=burger・依存・simulated time が条件。腕なし仮想 Burger で任意 manipulation/Waffle camera model は別。SLAM/teleop 手順はあるが MuJoCo/Isaac/自動 demo 記録は未確定。
確認済みの制約
- 固定 Humble simulator は gazebo_ros・gzserver/gzclient・完全 Burger SDF を使用。model=burger・依存・simulated time が条件。腕なし仮想 Burger で任意 manipulation/Waffle camera model は別。SLAM/teleop 手順はあるが MuJoCo/Isaac/自動 demo 記録は未確定。
情報源 · 4
- 公式raw.githubusercontent.com ↗確認日: 2026-11-06
- 公式emanual.robotis.com ↗確認日: 2026-11-06
- 公式raw.githubusercontent.com ↗確認日: 2026-11-06
- 公式raw.githubusercontent.com ↗確認日: 2026-11-06

オープンソースと製作資料
TurtleBot3 Burger 組立マニュアル
対象バージョン: TurtleBot3 Burgerキットを購入して組み立てる
ソフトウェア一部公開
例や補助ツールのみ公開されています。中核システムの公開を意味しません。
製作資料組立ガイドのみ
公式ハードウェア設定ページから、Burger 専用の組立マニュアルと動画を参照できます。
関連資料
- 開く
turtlebot3_simulations · pinned Apache2 software files
コード対象バージョン: burger_humble_gazebo_classic_a35a56c8Apache-2.0
- 開く
turtlebot3 · pinned Apache2 software files
コード対象バージョン: burger_ros1_noetic_4ae959eaApache-2.0
- 開く
turtlebot3 · pinned Apache2 software files
コード対象バージョン: burger_ros2_humble_90a68bd2Apache-2.0
- 開く
TurtleBot3 Burger 部品一覧
ハードウェア

商用ステータス
ステータス
商用
価格
不明
発売時期
2017年
関連エンティティ
関連製品はまだ登録されていません。
動画
YouTube で見る
タイムライン
- ロボット公開TurtleBot3 Burger
情報源または訂正を送信