価格
価格未公開
タイプ
移動マニピュレータ · 研究用移動マニピュレータ
適用シーン
研究・教育 · Developer Kit / 研究・教育 · 研究プラットフォーム
ステータス
商用化
提供状況
販売中
購入方法
未公開
発売時期
2024年
国・地域
フランス
3 kg
汎用可搬重量
8 時間
稼働時間
50 kg
重量
1.36–1.66 m
高さ

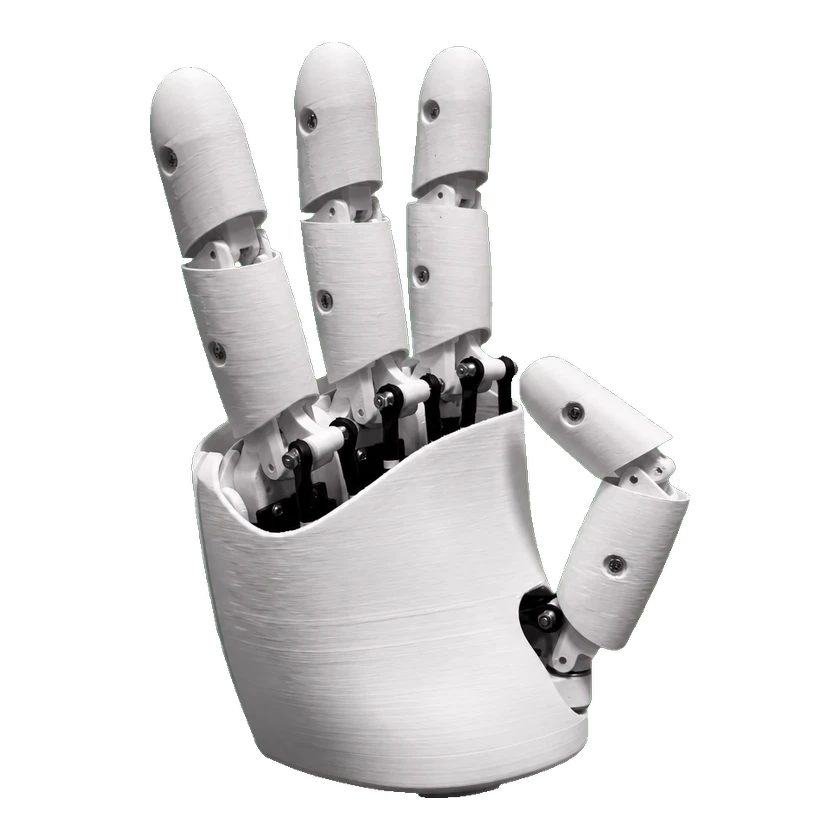
Reachy 2は、具現知能研究と実環境での対話に向けたオープンソースの人型移動マニピュレータです。調整可能な双腕、表現豊かな頭部、並列グリッパー、RGB・深度視覚、LiDAR、VR遠隔操作、ROS 2 Humble、Python SDK、全方向移動ベースを備えます。

Reachy 2

インテリジェンス・プロフィール

実験は標準搭載を意味しません。根拠は記載されたモデルバージョンにのみ適用されます。

学習方法公式発表
遠隔操作
学習方法公式発表
人間によるデモンストレーション
学習方法公式発表
模倣学習

能力マップ

操作実演済み
把持
操作実演済み
ピックアンドプレース
対話実演済み
人間との協働

ハードウェア仕様

本体仕様

アーム仕様
7自由度の並列関節アーム。各アームは2自由度アクチュエータ2基と3自由度アクチュエータ1基で構成
機械関節数
17の駆動自由度:両腕14、首3
移動方式
移動ベース
総自由度
17自由度(腕14+首3)
最大歩行時高さ
移動ベース付き166 cm
最小歩行時高さ
移動ベース付き136 cm

運動性能

片腕ペイロード
片腕3 kg
シャーシ移動能力
3つのオムニホイールを備えた全方向移動ベース
最大/限界ペイロード
移動ベースの可搬重量80kg
汎用可搬重量
3 kg

機械・取付

片腕制御自由度
片腕7自由度
高さ
1.36–1.66 m
首自由度
3自由度
重量
50 kg

機械構造

アクチュエータモデル
Orbita 2D/3D、Maxonブラシレスモーター
シャーシ
移動ベース、全方向ホイール3個、直径50 cm
エンドエフェクタ
2本指グリッパー
関節内配線
関節内部のケーブル配線
関節運動範囲
Orbita 3Dはヨー無限回転、ピッチ・ロール±45度。Orbita 2Dは両軸無限回転
関節タイプ
Orbita 2DおよびOrbita 3D並列アクチュエーター

センサー

聴覚センサー
アンテナに内蔵された2本のマイク
カメラ
魚眼RGBカメラ
深度カメラ
OAK-FFC ToF 33Dと胴体ORBBEC RGB-D
LiDAR
LiDAR
知覚センサー
RGB、ToF、RGB-DカメラとLiDAR
ビジョンセンサー
RGB/ToF/RGB-Dビジョン

バッテリーと稼働時間

電源方式
24 Vアクチュエーター電源
稼働時間
8 時間

計算プラットフォーム

CPU
Solidrun Bedrock v3000 CPUコンピューター
オンボードコンピューティング
CPU搭載システム、AI用途には顧客コンピューター
オペレーティングシステム
ROS 2 Humble

インタラクションと通信

オーディオI/O
Rode AI-Microデュアルチャンネルオーディオインターフェース
マイク
Lavalier Goマイク2本
スピーカー
自社製スピーカーと市販アンプ基板

開発と拡張

統合インターフェース
ROS 2 HumbleとPython SDK
操作モード
自律アプリケーションとVRテレオペレーション
二次開発/SDK
Python SDK
遠隔操作
VR遠隔操作アプリケーション

二次開発

開発構成: Reachy 2 移動ベース構成

Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.

開発機能

関節レベル制御条件付き対応
手先姿勢制御条件付き対応
Python SDK条件付き対応

公式 Reachy 2 Python SDK。対応サーバーと機体構成が必要です。

位置指令条件付き対応

関節レベル制御、手先姿勢制御、位置指令 · Reachy 2 接続後の SDK アーム goto/運動学。関節制限と到達範囲を守る。文書は関節制限以外の自己衝突回避なしと明記。

情報源 · 2

オープンソースと製作資料

ソフトウェア

オープンソース

ソースコードとライセンスを検証済みです。各資料の利用条件に従ってください。

ハードウェア設計

未検証

この項目について十分な検証済みの根拠がありません。

製作資料

未検証

この項目について十分な検証済みの根拠がありません。

種類資料ライセンス対象バージョン開く
コードReachy 2 ROS 2 コア

GitHub · pollen-robotics/reachy2_core

Apache-2.0Reachy 2開く GitHub
コードReachy 2 Python SDK

GitHub · pollen-robotics/reachy2-sdk

Reachy 2 の公式 Python 制御 API。旧世代 Reachy の SDK とは異なります。

Apache-2.0Reachy 2開く GitHub
ガイドReachy 2 制御・ビジョンチュートリアル

GitHub · pollen-robotics/reachy2-tutorials

制御・視覚認識の Notebook とデモ。プログラミング教材であり、組立手順ではありません。

Apache-2.0Reachy 2開く GitHub
シミュレーションReachy 2 Gazebo / MuJoCo セットアップ

docs.pollen-robotics.com

Gazebo・MuJoCo の公式 Docker 導入手順。ハードウェア製造図面や許諾を示すものではありません。

—Reachy 2開く ドキュメント
ガイドReachy 2 開梱・設置ガイド

docs.pollen-robotics.com

完成品の開梱・運搬・高さ調整手順。一からの製作ガイドではありません。

—Reachy 2開く ドキュメント

商用ステータス

ステータス
商用化
価格
価格未公開
発売時期
2024年

データセット収録

タイムライン

  1. ロボット公開
    Reachy 2
情報源または訂正を送信