Trossen Robotics logoTrossen Robotics

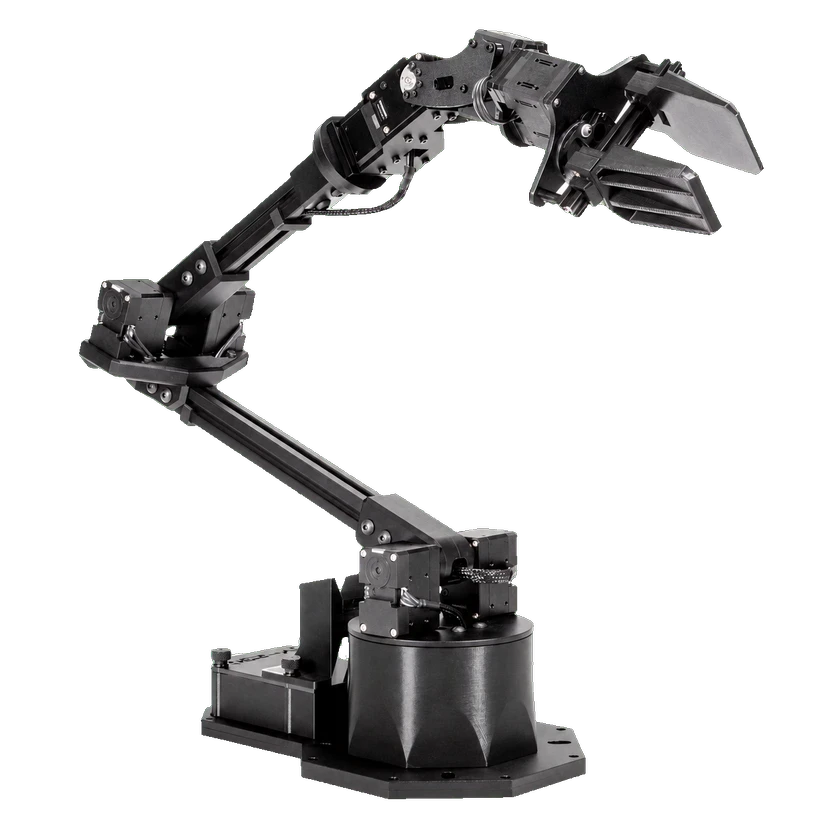
WidowX-250 6DOF

価格
不明
タイプ
ロボットアーム · 単腕
ステータス
販売終了
提供状況
販売終了
購入方法
未公開
発売時期
不明
国・地域
アメリカ合衆国
65 cm
リーチ
1 mm
位置再現性
6 DOF
総自由度

可搬重量 250 g の 6 自由度 Interbotix ロボットアーム。

WidowX-250 6DOF

インテリジェンス・プロフィール

実験は標準搭載を意味しません。根拠は記載されたモデルバージョンにのみ適用されます。

実機実験 / 運用
OpenVLA 7B
視覚・言語・行動モデル · 2024-06-13
実機実験 / 運用
Octo-Base 1.5
視覚・言語・行動モデル · 2024-05-20
実機実験 / 運用
EO-1
視覚・言語・行動モデル · 上海人工知能実験室 · 2025-08-28

ハードウェア仕様

自由度と駆動

総自由度
6 DOF

運動性能

片腕ペイロード
0.25 kg
リーチ
65 cm

性能・タスク

位置再現性
1 mm

二次開発

開発構成: wx250s Interbotix ROS インターフェース

Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.

開発機能

手先姿勢制御条件付き対応
Python SDK条件付き対応

Interbotix ROS 接続が必要。この Python API は Gazebo 仮想ロボット非対応。

位置指令条件付き対応

手先姿勢制御、位置指令 · Interbotix Python-ROS 姿勢・軌道 API。有効な逆運動学解と関節制限が条件。この API は Gazebo 仮想機非対応。

情報源 · 1

オープンソースと製作資料

ロボットを作る

完成品を購入して機能を開発する
プロジェクト資料を見る
ソフトウェア一部公開

例や補助ツールのみ公開されています。中核システムの公開を意味しません。

ハードウェア設計未検証

この項目について十分な検証済みの根拠がありません。

製作資料未検証

この項目について十分な検証済みの根拠がありません。

関連資料

  • WidowX-250 ROS 制御パッケージ

    コード対象バージョン: WidowX-250 6DOFBSD-3-Clause

    開く
  • WidowX-250 ROS 可視化・シミュレーション資料

    シミュレーション対象バージョン: WidowX-250 6DOFBSD-3-Clause

    開く
  • WidowX-250 6DOF — 公式ガイド

    ガイド対象バージョン: WidowX-250 6DOF

    開く

商用ステータス

ステータス
販売終了
価格
不明
発売時期
不明

データセット収録

タイムライン

  1. モデル公開
    Octo-Base 1.5
  2. モデル公開
    OpenVLA 7B
  3. モデル公開
    EO-1
情報源または訂正を送信