

移動公式発表
歩行
Unitree states that A2 can walk continuously for up to 3 hours / 12.5 km fully loaded, or 5 hours / 20 km unloaded.
Unitree A2は物流、産業点検、緊急救助向けの産業用四足歩行ロボットです。バッテリー込み約42 kgで、ホットスワップ対応デュアルバッテリー、局所空冷、二次開発に対応します。連続歩行負荷は約25 kg、無負荷では5時間超または約20 kmで、産業用LiDAR 1基とHDカメラ1台を搭載します。
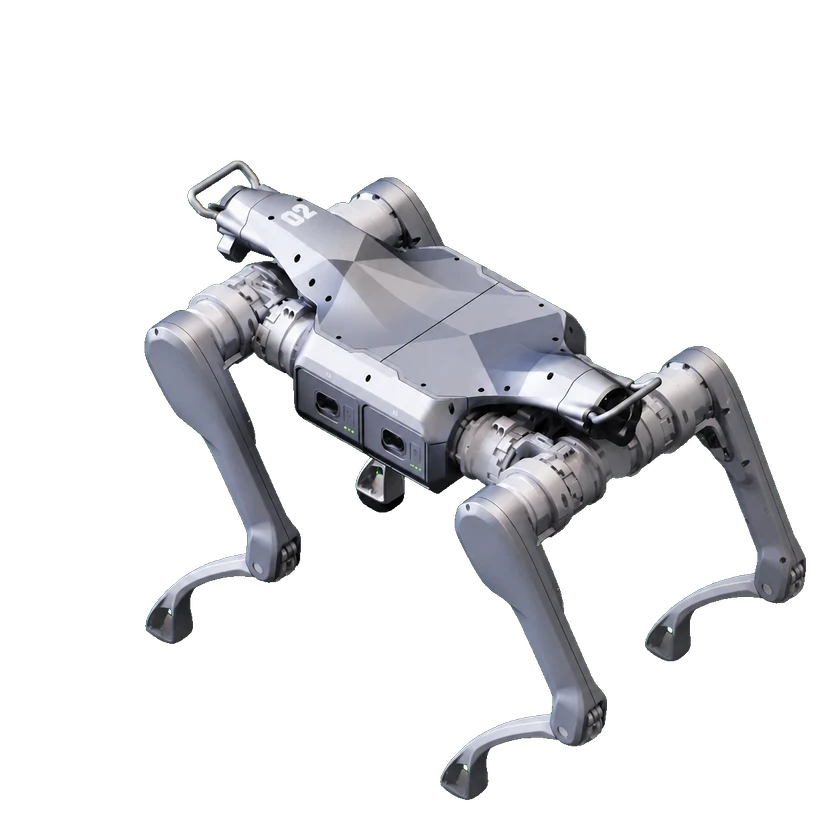
Unitree states that A2 can walk continuously for up to 3 hours / 12.5 km fully loaded, or 5 hours / 20 km unloaded.
開発構成: A2 SDK2 モーション接続
Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.
対応機種の Python モーションクライアント。互換ファームウェアと開発接続が必要。速度は機体移動を指し、他 SKU に権限を転用しない。
例や補助ツールのみ公開されています。中核システムの公開を意味しません。
この項目について十分な検証済みの根拠がありません。
この項目について十分な検証済みの根拠がありません。
| 種類 | 資料 | ライセンス | 対象バージョン | 開く |
|---|---|---|---|---|
| コード | Unitree SDK2 Python GitHub · unitreerobotics/unitree_sdk2_python Pinned source revision 814556d15970dd2ecf1c9984e845ca02ab07e206. License applies to this repository; hardware, firmware, dependencies and robot access have separate terms. | BSD-3-Clause | sdk2_sport | 開く GitHub |
| シミュレーション | A2 ROS ロボット記述・シミュレーション資料 GitHub · unitreerobotics/unitree_ros 公式 ROS リポジトリに掲載されたモデルです。可視化・シミュレーション用であり、製造図面や機体全体のソフトウェア公開を示しません。モデル設定の確認が必要です。 | BSD-3-Clause | A2 | 開く GitHub |
関連製品はまだ登録されていません。
