
価格
価格未公開
タイプ
四足歩行ロボット
ステータス
商用化
提供状況
未公開
購入方法
メーカーに問い合わせ
発売時期
2019年
国・地域
中国
13 kg
汎用可搬重量
2.5–4.6 h
稼働時間
0.6 m
高さ

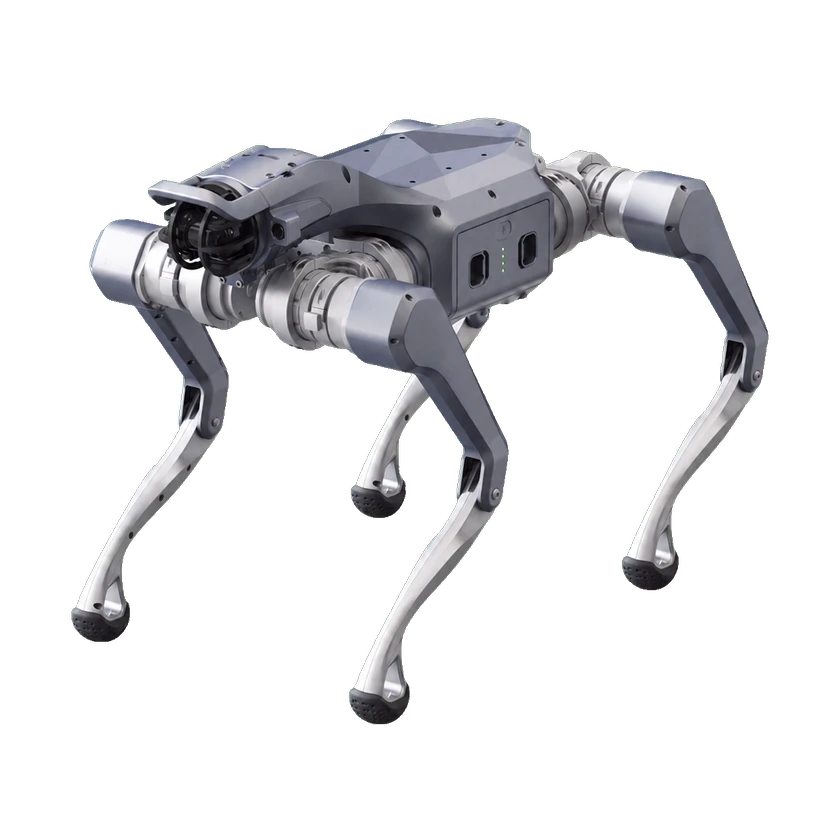
Aliengo は Unitree Robotics による産業用多機能四足歩行ロボットです。

Aliengo

ハードウェア仕様

本体仕様

折りたたみ寸法
0.6 × 0.31 × 0.15 m
立位時寸法
0.65 × 0.31 × 0.6 m
総自由度
12自由度

運動性能

最大登坂角度
25 °
最大移動速度
1.5 m/s
汎用可搬重量
13 kg

機械・取付

高さ
0.6 m

機械構造

関節エンコーダ
ジョイントごとに 1 つのモーター エンコーダと 1 つの出力端エンコーダ

センサー

カメラ
魚眼レンズを備えた視覚走行距離計カメラ 1 台のセット
深度カメラ
2 つの深度カメラ セット。最大深度解像度は 1280 × 720、最小検出深度は 0.11 m。
足部力センサー
4カウント
LiDAR
単一ラインまたは複数ラインの LiDAR はオプション

バッテリーと稼働時間

バッテリー容量
12600 mAh
バッテリー容量
317.52 Wh
バッテリー電圧
25.2 V
バッテリー電圧
29.4 V
バッテリー総重量
2740 g
充電電力
352.8 W
稼働時間
2.5–4.6 h

計算プラットフォーム

オペレーティングシステム
Ubuntu
オペレーティングシステム
Ubuntu-ROS

安全と保護

安全システム
ワイヤレス緊急停止保護と落下保護。
安全システム
低電圧、過熱、短絡、過充電のアラーム。

インタラクションと通信

外部ポート
イーサネット×2、USB 3.0×2、USB 2.0×1、RS485×1
映像伝送
HDリアルタイム映像伝送に対応。

開発と拡張

操作モード
低レベルのインターフェースにより、センサーデータの読み取りと単一モーターまたは単一脚の制御が可能になります。
ペイロード電源供給
5 V、12 V、19 V、バッテリー出力 (24 ~ 30 V)
二次開発/SDK
高レベルのソフトウェア制御インターフェイスは C/C++ および ROS をサポートします。
二次開発/SDK
ウォーキング、ランニングなどの高性能な歩行開発をサポートします。

商業情報

販売状況
公式ストアでは Aliengo を出荷準備中/価格については問い合わせ可能であるとリストに掲載しています。在庫の表現は異なる場合があります。

二次開発

Aliengo現在のモデル

条件付きで開発可能

AlienGo の開発 API を公式に案内。対応 SDK・ファームウェアが必要。航法は別途提供ソフトと対応センサー構成が条件。

開発構成: AlienGo SDK v3.8.4

Firmware and developer-access prerequisites apply. This SDK profile does not include the optional navigation software.

開発機能

関節レベル制御条件付き対応
Python SDK条件付き対応
C++ SDK条件付き対応
位置指令条件付き対応
PD+フィードフォワードトルク条件付き対応
直接トルク指令条件付き対応

AlienGo 対応 SDK・ファームウェアと利用権限が条件。直接トルク例は Kp/Kd=0。他の販売版・全動作範囲へ転用しない。

確認済みの制約

  • 航法インターフェースはこの公開 GitHub 運動 SDK に含まれない。メーカー提供ソフトと対応 LiDAR 構成が必要。
情報源 · 4

オープンソースと製作資料

ソフトウェア

一部公開

例や補助ツールのみ公開されています。中核システムの公開を意味しません。

ハードウェア設計

未検証

この項目について十分な検証済みの根拠がありません。

製作資料

未検証

この項目について十分な検証済みの根拠がありません。

種類資料ライセンス対象バージョン開く
コードAlienGo legacy SDK examples and wrappers

GitHub · unitreerobotics/unitree_legged_sdk

Repository license applies to these files. Prebuilt core, dependencies, firmware, hardware and access rights are separate; this link does not assert whole-robot open source.

BSD-3-Clauselegged_sdk_v3_8_4開く GitHub
シミュレーションAlienGo ROS ロボット記述・シミュレーション資料

GitHub · unitreerobotics/unitree_ros

公式 ROS リポジトリに掲載されたモデルです。可視化・シミュレーション用であり、製造図面や機体全体のソフトウェア公開を示しません。モデル設定の確認が必要です。

BSD-3-ClauseAlienGo開く GitHub

商用ステータス

ステータス
商用化
価格
価格未公開
発売時期
2019年

導入履歴

状態は過去の資料に基づき、その後の稼働状況は不明です。

導入記録 1 · 顧客テスト 1 · 案件の実績台数 · 非公開

協力主体
Birmingham City University · 運営者
主なタスク
Conduct semi-autonomous under-canopy surveys and collect location-tagged imagery for forest-health monitoring, including deadwood and burrows. The study reports field experiments, not routine forest-service operation.移動試験
場所
Sherwood Forest, Nottinghamshire, England, United Kingdom
開始
非公開
最終確認
2026-10-11
稼働拠点数
1
根拠の範囲

The study identifies the Unitree Aliengo as its ground robot and documents field trials in Sherwood Forest. Publication on 2022-07-23 is recorded as a report milestone, not the deployment start. The exact trial dates, customer procurement, payment, robot count and current operating status are not stated.

導入タイムライン · 1

  1. Sherwood Forest field-trial results published
確認済み資料に基づく状態であり、現在の稼働を保証しません。2026-10-11

タイムライン

  1. ロボット公開
    Aliengo
情報源または訂正を送信