
 Unitree Robotics
Aliengo
価格
価格未公開
タイプ
四足歩行ロボット
ステータス
商用化
提供状況
未公開
購入方法
メーカーに問い合わせ
発売時期
2019年
国・地域
中国
最終確認
2026-08-21
13 kg
汎用可搬重量
2.5–4.6 h
稼働時間
0.6 m
高さ
Aliengo は Unitree Robotics による産業用多機能四足歩行ロボットです。
1 / 1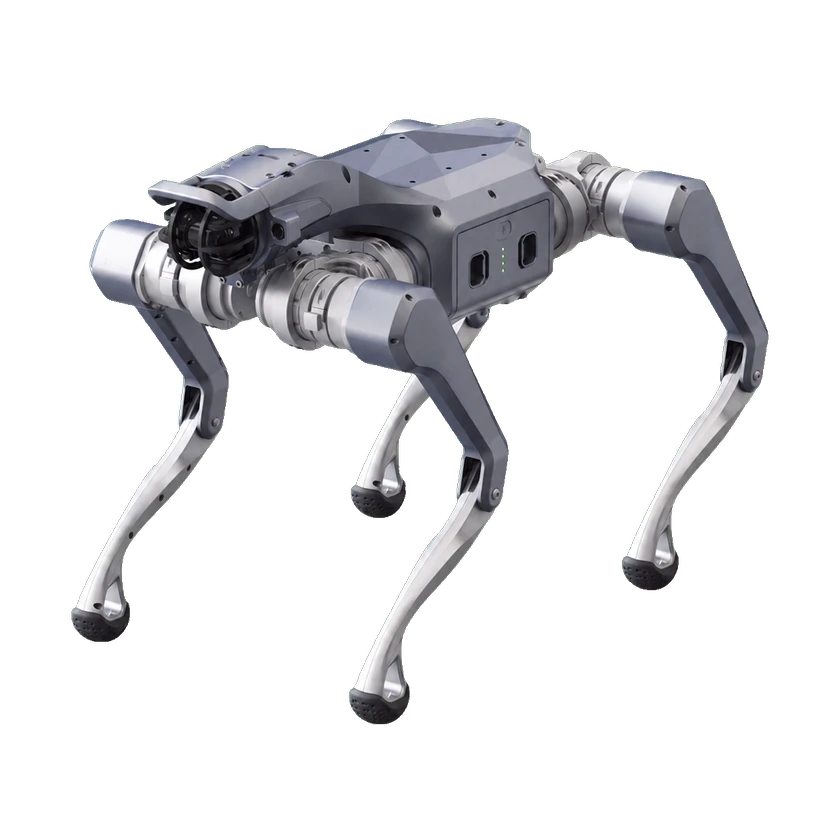
ハードウェア仕様
本体仕様
折りたたみ寸法
0.6 × 0.31 × 0.15 m
立位時寸法
0.65 × 0.31 × 0.6 m
総自由度
12自由度
運動性能
最大登坂角度
25 °
最大移動速度
1.5 m/s
汎用可搬重量
13 kg
機械・取付
高さ
0.6 m
機械構造
関節エンコーダ
ジョイントごとに 1 つのモーター エンコーダと 1 つの出力端エンコーダ
センサー
カメラ
魚眼レンズを備えた視覚走行距離計カメラ 1 台のセット
深度カメラ
2 つの深度カメラ セット。最大深度解像度は 1280 × 720、最小検出深度は 0.11 m。
足部力センサー
4カウント
LiDAR
単一ラインまたは複数ラインの LiDAR はオプション
バッテリーと稼働時間
バッテリー容量
12600 mAh
バッテリー容量
317.52 Wh
バッテリー電圧
25.2 V
バッテリー電圧
29.4 V
バッテリー総重量
2740 g
充電電力
352.8 W
稼働時間
2.5–4.6 h
計算プラットフォーム
オペレーティングシステム
Ubuntu
オペレーティングシステム
Ubuntu-ROS
安全と保護
安全システム
ワイヤレス緊急停止保護と落下保護。
安全システム
低電圧、過熱、短絡、過充電のアラーム。
インタラクションと通信
外部ポート
イーサネット×2、USB 3.0×2、USB 2.0×1、RS485×1
映像伝送
HDリアルタイム映像伝送に対応。
開発と拡張
操作モード
低レベルのインターフェースにより、センサーデータの読み取りと単一モーターまたは単一脚の制御が可能になります。
ペイロード電源供給
5 V、12 V、19 V、バッテリー出力 (24 ~ 30 V)
二次開発/SDK
高レベルのソフトウェア制御インターフェイスは C/C++ および ROS をサポートします。
二次開発/SDK
ウォーキング、ランニングなどの高性能な歩行開発をサポートします。
商業情報
販売状況
公式ストアでは Aliengo を出荷準備中/価格については問い合わせ可能であるとリストに掲載しています。在庫の表現は異なる場合があります。
商用ステータス
ステータス
商用化
価格
価格未公開
発売時期
2019年
関連エンティティ
タイムライン
- ロボット公開Aliengo
情報源または訂正を送信