
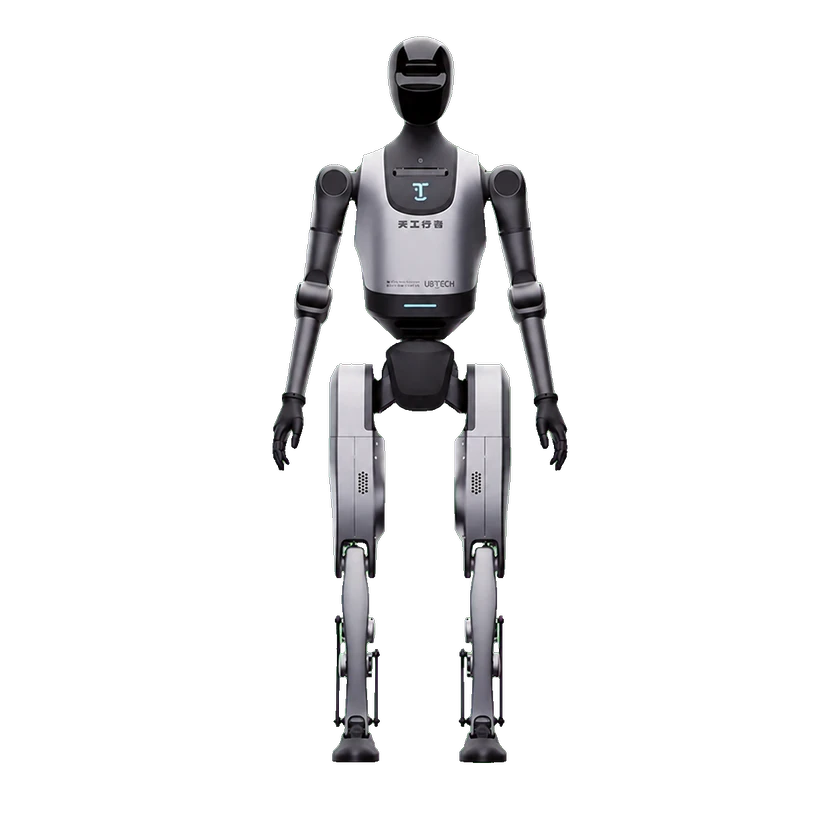
Walker Tienkung TK2101
UBTECH Robotics · Zweibeiniger Humanoid · Zwei Arme
Konfiguration: Walker Tienkung V2.0.7.x interfaces
- Entwicklungsfunktionen
- GelenkregelungTeleoperationDatenerfassung
Vergleichen Sie dokumentierte Schnittstellen, Konfigurationen und Entwicklungsressourcen.
UBTECH Robotics · Zweibeiniger Humanoid · Zwei Arme
Konfiguration: Walker Tienkung V2.0.7.x interfaces
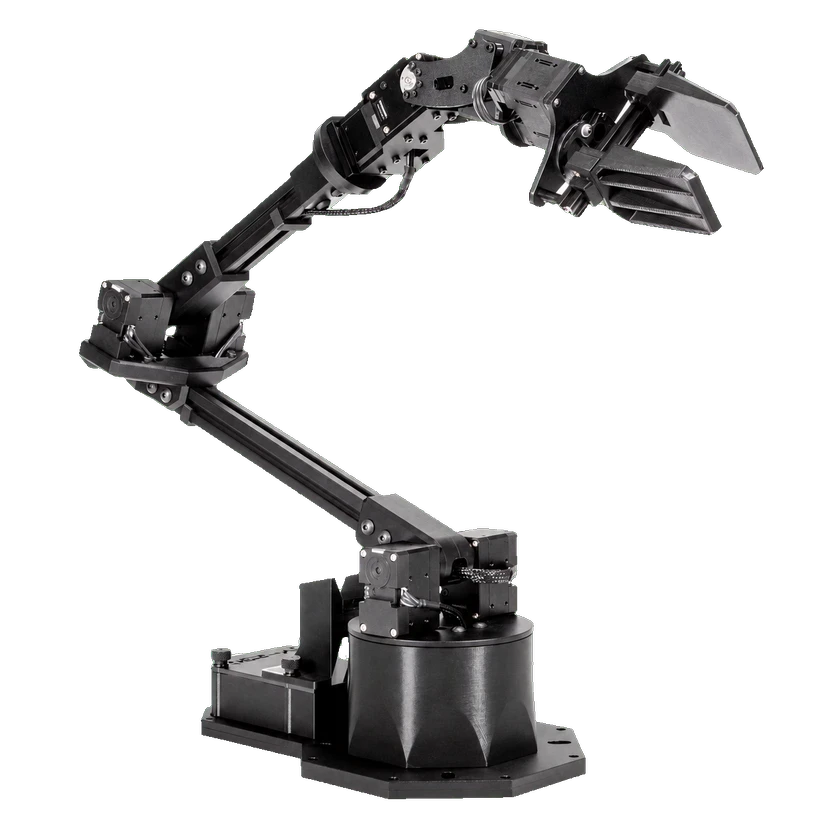
Trossen Robotics · Stationärer Arm · Ein Arm
Konfiguration: wx250s with Interbotix ROS interface