
Roboterversuche / Einsatz
OpenVLA 7B
Vision-Language-Action-Modell · 2024-06-13
 Trossen Robotics
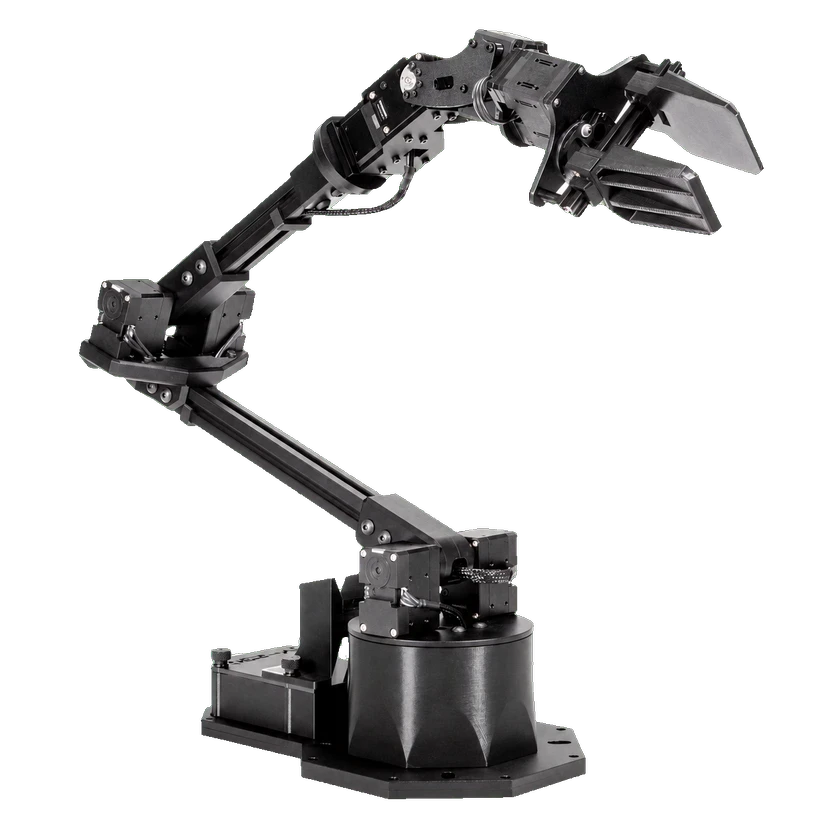
Ein Interbotix-Roboterarm mit sechs Freiheitsgraden und 250 g Arbeitsnutzlast.
Versuche bedeuten keine Serienausstattung. Belege gelten nur für die genannte Modellversion.
Entwicklungskonfiguration: wx250s with Interbotix ROS interface
Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.
Requires the Interbotix ROS interface. This Python API does not support Gazebo simulation robots.
Kartesische Steuerung und Positionsbefehle · Interbotix Python-ROS pose/trajectory functions with a valid IK solution and model joint limits. This Python API does not support Gazebo simulation robots.
Beispiele oder Hilfswerkzeuge sind verfügbar; das Kernsystem ist damit nicht als offen belegt.
Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.
Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.
Zugehöriges Unternehmen
Versuche bedeuten keine Serienausstattung. Belege gelten nur für die genannte Modellversion.

