LernansatzOffizielle Angabe
Teleoperation
 Pollen Robotics
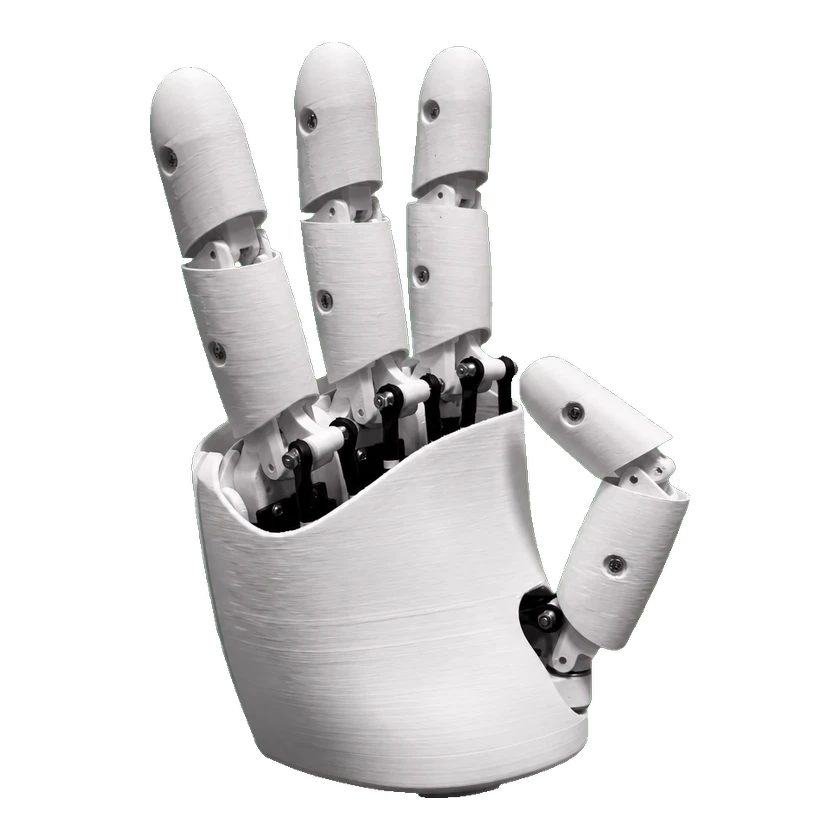
Reachy 2 ist ein quelloffener humanoider mobiler Manipulator für die Forschung zu verkörperter KI und die Interaktion mit der realen Welt. Er kombiniert verstellbare Arme in menschlicher Größe, ausdrucksstarke Kopfbewegungen, Parallelgreifer, RGB- und Tiefenkameras, LiDAR, VR-Teleoperation, ROS 2 Humble, ein Python SDK und eine omnidirektionale mobile Basis.

Versuche bedeuten keine Serienausstattung. Belege gelten nur für die genannte Modellversion.
Entwicklungskonfiguration: Reachy 2 with mobile base
Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.
Official Reachy 2 Python SDK; requires a compatible robot server and installed configuration.
Gelenkregelung, Kartesische Steuerung und Positionsbefehle · Reachy 2 SDK arm goto/kinematics with the connected Reachy 2 controller. Respect joint limits and reachable poses; this tutorial warns that self-collision avoidance is not provided beyond joint limits.
Quellcode und Open-Source-Lizenz sind verifiziert. Beachten Sie die jeweiligen Lizenzbedingungen.
Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.
Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.
| Typ | Ressource | Lizenz | Gültige Version | Öffnen |
|---|---|---|---|---|
| Code | Reachy 2 ROS-2-Kernsoftware GitHub · pollen-robotics/reachy2_core | Apache-2.0 | Reachy 2 | Öffnen GitHub |
| Code | Reachy 2 Python-SDK GitHub · pollen-robotics/reachy2-sdk Offizielle Python-Steuerung für Reachy 2; getrennt von SDKs älterer Reachy-Generationen. | Apache-2.0 | Reachy 2 | Öffnen GitHub |
| Anleitung | Reachy 2 Steuerungs- und Bildverarbeitungs-Tutorials GitHub · pollen-robotics/reachy2-tutorials Notebooks und Demos für Steuerung und Wahrnehmung; Programmierkurse, keine Montageanleitung. | Apache-2.0 | Reachy 2 | Öffnen GitHub |
| Simulation | Reachy 2 Gazebo-/MuJoCo-Einrichtung docs.pollen-robotics.com Offizielle Docker-Einrichtung für Gazebo und MuJoCo; kein Nachweis für Fertigungsunterlagen oder Hardware-Lizenzen. | — | Reachy 2 | Öffnen Dokumentation |
| Anleitung | Reachy 2 Auspack- und Installationsanleitung docs.pollen-robotics.com Auspacken, Anheben und Höhenverstellung des gelieferten Roboters; keine Anleitung zum Eigenbau. | — | Reachy 2 | Öffnen Dokumentation |
Zugehöriges Unternehmen