
Preis
Preis nicht veröffentlicht
Typ
Vierbeinige Roboter
Status
Kommerziell
Offenlegungsstatus
Verfügbarkeit
Nicht veröffentlicht
Kaufmöglichkeit
Hersteller kontaktieren
Veröffentlichungsdatum
2019
Land/Region
China
13 kg
Allgemeine Nutzlast
2,5–4,6 h
Laufzeit
0,6 m
Höhe

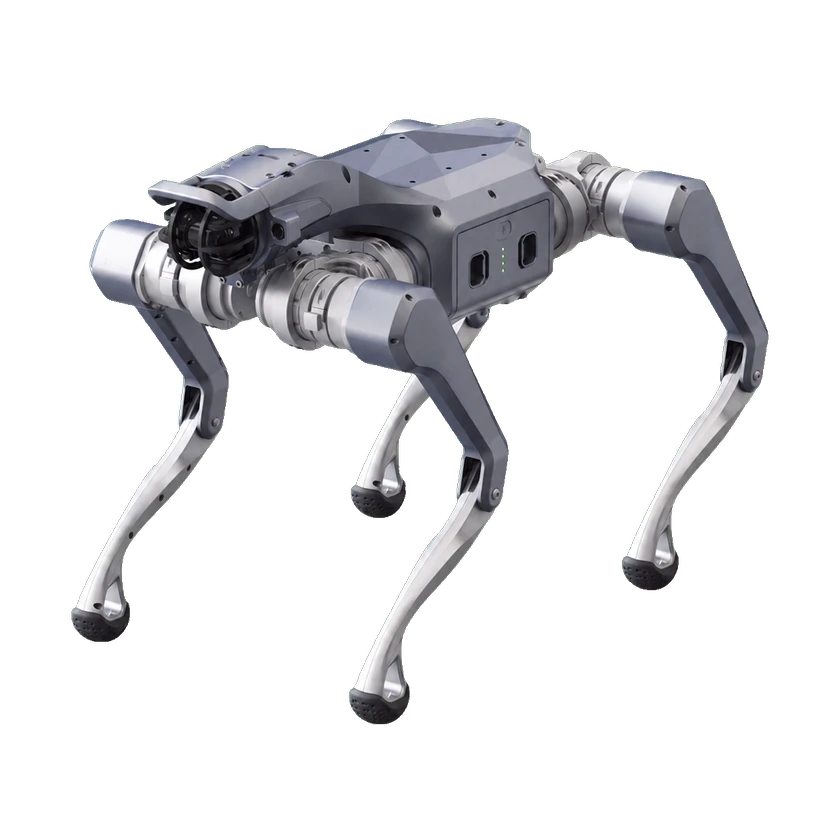
Aliengo ist ein industrieller multifunktionaler Quadrupedroboter von Unitree Robotics.

Aliengo

Hardwarespezifikationen

Physische Spezifikationen

Abmessungen im zusammengeklappten Zustand
0,6 × 0,31 × 0,15 m
Abmessungen im Stand
0,65 × 0,31 × 0,6 m
Gesamtzahl der Freiheitsgrade
12 Freiheitsgrade

Mobilität und Nutzlast

Maximaler Steigungswinkel
25 °
Höchstgeschwindigkeit
1,5 m/s
Allgemeine Nutzlast
13 kg

Mechanik und Montage

Höhe
0,6 m

Mechanische Struktur

Gelenkencoder
Pro Gelenk ein Motorencoder und ein Encoder am Ausgang

Sensoren

Kamera
Ein Visual-Odometrie-Kameraset mit Fisheye-Objektiv
Tiefenkamera
Zwei Tiefenkamera-Sets; maximale Tiefenauflösung 1280 × 720 und minimale Erfassungstiefe 0,11 m.
Fußkraftsensor
4 Stück
LiDAR
Ein- oder Mehrlinien-LiDAR optional

Akku und Laufzeit

Akkukapazität
12600 mAh
Akkukapazität
317,52 Wh
Akkuspannung
25,2 V
Akkuspannung
29,4 V
Gesamtgewicht des Akkus
2740 g
Ladeleistung
352,8 W
Laufzeit
2,5–4,6 h

Rechenplattform

Betriebssystem
Ubuntu
Betriebssystem
Ubuntu-ROS

Sicherheit und Schutz

Sicherheitssystem
Drahtloser Not-Halt-Schutz und Fallschutz.
Sicherheitssystem
Alarm bei Unterspannung, Übertemperatur, Kurzschluss und Überladung.

Interaktion und Kommunikation

Externer Anschluss
2 × Ethernet, 2 × USB 3.0, 1 × USB 2.0 und 1 × RS485
Videoübertragung
HD-Echtzeitbildübertragung wird unterstützt.

Entwicklung und Erweiterung

Betriebsmodi
Die Low-Level-Schnittstelle ermöglicht das Auslesen von Sensordaten sowie die Steuerung eines einzelnen Motors oder Beins.
Nutzlast-Stromversorgung
5 V, 12 V, 19 V und Batterieausgang (24–30 V)
Sekundärentwicklung (SDK)
Die übergeordnete Software-Steuerschnittstelle unterstützt C/C++ und ROS.
Sekundärentwicklung (SDK)
Die Entwicklung von Geh-, Lauf- und weiteren Hochleistungsgängen wird unterstützt.

Kommerzielle Informationen

Verfügbarkeit
Der offizielle Shop führt Aliengo als lieferbereit bzw. mit Preis auf Anfrage; die Lagerangabe kann variieren.

Entwicklungsunterstützung

AliengoAktuelles Modell

Bedingter Zugang

The manufacturer explicitly documents developer APIs for AlienGo. Use the model-specific SDK and compatible firmware. Navigation requires the separately delivered navigation stack and applicable sensor configuration.

Entwicklungskonfiguration: AlienGo SDK v3.8.4

Firmware and developer-access prerequisites apply. This SDK profile does not include the optional navigation software.

Entwicklungsfunktionen

GelenkregelungBedingt unterstützt
Python SDKBedingt unterstützt
C++ SDKBedingt unterstützt
PositionsbefehleBedingt unterstützt
PD + VorsteuermomentBedingt unterstützt
Direkte DrehmomentbefehleBedingt unterstützt

Only the model-specific SDK revision, compatible firmware/sport package, and authorized low-level developer access. Torque example explicitly sets Kp/Kd=0 and applies commanded torque; no claim about all motor operating ranges or purchased edition.

Dokumentierte Einschränkungen

  • Navigation interfaces are not part of this public GitHub locomotion SDK; obtain the manufacturer-delivered navigation software and matching LiDAR configuration.
Quellen · 4

Open Source und Bauunterlagen

Software

Teilweise veröffentlicht

Beispiele oder Hilfswerkzeuge sind verfügbar; das Kernsystem ist damit nicht als offen belegt.

Hardwaredesign

Nicht verifiziert

Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.

Bauunterlagen

Nicht verifiziert

Für diesen Bereich liegen noch keine ausreichenden verifizierten Belege vor.

TypRessourceLizenzGültige VersionÖffnen
CodeAlienGo legacy SDK examples and wrappers

GitHub · unitreerobotics/unitree_legged_sdk

Repository license applies to these files. Prebuilt core, dependencies, firmware, hardware and access rights are separate; this link does not assert whole-robot open source.

BSD-3-Clauselegged_sdk_v3_8_4Öffnen GitHub
SimulationAlienGo: ROS-Roboterbeschreibung und Simulationsdaten

GitHub · unitreerobotics/unitree_ros

Das offizielle ROS-Repository führt dieses Modell auf. Die Dateien dienen Visualisierung und Simulation und belegen keine Veröffentlichung von Fertigungszeichnungen oder vollständiger Bordsoftware. Die Modellkonfiguration muss übereinstimmen.

BSD-3-ClauseAlienGoÖffnen GitHub

Kommerzieller Status

Status
Kommerziell
Preis
Preis nicht veröffentlicht
Veröffentlichungsdatum
2019

Einsatzhistorie

Statusangaben stammen aus früheren Berichten; der weitere Betrieb ist unbekannt.

Einsatzberichte 1 · Kundentest 1 · Stückzahl im Projekt · Nicht bekannt

Partner
Birmingham City University · Betreiber
Hauptaufgabe
Conduct semi-autonomous under-canopy surveys and collect location-tagged imagery for forest-health monitoring, including deadwood and burrows. The study reports field experiments, not routine forest-service operation.Bewegungstests
Standort
Sherwood Forest, Nottinghamshire, England, United Kingdom
Beginn
Nicht bekannt
Zuletzt geprüft
2026-10-11
Betriebsstandorte
1
Geltungsbereich der Belege

The study identifies the Unitree Aliengo as its ground robot and documents field trials in Sherwood Forest. Publication on 2022-07-23 is recorded as a report milestone, not the deployment start. The exact trial dates, customer procurement, payment, robot count and current operating status are not stated.

Einsatzverlauf · 1

  1. Sherwood Forest field-trial results published
Stand der geprüften Belege, kein Echtzeit-Betriebsstatus.2026-10-11

Zeitachse

  1. Roboterveröffentlichung
    Aliengo
Quelle oder Korrektur einreichen