Robotis logoRobotis

Darwin-OP

价格
参考价: 12,000 美元
类型
人形机器人 · 微型人形机器人
应用场景
科研教育 · 开发者套件 / 科研教育 · 教育平台 / 科研教育 · 科研平台
状态
已停止开发
可得性
已停产
购买方式
未公开
发布时间
2010年
国家/地区
韩国
20自由度
总自由度
0.455 米
高度
2.9 千克
重量
0.5 小时
续航时间

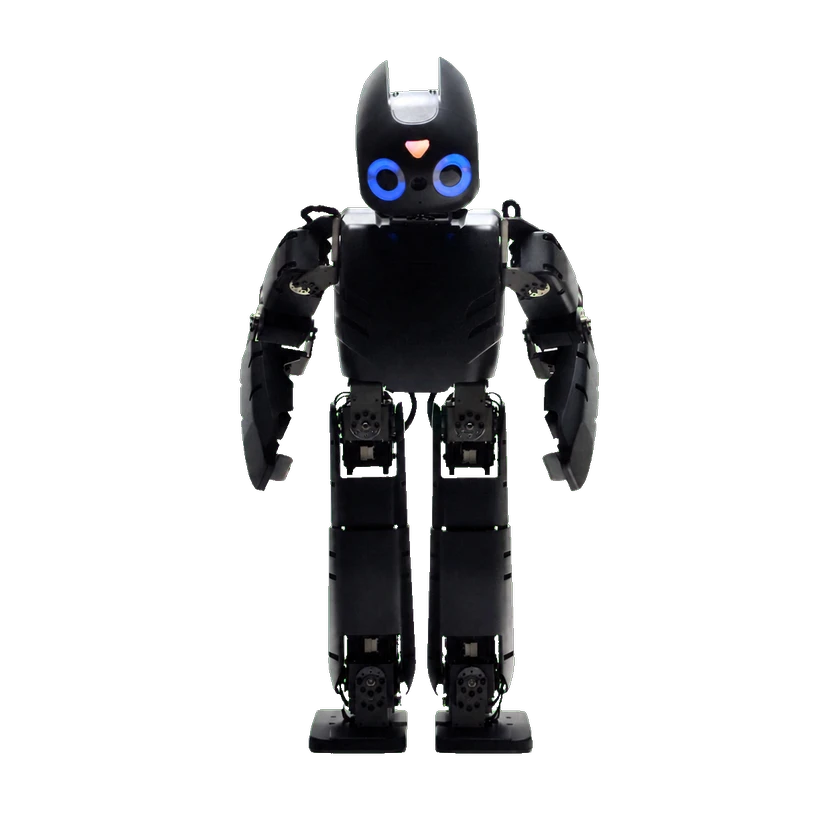
Darwin-OP 是面向研究与教育的开放双足人形平台,配备20个 MX-28 执行器、Intel Atom 计算机、摄像头、惯性传感器和麦克风,支持行走与开源开发。

Darwin-OP

能力地图

移动官方声明
行走

DARwIn-OP 官方页列出了默认步行速度和可由用户修改的步态。
硬件规格

自由度与驱动

移动方式
双足行走
总自由度
20自由度

运动性能

步行速度
0.24 米/秒

机械尺寸与安装

单臂可控自由度
每条手臂 3 自由度
高度
0.455 米
单腿自由度
每条腿 6 自由度
颈部自由度
颈部 2 自由度
重量
2.9 千克

机械结构

执行器型号
DYNAMIXEL MX-28

传感器

摄像头
高清摄像头
IMU
三轴陀螺仪和三轴加速度计
感知传感器
高清摄像头、三轴陀螺仪、三轴加速度计、立体声麦克风。力传感器可选。

电池与续航

电池容量
1000 mAh
电池类型
锂聚合物电池
电池电压
11.1 V
供电方式
电池、充电器和外接电源适配器
续航时间
0.5 小时

计算平台

CPU
Intel Atom Z530,1.6 GHz
板载计算
Intel Atom 1.6 GHz CPU(主计算机)、ARM Cortex M3 72 MHz CPU(子系统)、无线网络。
操作系统
Ubuntu Linux
存储
4 GB 闪存固态硬盘

交互与通信

通信
3 Mbps Dynamixel 总线和无线网络
麦克风
两个检测麦克风

开发与扩展

二次开发/SDK
用 C++ 编写的开源 Darwin-OP 软件框架
待机模式
低功耗待机模式

二次开发

Darwin-OP当前型号

有条件开放

经典 DARWIN-OP/ROBOTIS OP 保留厂商 Linux C++ Framework 与 Webots 文档。旧渲染手册网址现跳转新版首页,本批使用固定版本厂商文档源码。须匹配原 CM730/MX28 平台、框架/工具链及仿真器版本,不套 OP2/OP3、现代语言绑定或未经核实的软件/硬件许可。

Manufacturer classic OP Framework documents g++ development, CM730/MotionManager integration and JointData SetAngle/SetRadian goal setters. Position control is through the matching framework/motion-timer path and MX28 firmware; SetRadian values are radians while raw actuator values and degree-based SetAngle must not be confused. Left/right arm ID groups establish two execution arms. No independent torque/velocity mode, Cartesian API, Python/ROS binding or full software license is established by this documentation review.

开发能力

关节级控制有条件支持
C++ SDK有条件支持
位置命令有条件支持

厂商经典 OP Framework 文档记录 g++ 开发、CM730/MotionManager 与 JointData SetAngle/SetRadian 目标设置。位置控制需匹配框架/运动定时器路径和 MX28 固件;SetRadian 为弧度,不混同原始执行器值及 SetAngle 角度。左右臂 ID 组对应2执行臂。本轮未核实独立力矩/速度、笛卡尔、Python/ROS 绑定或完整软件许可。

已知限制

  • 厂商经典 OP Framework 文档记录 g++ 开发、CM730/MotionManager 与 JointData SetAngle/SetRadian 目标设置。位置控制需匹配框架/运动定时器路径和 MX28 固件;SetRadian 为弧度,不混同原始执行器值及 SetAngle 角度。左右臂 ID 组对应2执行臂。本轮未核实独立力矩/速度、笛卡尔、Python/ROS 绑定或完整软件许可。
信息来源 · 1

开源情况与制作资料

动手制作

购买成品后开发
查看项目资料
软件已公开

资料可获取;公开不代表已获得修改、分发或商用授权。

硬件设计待核验

当前证据不足,尚未核实这一维度的公开情况。

制作资料待核验

当前证据不足,尚未核实这一维度的公开情况。

相关资料

  • Darwin-OP — 官方教程

    教程适用版本: DARWIN-OP / original Linux framework

    前往
  • Darwin-OP — 开发软件

    代码适用版本: DARWIN-OP / original Linux framework

    前往

商业状态

状态
已停止开发
价格
参考价: 12,000 美元
发布时间
2010年

部署记录

状态来自历史资料,之后运行情况未知。

部署记录 1 · 试点 1

合作主体
National Yunlin Special School · 场地方
应用场景
康复
主要任务
通过音乐和木琴轮流演奏吸引两名自闭症学生,开展双向模仿互动,并研究注意力和社会互动。陪伴与社交互动
地点
台湾 National Yunlin Special School(校区地址未说明)。
开始时间
未披露
最后核验
2026-10-14
实际部署机器人数量
1
实际运行站点数量
1
证据说明

IEEE 会议论文明确将机器人型号标为 ROBOTIS DARwIn-OP,在致谢中列出 National Yunlin Special School,并记载研究团队与教师围绕两名学生开展了七周的互动。此项目属于学校现场研究试点,不代表常规临床服务、付费采购或持续运行。研究开始日期和学校具体地址未公开。

部署时间线 · 1

  1. IEEE 报道 DARwIn-OP 为期七周的学校现场研究
状态截至已核验证据,并非实时运行状态。2026-10-14

时间线

  1. 机器人发布
    Darwin-OP
提交来源或更正