
机器人二次开发选型指南
从平台形态、实际能力和开发生态出发,比较开放接口、具体配置与开发资料。
平台形态
开发能力
开发生态
更多筛选
开发平台 · 38
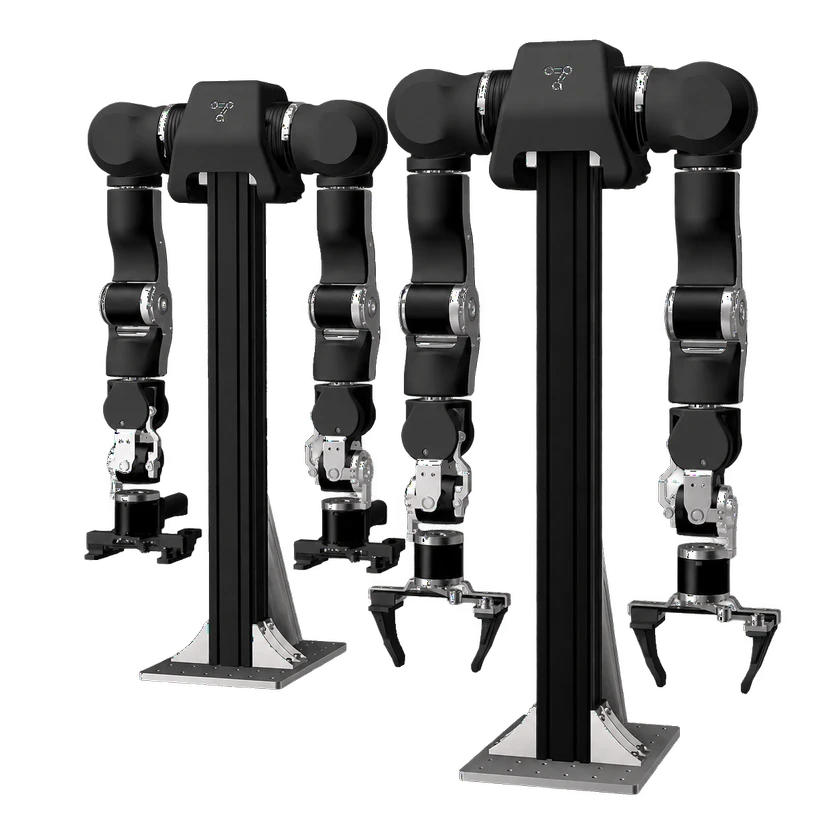

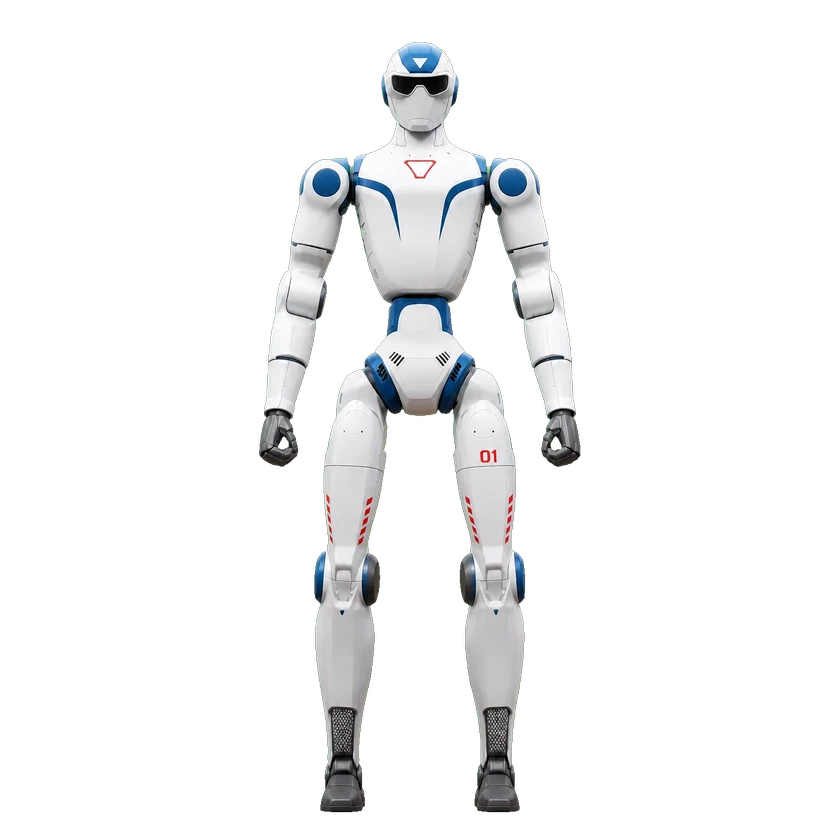



SO-100
TheRobotStudio · 固定机械臂 · 单臂
配置: SO-100 LeRobot follower + leader reference
- 开发能力
- 关节级控制遥操作数据采集
- 开发语言
- Python

SO-101
TheRobotStudio · 固定机械臂 · 单臂
配置: SO-101 LeRobot follower + leader reference
- 开发能力
- 关节级控制遥操作数据采集
- 开发语言
- Python

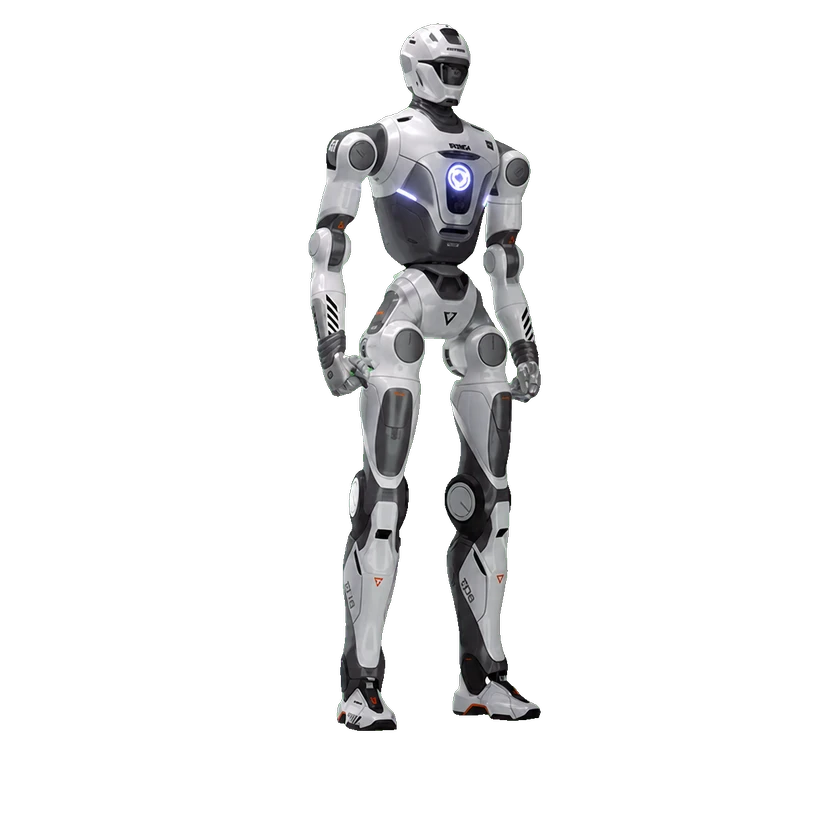
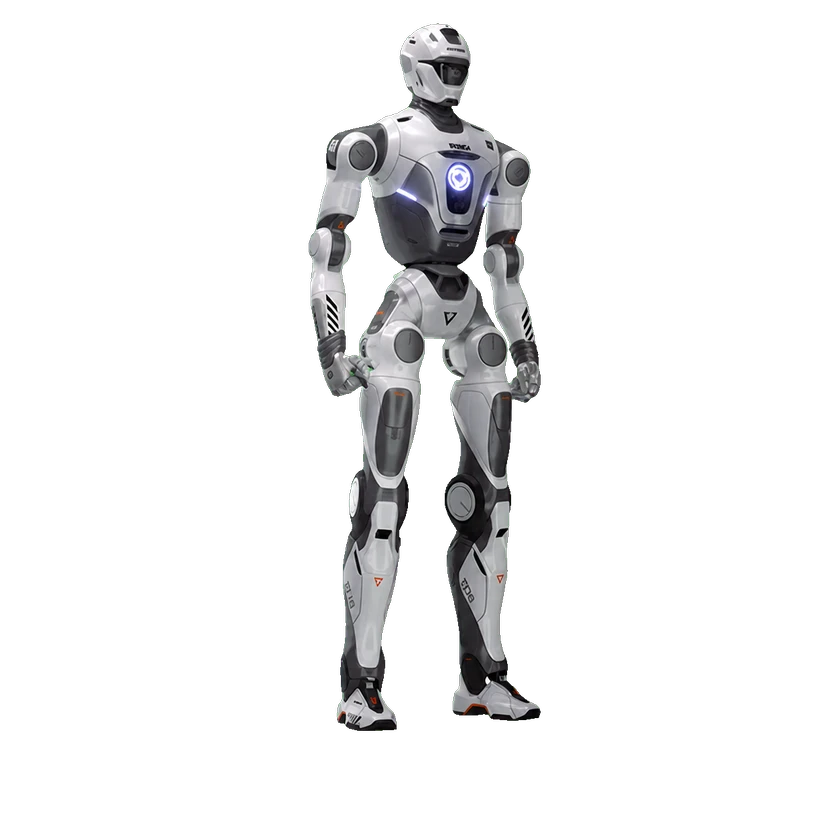
T800(开发版)
众擎机器人 · 双足人形 · 双臂
配置: T800 Development · ROS2 Humble joint bridge
- 开发能力
- 关节级控制
- 开发语言
- Python
- 开发框架
- ROS 2