
学习方式官方声明
遥操作
实验不代表出厂配置;证据仅适用于明确列出的模型版本。
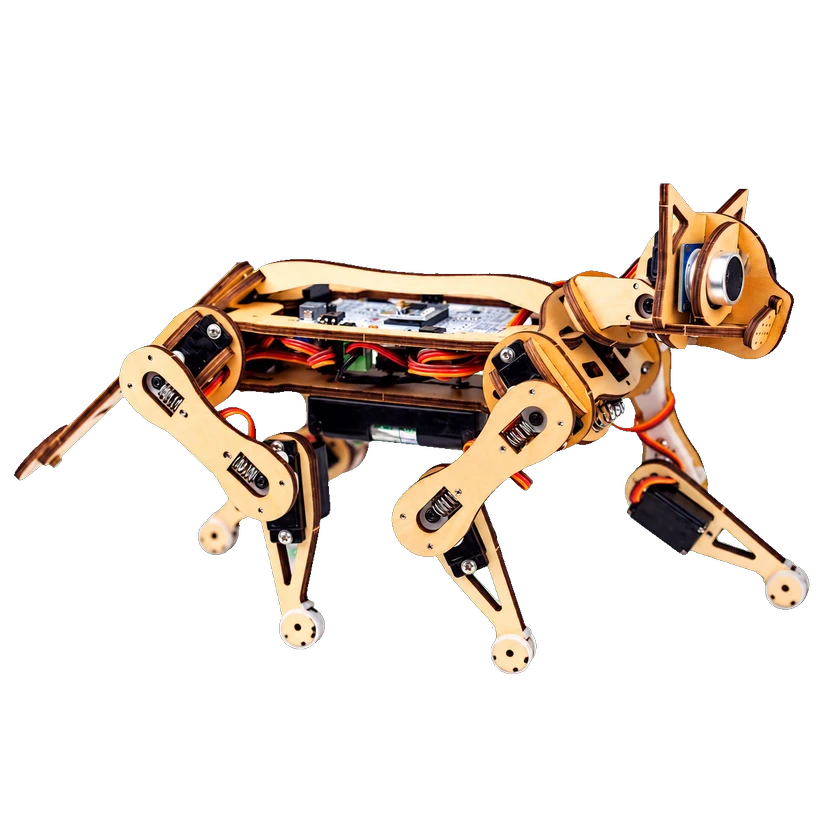
Petoi 官方 FAQ 将平衡列为 Nybble 可完成的机器人猫动作之一。
官方页表示 Nybble 可通过随附红外遥控器或 Petoi 移动端和桌面端应用控制。
Nybble 有型号对应编程文档及串口 Python/C++ 接口。此为旧 NyBoard 型号,使用 NyBoard OpenCat 构建,与新 ESP32 Nybble Q/Bittle X V2 分开。须匹配交付板修订、舵机版本、型号固件/校准及主机库。所审标准形态为无选配操作臂的四足,腿不计执行臂。固件/API 软件开源不自动授予全部硬件、依赖或托管资产许可。
Use the model-specific board firmware: NyBoard/ATmega328P, selecting the actual Bittle or Nybble model; NyBoard revisions may require different serial baud rates. Manufacturer Python docs specify Python>=3.6 and pyserial3.5; use the dependency versions of the matching checkout. The C++ CMake serial client exposes joint sequences/simultaneous targets, while Python m/M use calibrated degree targets and ASCII/binary framing. Configure actual port, power, servo offsets and active-index map: the logical16-slot packet is not16physical actuators. Native serial motion does not establish joint-velocity/torque/FF or map-navigation APIs. Distinguish commanded angle reporting from actual feedback; ESP32 f-feedback requires supported servo hardware.
使用型号对应板固件:NyBoard/ATmega328P,选择真实 Bittle/Nybble 型号;不同 NyBoard 修订可能串口速率不同。Python 文档为>=3.6/pyserial3.5,实际依赖须匹配检出版本。C++ CMake 串口库有顺序/同步关节目标,Python m/M 为校准后角度及 ASCII/二进制帧。须配实际串口、电源、零点及主动轴映射,逻辑16槽不是16实际执行器。不据此推关节速度/力矩/前馈或地图导航。角度指令报告与真实反馈区分,ESP32 f 反馈需对应舵机。
源代码及开源许可证已核验,可按各资源许可证查看、修改和使用。
OpenCat-Quadruped-Robot · pinned MIT primary software files
代码适用版本: petoi_nybble_native_serialMIT
opencat_serial_cpp · pinned MIT primary software files
代码适用版本: petoi_nybble_native_serialMIT
ros_opencat · pinned MIT primary software files
代码适用版本: petoi_nybble_ros1_noetic_85962928MIT
ros_opencat ROS2 branch · pinned MIT code
代码适用版本: petoi_nybble_ros2_bdec9d34MIT
OpenCat 固件(NyBoard)
代码MIT
NyBoard V1.0 控制板接口资料
硬件设计
Petoi 桌面工具:固件、校准与动作编辑
工具
OpenCat Python 串口控制教程
教程
暂无已收录的关联产品。

