Petoi logoPetoi

Bittle

价格
USD 289 起
类型
四足机器人 · 消费级四足机器人
应用场景
科研教育 · 开发者套件 / 科研教育 · 教育平台
状态
商业化
可得性
在售
购买方式
未公开
发布时间
2020年
国家/地区
美国
最后核验
2026-08-14
最大 0.45 千克
通用负载
约 1 小时
续航时间
0.04 米/秒
步行速度
0.265–0.29 千克
重量

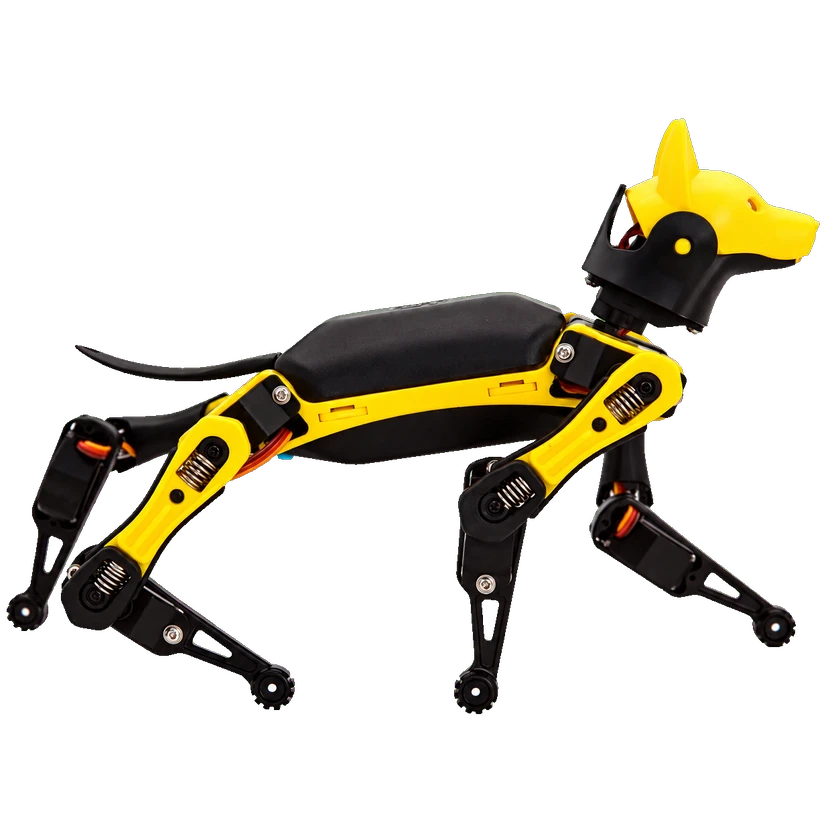
Bittle 是 Petoi 面向爱好者、学生和教育者的掌上四足机器狗,采用九关节数字舵机与开源 OpenCat,支持图形化、Python、Arduino 和手机控制,可完成行走、奔跑和机器人学习。

1 / 1Bittle

智能档案

学习方式官方声明
遥操作

能力地图

移动官方声明
行走

Petoi 将 Bittle 描述为四足机器狗,并表示其电池支持约一小时连续行走。

交互官方声明
语音交互

Bittle 官方 FAQ 表示该机器人会在本地处理语音命令,不会将语音发送至服务器。

交互官方声明
人机协作

Petoi 介绍 35 种以上逼真交互动作、遥控或应用控制,以及面向团队编程和社会互动学习的使用方式。

硬件规格

整机规格

颜色
黑色+黄色;黑色+黄色+蓝色
框架材质
塑料
机械关节数量
9个
材质
塑料
立位尺寸
200 × 110 × 110 mm

运动性能

最大移动速度
40 mm/s
通用负载
最大 0.45 千克
步行速度
0.04 米/秒

机械尺寸与安装

高度
0.11 米
长度
200 mm
重量
0.265–0.29 千克
宽度
110 mm

机械结构

关节类型
数字舵机

传感器

摄像头
可选摄像头
IMU
6轴MPU6050
感知传感器
6轴IMU(MPU6050)和红外接收器

电池与续航

电池容量
1000 mAh
电池类型
锂离子电池组
电池电压
7.4 V
充电电源要求
USB 5 V 1 A
充电器
USB 5 V 1 A;不含充电器
续航时间
约 1 小时

计算平台

CPU
ATMega328P
软件算法
OpenCat

交互与通信

蜂鸣器音量
内置蜂鸣器
手持遥控器
遥控器或应用控制

开发与扩展

应用平台
Petoi桌面应用和移动应用
图形化编程
Petoi图形化编程
负载安装上限
1磅
二次开发/SDK
OpenCat Python API和Arduino IDE

商业信息

价格
$289 USD
保修期
1年

开源情况与制作资料

Bittle 套件组装指南

适用版本: Bittle · NyBoard购买套件组装
查看官方制作指南
软件已开源

源代码及开源许可证已核验,可按各资源许可证查看、修改和使用。

硬件设计局部硬件资料

官方提供 NyBoard V1.0 逻辑框图、元件与电气接口说明,适用于搭载该控制板的套件;整机制造文件及硬件授权仍未核实。

查看说明
制作资料仅组装教程

官方 Bittle 套件组装步骤,配有图解与视频;需要套件零件,独立采购用完整 BOM 和制造文件仍未核实。

查看说明

相关资料

  • OpenCat 固件(NyBoard)

    代码MIT

    前往
  • NyBoard V1.0 控制板接口资料

    硬件设计

    前往
  • Petoi 桌面工具:固件、校准与动作编辑

    工具

    前往
  • OpenCat Python 串口控制教程

    教程

    前往

收录于: 机器人 DIY

商业状态

状态
商业化
价格
USD 289 起
发布时间
2020年

部署记录

查看实际场景中的进展、变化和原始依据。

合作主体
Bluefield State University · 运营方
应用场景
教育平台
主要任务
通过组装和编程 Petoi Bittle 四足机器人,向高中生介绍机器人技术;学生使用图形化编程控制机器人运动并编排舞蹈动作
地点
美国西弗吉尼亚州布卢菲尔德市布卢菲尔德州立大学 Dickason Hall
开始时间
2023
最后核验
2026-10-11

部署时间线 · 1

  1. Bittle 参加总统新兴学者学院首期一周机器人项目
状态截至已核验证据,并非实时运行状态。2026-10-11

时间线

  1. 机器人发布
    Bittle
提交来源或更正