
 高德软件有限公司
高德途途
价格
价格未公开
类型
四足机器人 · 消费级四足机器人
应用场景
商业服务 · 公共服务
状态
原型
可得性
仅试点
购买方式
未公开
发布时间
2026年4月19日
国家/地区
中国
最后核验
2026-08-17
途途是高德于2026年公开的首款四足具身机器人,面向开放环境自主行动与导盲服务。它依托ABot全栈具身技术和空间智能,可无需预设路线或人工遥控完成感知、决策、避障、导航及自然语言指令驱动的任务。
1 / 1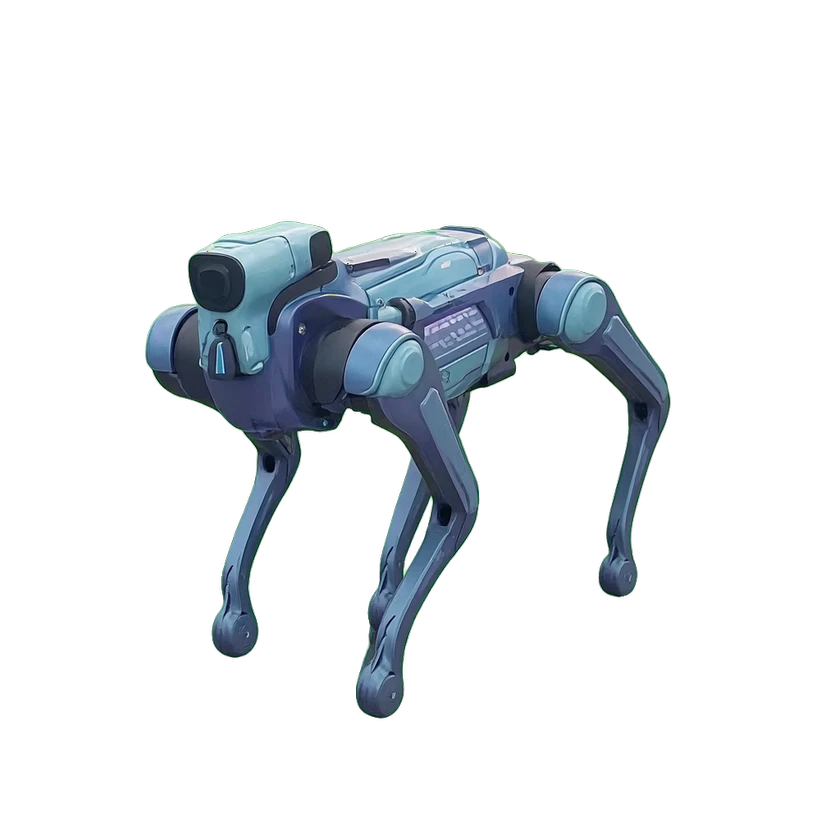
硬件规格
整机规格
移动方式
四足自主行走
运动性能
底盘运动能力
开放环境自主移动
地形适应
人流、车流、盲道、路面不平及天气变化等开放环境
传感器
避障能力
规避动静态障碍并连续穿越狭窄通道
计算平台
AI模型
ABot-World、ABot-M0和ABot-N0
空间基座模型
ABot-N0全栈导航基座模型
软件算法
由Data、Model和Agent三层构成的ABot全栈具身体系
安全与防护
人机安全
视距内与视距外双重安全保障
安全系统
交通数据与机器视觉深度融合的安全保障
交互与通信
智能导航
开放环境自主认路与自主行走
手持遥控器
无需预设路线或人工遥控
商业状态
状态
原型
价格
价格未公开
发布时间
2026年4月19日
关联实体
时间线
- 机器人发布高德途途
提交来源或更正