机器人二次开发选型指南

从平台形态、实际能力和开发生态出发,比较开放接口、具体配置与开发资料。

平台形态

开发能力

开发生态

更多筛选

开发平台 · 38

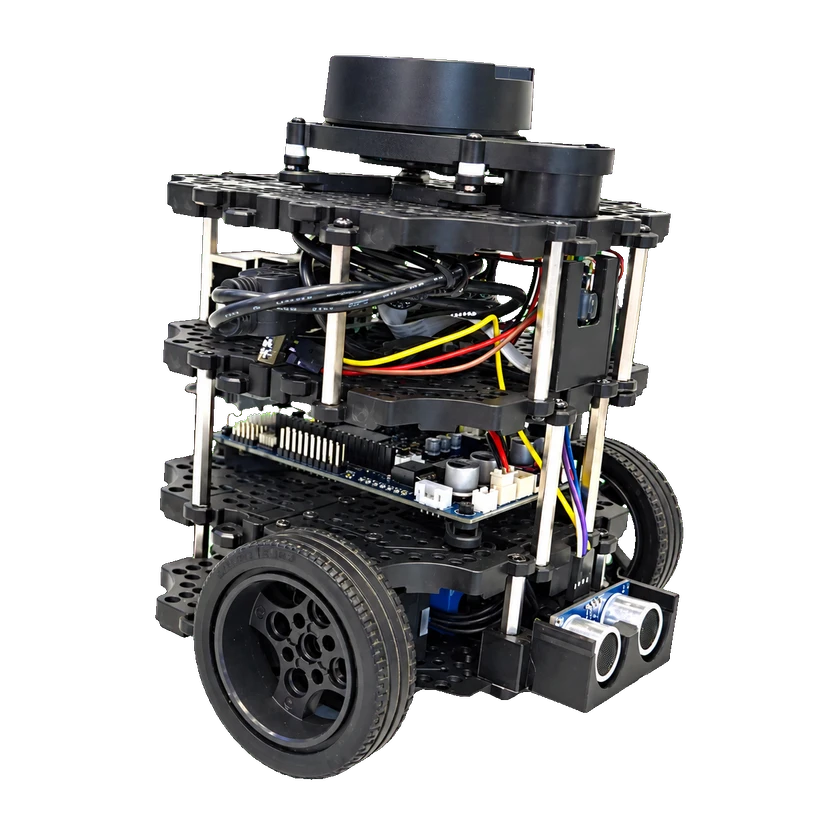
TurtleBot3 Burger

TurtleBot3 Burger

Robotis · 轮式移动

配置: TurtleBot3 Burger · Humble Gazebo Classic

开发能力
仿真开发
开发框架
ROS 2
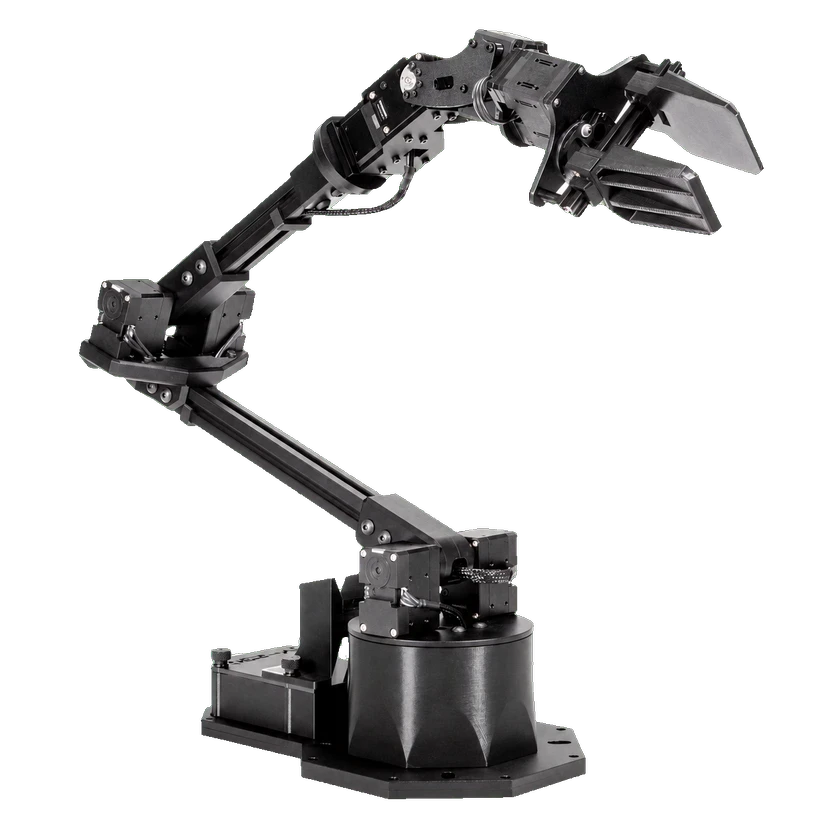
WidowX-250 6DOF

WidowX-250 6DOF

Trossen Robotics · 固定机械臂 · 单臂

配置: wx250s Interbotix ROS 接口

开发能力
末端位姿控制
开发语言
Python

管理选择

0/4 · 至少选择两款平台

提交来源或更正