
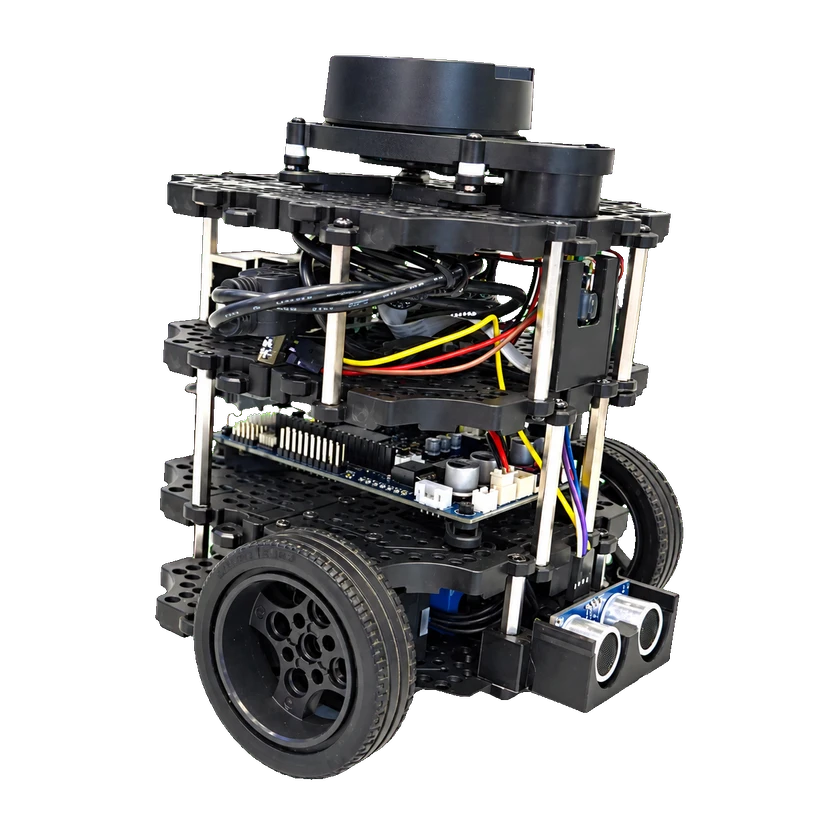
硬件规格
运动性能
最大移动速度
0.22 m/s
通用负载
15 kg
机械尺寸与安装
高度
19.2 cm
长度
13.8 cm
重量
1 kg
宽度
17.8 cm
机械结构
执行器型号
2 个 DYNAMIXEL XL430-W250 车轮执行器
传感器
激光雷达
360° LDS-02 激光测距传感器
电池与续航
续航时间
2.5 h
计算平台
板载计算
Raspberry Pi 4
二次开发
TurtleBot3 Burger当前型号
有条件开放TurtleBot3 Burger 有对应 bringup、键盘遥操作、导航及 Gazebo 软件包,须匹配 Burger SBC/OpenCR 固件、传感器、型号选择与 ROS 发行版。本批分开记录活跃 Humble、旧 Noetic 及虚拟 Gazebo 配置。已审完整标准 Burger 模型为轮式底盘、执行臂0,不默认包含选配 OpenMANIPULATOR/Waffle 硬件。
Pinned Humble simulation uses gazebo_ros with gzserver/gzclient and the complete turtlebot3_burger SDF. Set model=burger and match Humble/Gazebo Classic dependencies and simulated-time configuration. This is a virtual Burger without execution arms; optional manipulation models and camera-equipped Waffle are separate. ROS2 SLAM/teleop procedures are documented for this simulator, but no separate MuJoCo/Isaac support or automatic motion-demo recording is established.
开发能力
仿真开发有条件支持
ROS 2有条件支持
Gazebo有条件支持
固定 Humble 仿真使用 gazebo_ros、gzserver/gzclient 与完整 turtlebot3_burger SDF。须设置 model=burger,匹配 Humble/Gazebo Classic 依赖和仿真时间。此为无执行臂的虚拟 Burger;选配操作臂及 Waffle 摄像头版本另算。文档有此仿真的 ROS2 SLAM/遥操作流程,未证明 MuJoCo/Isaac 或自动动作演示录制。
已知限制
- 固定 Humble 仿真使用 gazebo_ros、gzserver/gzclient 与完整 turtlebot3_burger SDF。须设置 model=burger,匹配 Humble/Gazebo Classic 依赖和仿真时间。此为无执行臂的虚拟 Burger;选配操作臂及 Waffle 摄像头版本另算。文档有此仿真的 ROS2 SLAM/遥操作流程,未证明 MuJoCo/Isaac 或自动动作演示录制。
信息来源 · 4
- 官方raw.githubusercontent.com ↗核验日期: 2026-11-06
- 官方emanual.robotis.com ↗核验日期: 2026-11-06
- 官方raw.githubusercontent.com ↗核验日期: 2026-11-06
- 官方raw.githubusercontent.com ↗核验日期: 2026-11-06

开源情况与制作资料
TurtleBot3 Burger 装配手册
适用版本: TurtleBot3 Burger购买套件组装
软件部分开放
仅示例或辅助工具已公开,不能据此认定核心系统开源。
制作资料仅组装教程
官方硬件设置页提供 Burger 专用装配手册与视频入口。
相关资料
- 前往
turtlebot3_simulations · pinned Apache2 software files
代码适用版本: burger_humble_gazebo_classic_a35a56c8Apache-2.0
- 前往
turtlebot3 · pinned Apache2 software files
代码适用版本: burger_ros1_noetic_4ae959eaApache-2.0
- 前往
turtlebot3 · pinned Apache2 software files
代码适用版本: burger_ros2_humble_90a68bd2Apache-2.0
- 前往
TurtleBot3 Burger 部件清单
硬件设计

商业状态
状态
商业化
价格
未公开
发布时间
2017年
关联实体
暂无已收录的关联产品。
视频
在 YouTube 上观看
时间线
- 机器人发布TurtleBot3 Burger
提交来源或更正