Trossen Robotics logoTrossen Robotics

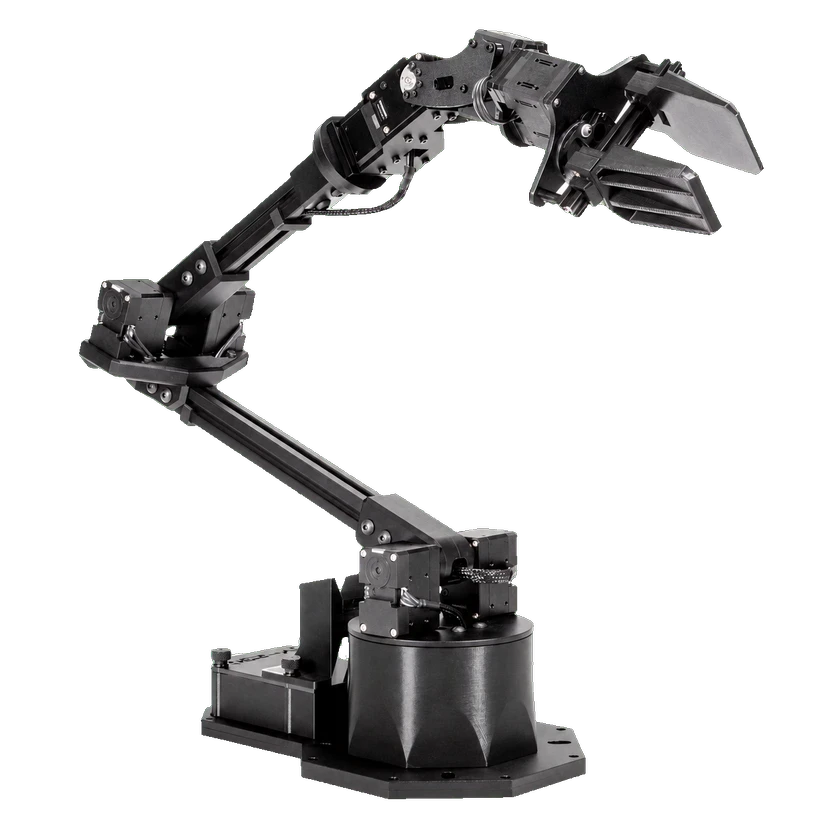
WidowX-250 6DOF

价格
未公开
类型
机械臂 · 单臂
状态
已停产
开源情况
可得性
已停产
购买方式
未公开
发布时间
未公开
国家/地区
美国
65 cm
可达范围
1 mm
重复定位精度
6 DOF
总自由度

具备六个自由度、额定工作负载 250 g 的 Interbotix 机械臂。

WidowX-250 6DOF

智能档案

实验不代表出厂配置;证据仅适用于明确列出的模型版本。

实机实验 / 部署
OpenVLA 7B
视觉语言动作模型 · 2024-06-13
实机实验 / 部署
Octo-Base 1.5
视觉语言动作模型 · 2024-05-20
实机实验 / 部署
EO-1
视觉语言动作模型 · 上海人工智能实验室 · 2025-08-28

硬件规格

自由度与驱动

总自由度
6 DOF

运动性能

单臂负载
0.25 kg
可达范围
65 cm

性能与任务

重复定位精度
1 mm

二次开发

开发配置: wx250s Interbotix ROS 接口

Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.

开发能力

末端位姿控制有条件支持
Python SDK有条件支持

需安装 Interbotix ROS 接口;该 Python API 不支持 Gazebo 仿真机器人。

位置命令有条件支持

末端位姿控制和位置命令 · Interbotix Python-ROS 位姿/轨迹接口,要求有效逆解并满足型号关节限位;该 Python API 不支持 Gazebo 仿真机器人。

信息来源 · 1

开源情况与制作资料

动手制作

购买成品后开发
查看项目资料
软件部分开放

仅示例或辅助工具已公开,不能据此认定核心系统开源。

硬件设计待核验

当前证据不足,尚未核实这一维度的公开情况。

制作资料待核验

当前证据不足,尚未核实这一维度的公开情况。

相关资料

  • WidowX-250 ROS 控制软件包

    代码适用版本: WidowX-250 6DOFBSD-3-Clause

    前往
  • WidowX-250 ROS 可视化与仿真资料

    仿真适用版本: WidowX-250 6DOFBSD-3-Clause

    前往
  • WidowX-250 6DOF — 官方教程

    教程适用版本: WidowX-250 6DOF

    前往

商业状态

状态
已停产
价格
未公开
发布时间
未公开

数据集收录

时间线

  1. 模型发布
    Octo-Base 1.5
  2. 模型发布
    OpenVLA 7B
  3. 模型发布
    EO-1
提交来源或更正