
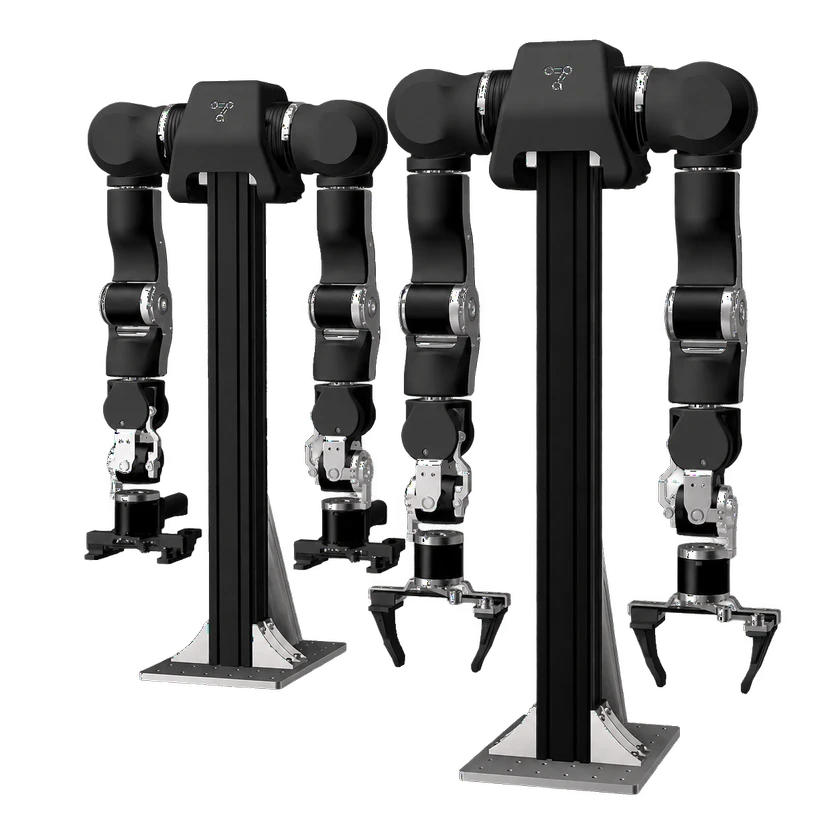
技术参数
采集能力
传感与数据流
软件与导出
二次开发
OpenArm 遥操作当前型号
开放二次开发One active follower arm executes motion and one leader supplies operator input; the leader is excluded from execution-arm count. Select the correct arm side and independent CAN interfaces, generate the matching v10 URDFs, and calibrate both arms independently at the documented downward zero pose. Unilateral control has no returned force feedback; bilateral force feedback requires a real-time rate of at least500Hz and tuned gains.
开发能力
仅一条活动 follower 执行动作,另一条 leader 为操作者输入,不额外计入执行臂。须选择正确左右侧和独立 CAN 接口,生成匹配 v10 URDF,并将两臂分别校准到文档向下零位。单向模式无返回力反馈;双向模式需至少500Hz 实时频率和正确增益。
已知限制
- 仅一条活动 follower 执行动作,另一条 leader 为操作者输入,不额外计入执行臂。须选择正确左右侧和独立 CAN 接口,生成匹配 v10 URDF,并将两臂分别校准到文档向下零位。单向模式无返回力反馈;双向模式需至少500Hz 实时频率和正确增益。
信息来源 · 2
- 官方docs.openarm.dev ↗核验日期: 2026-11-06
- 官方docs.openarm.dev ↗核验日期: 2026-11-06

开源情况与制作资料
软件
部分开放仅示例或辅助工具已公开,不能据此认定核心系统开源。
硬件设计
已开源设计文件及开放许可证已核验,使用时请遵守各资源的许可条件。
制作资料
待核验当前证据不足,尚未核实这一维度的公开情况。
| 类型 | 资源 | 许可证 | 适用版本 | 前往 |
|---|---|---|---|---|
| 代码 | OpenArm 1.0 主从遥操作控制 GitHub · enactic/openarm_teleop OpenArm 1.0 官方 1:1 主从遥操作软件。项目兼容表说明 OpenArm 2.0 仍需适配和测试。 | Apache-2.0 | OpenArm 1.0 | 前往 GitHub |
| 硬件设计 | OpenArm 1.0 CAD、STL 与接线资料 GitHub · enactic/openarm_hardware 官方 v1 硬件资料包括主从臂 STEP 装配、可打印 STL、附件与接线图,采用 CERN-OHL-S-2.0,使用和分发需遵循其互惠条款。 | CERN-OHL-S-2.0 | OpenArm 1.0 | 前往 GitHub |