宇树科技 logo宇树科技

G1 EDU

价格
价格未公开
类型
人形机器人 · 紧凑型人形机器人
应用场景
科研教育 · 教育平台
状态
商业化
开源情况
可得性
在售
购买方式
未公开
发布时间
2024年5月13日
国家/地区
中国
23–43
总自由度
1.32 米
高度
35 千克
重量
2小时
续航时间

宇树G1 EDU是面向教育和二次开发的人形机器人,按配置提供23至43个关节自由度,配备深度相机与三维激光雷达,手臂最大负载约3千克,续航约2小时,可选高算力模组及灵巧手,官方标示保修期为18个月。

G1 EDU

智能档案

实验不代表出厂配置;证据仅适用于明确列出的模型版本。

学习方式官方声明
模仿学习
学习方式官方声明
强化学习
控制方式官方声明
混合控制

能力地图

操作官方声明
抓取

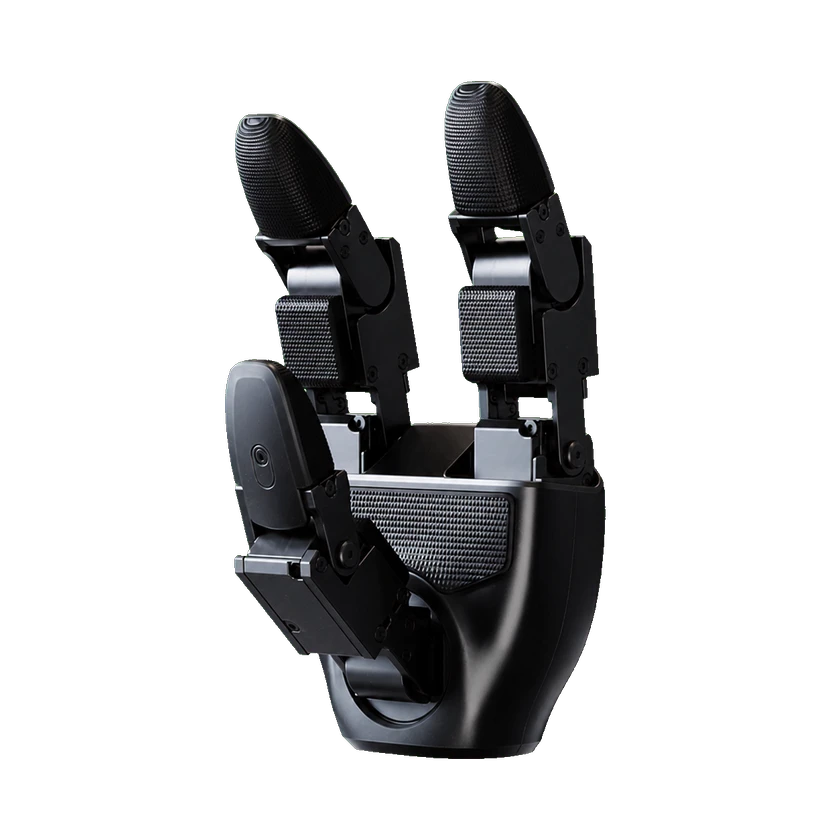
宇树为 G1 EDU 列出了可选力控三指灵巧手,并描述力位混合控制可实现精确物体操作。

硬件规格

软件、导出与开放程度

配套软件
Tobor Harness TH01 遥操作与 Toborverse 示范数据管理

整机规格

臂展
约45 cm
折叠尺寸
690 × 450 × 300 毫米
主动自由度
7个自由度(可选力控三指手)+2个可选腕部自由度
腿部长度(大腿+小腿)
60 cm
立位尺寸
1320 × 450 × 200 毫米
总自由度
23–43

运动性能

单臂负载
3 千克
膝关节扭矩
120牛·米

机械尺寸与安装

单臂可控自由度
5 DOF
厚度/深度
20 cm
高度
1.32 米
单腿自由度
6 DOF
腰部自由度
1 DOF
腰部旋转范围
-155–155°
重量
35 千克
宽度
45 cm

机械结构

散热系统
局部风冷
关节内走线
全关节中空电气走线
关节输出轴承
工业级交叉滚子轴承
关节编码器
双编码器
关节运动范围
0–165°
关节运动范围
-154–154°
关节运动范围
-30–170°
关节运动范围
-158–158°
关节类型
低惯量高速内转子永磁同步电机

传感器

深度相机
Intel RealSense D435i深度相机
激光雷达
LIVOX MID360三维激光雷达

电池与续航

电池容量
9 Ah
电池更换支持
智能电池(快拆)
电池类型
13串锂电池
充电器
54伏、5安充电器
供电方式
13串锂电池
续航时间
2小时

计算平台

CPU
8核高性能CPU

交互与通信

通信
Wi-Fi 6、蓝牙5.2
麦克风
4麦克风阵列,支持降噪与回声消除
OTA升级
支持
手持遥控器
手动控制器
扬声器
5瓦扬声器

开发与扩展

配置选项
可选多品牌、多型号高算力模组,包括Orin
配置选项
可选2个手腕自由度;俯仰与偏航行程各为±92.5°
配置选项
可加选2个腰部自由度;横滚与俯仰行程各为±30°
二次开发/SDK
支持

商业信息

保修期
18个月

二次开发

G1

不开放

G1 EDU当前型号

开放二次开发

开发配置: G1 EDU 29 自由度参考配置

Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.

开发能力

关节级控制有条件支持
Python SDK有条件支持

对应型号的 SDK2 Python 示例;需匹配固件、开发权限与网络设置,并按文档关闭竞争的高层控制。

C++ SDK有条件支持
ROS 2有条件支持

官方 ROS 2 示例,须匹配 CycloneDDS、消息定义和机载固件。

位置命令有条件支持
速度命令有条件支持
PD + 前馈力矩有条件支持

关节级控制、C++ SDK、位置命令、速度命令和PD + 前馈力矩 · 官方 C++ 低层示例提供 q/dq、PD 增益与前馈力矩。需匹配硬件和低层控制权限,不代表已确认独立直接力矩模式。核验示例针对 29 个电机;锁腰与 23 自由度版本存在无效关节。

信息来源 · 5

开源情况与制作资料

软件

部分开放

仅示例或辅助工具已公开,不能据此认定核心系统开源。

硬件设计

待核验

当前证据不足,尚未核实这一维度的公开情况。

制作资料

待核验

当前证据不足,尚未核实这一维度的公开情况。

类型资源许可证适用版本前往
代码Unitree SDK2 Python

GitHub · unitreerobotics/unitree_sdk2_python

Pinned source revision 814556d15970dd2ecf1c9984e845ca02ab07e206. License applies to this repository; hardware, firmware, dependencies and robot access have separate terms.

BSD-3-Clauseg1_edu_29dof前往 GitHub

商业状态

状态
商业化
价格
价格未公开
发布时间
2024年5月13日

部署记录

状态来自历史资料,之后运行情况未知。

部署记录 1 · 阶段未知 1 · 项目实际台数 · 未披露

合作主体
Corporación Universitaria del Huila (CORHUILA) · 客户
应用场景
科研平台
主要任务
CORHUILA 接收了一台 Unitree G1 EDU,并将其交由机电工程项目协调,作为工程教育及机器人与人工智能研究平台。校方称学生计划开展机器人编程、计算机视觉、自主系统和应用机器人研究;来源未确认这些活动已于何时开始或哪些已经开展。教学与训练辅助
地点
哥伦比亚乌伊拉省
开始时间
未披露
最后核验
2026-10-10
证据说明

CORHUILA 于 2026 年 7 月 31 日发布的校方公告明确写明已正式接收 Unitree G1 EDU,并由机电工程项目负责协调。公告描述的是计划开展的教学与研究活动,没有确认开始日期或当前运行状态。公告日期仅作为信息发布进展记录,不代表交付日期。机器人数量和付费情况未披露。

部署时间线 · 1

  1. CORHUILA 报告已接收 Unitree G1 EDU
状态截至已核验证据,并非实时运行状态。2026-10-10

数据集收录

时间线

  1. 机器人发布
    G1 EDU
提交来源或更正