

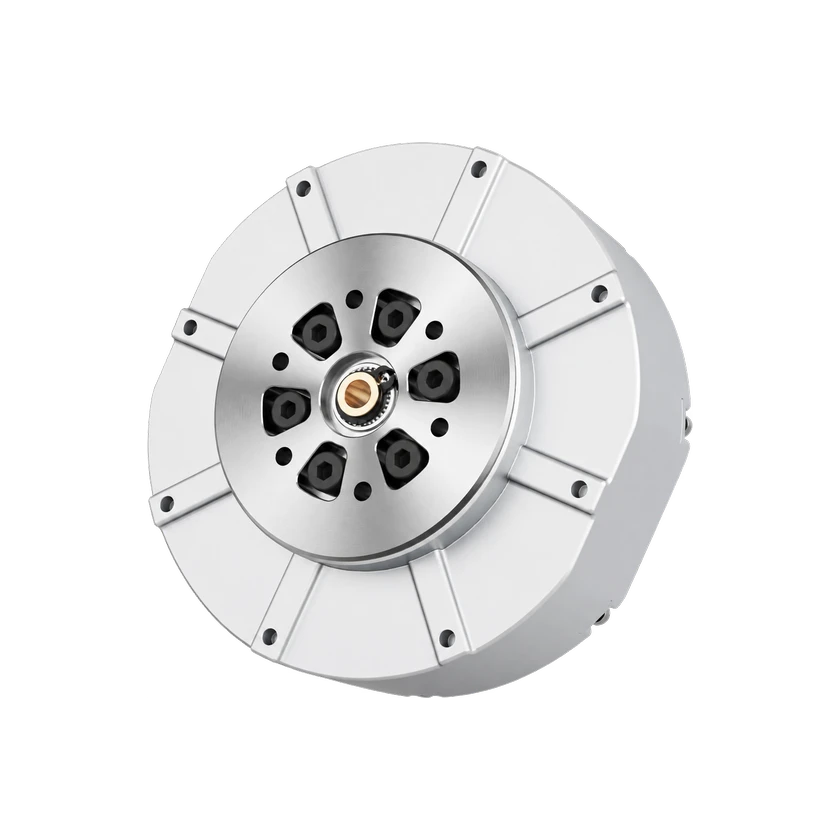
技术参数
输出与传动
- 输出扭矩 · 最大
≤23.7 N·m
范围未绑定
- 输出速度 · 最大
≤286.4789 rpm
范围未绑定
24 V DC
电气参数
- 工作电流 · 最大
≤40 A
范围未绑定
编码器与反馈
- 编码器类型
绝对值编码器
范围未绑定
- 编码器位数
15 bit
范围未绑定
- 反馈信号
力矩 / 角度 / 角速度 / 温度
范围未绑定
通信与控制
- 通信物理接口
RS-485
范围未绑定
- 控制模式
力矩 / 位置 / 速度
范围未绑定
- 命令频率
6000 Hz
范围未绑定
结构与集成组件
- 电机类型
永磁同步电机
范围未绑定
- 电机集成状态
内置
范围未绑定
- 减速器集成状态
内置
范围未绑定
- 编码器集成状态
内置
范围未绑定
- 控制器集成状态
内置
范围未绑定
其他参数
- SDK 语言
C++
范围未绑定
- SDK 语言
Python
范围未绑定
型号层原始记录 · 配置适用范围待核实
- 二次开发开放情况
- 有条件支持
- 重量
- 0.53 kg
- 减速比
- 6.33:1
- 工作电压范围
- 12–30 V
- 工作电压范围
- 24 V
- 软件算法
- 磁场定向控制(FOC)
- 工作温度范围
- -5–40 °C
- 通信
- 4 Mbps
来源 · 3
2026-09-23
命令频率 · 通信控制频率6000Hz
通信物理接口 · RS-485
控制模式 · 力矩
控制模式 · 位置
控制模式 · 速度
反馈信号 · 力矩
反馈信号 · 角度
反馈信号 · 角速度
反馈信号 · 温度
编码器位数 · 15 bit
编码器类型 · 绝对值编码器
控制器集成状态 · 内置
编码器集成状态 · 内置
电机集成状态 · 内置
减速器集成状态 · 内置
电机类型 · 永磁同步电机
工作电流 · 最大相电流 · ≤40 A
输出速度 · 30rad/s (24V供电时)
输出扭矩 · 最大扭矩23.7NM;减速比6.33;24℃下测得
重量 · 约530g
减速比 · 1:6.33
工作电压范围 · 12–30 V
工作电压范围 · 24 V
软件算法 · 磁场定向控制(FOC)
工作温度范围 · -5–40 °C
通信 · 通信波特率 4Mbps
二次开发
GO-M8010-6当前型号
有条件开放GO-M8010-6:官方 SDK 5b79a42d 提供 C++ 和 Python 示例,须匹配固件、高速 RS485 适配器、供电和 ID。旧版厂商手册由经销商 TechShare 托管,旧官方文档站 DNS 解析失败。手册 Go2/T/W/Pos 旧 API 不直接套当前 SDK,命令使用减速器前转子坐标。
GO-M8010-6 cpp profile at 5b79a42d. Manufacturer manual gives rotor torque = feedforward + Kp position error + Kd velocity error; Kp=Kd=0 is direct rotor Nm torque and Kp=0/Kd>0 is velocity tracking. Current GO examples select the exact motor enum and queried FOC mode; C++ uses negative and Python positive example velocity, so they are not identical motion programs. Convert output position/speed using the model gear ratio and output-side gains using ratio squared per README; header output-coordinate wording conflicts with README/manual rotor wording. Verify actual firmware/binary convention before calibrated output-side Nm use; packet fixed-point encodings differ from SDK floats. Older manual API/Go2 symbol and A1/B1 gain factors must not be copied. Prebuilt core/ABI and callback validity/error handling require matching delivery; sleep200us is not measured control frequency, send/feedback is not arrival. No SDK build or motor command was executed.
开发能力
GO-M8010-6 cpp 配置固定于 5b79a42d。厂商手册明确转子力矩=前馈+Kp位置误差+Kd速度误差;Kp/Kd=0 为转子 Nm 直接力矩,Kp=0/Kd>0 可跟踪速度。当前例选精确型号与查询的 FOC 模式;Cpp 速度为负、Python 为正,并非同一运动程序。输出角度/速度按减速比换算,输出侧增益按 README 用减速比平方转换;头文件“输出侧”措辞与 README/手册“转子侧”冲突,实际固件和二进制约定须核对,不认证校准输出 Nm。报文定点单位不同于 SDK 浮点;别套旧 Go2 API 或 A1/B1 增益因子。须核 ABI、有效反馈和错误处理;200us sleep 非实测频率、发送非到达。未构建或控制电机。
已知限制
- GO-M8010-6 cpp 配置固定于 5b79a42d。厂商手册明确转子力矩=前馈+Kp位置误差+Kd速度误差;Kp/Kd=0 为转子 Nm 直接力矩,Kp=0/Kd>0 可跟踪速度。当前例选精确型号与查询的 FOC 模式;Cpp 速度为负、Python 为正,并非同一运动程序。输出角度/速度按减速比换算,输出侧增益按 README 用减速比平方转换;头文件“输出侧”措辞与 README/手册“转子侧”冲突,实际固件和二进制约定须核对,不认证校准输出 Nm。报文定点单位不同于 SDK 浮点;别套旧 Go2 API 或 A1/B1 增益因子。须核 ABI、有效反馈和错误处理;200us sleep 非实测频率、发送非到达。未构建或控制电机。
信息来源 · 3
- 官方raw.githubusercontent.com ↗核验日期: 2026-11-06
- 官方raw.githubusercontent.com ↗核验日期: 2026-11-06
- 官方techshare.co.jp ↗核验日期: 2026-11-06
开源情况与制作资料
软件
部分开放仅示例或辅助工具已公开,不能据此认定核心系统开源。
硬件设计
待核验当前证据不足,尚未核实这一维度的公开情况。
制作资料
待核验当前证据不足,尚未核实这一维度的公开情况。
| 类型 | 资源 | 许可证 | 适用版本 | 前往 |
|---|---|---|---|---|
| 代码 | unitree_actuator_sdk · scoped primary-code license GitHub · unitreerobotics/unitree_actuator_sdk Complete pinned BSD3 grant for the reviewed visible primary Unitree examples/headers/wrapper source. No independent claim is made for prebuilt core binaries, device firmware/hardware, manual redistribution or dependencies; match their delivery terms and ABI. No whole-motor open-source assertion. | BSD-3-Clause | go_m8010_6_cpp_5b79a42d, go_m8010_6_python_5b79a42d | 前往 GitHub |
| 代码 | GO-M8010-6 电机 SDK 与示例 GitHub · unitreerobotics/unitree_actuator_sdk 官方 SDK 明确支持 GO-M8010-6,并提供 C++/Python 示例。需按 SDK 配置电机类型并遵循转子端与输出端参数换算规则。这是开发软件,不是电机固件或制造设计文件。 | BSD-3-Clause | GO-M8010-6 | 前往 GitHub |
商业状态
关联实体
暂无已收录的关联产品。