移动官方声明
行走
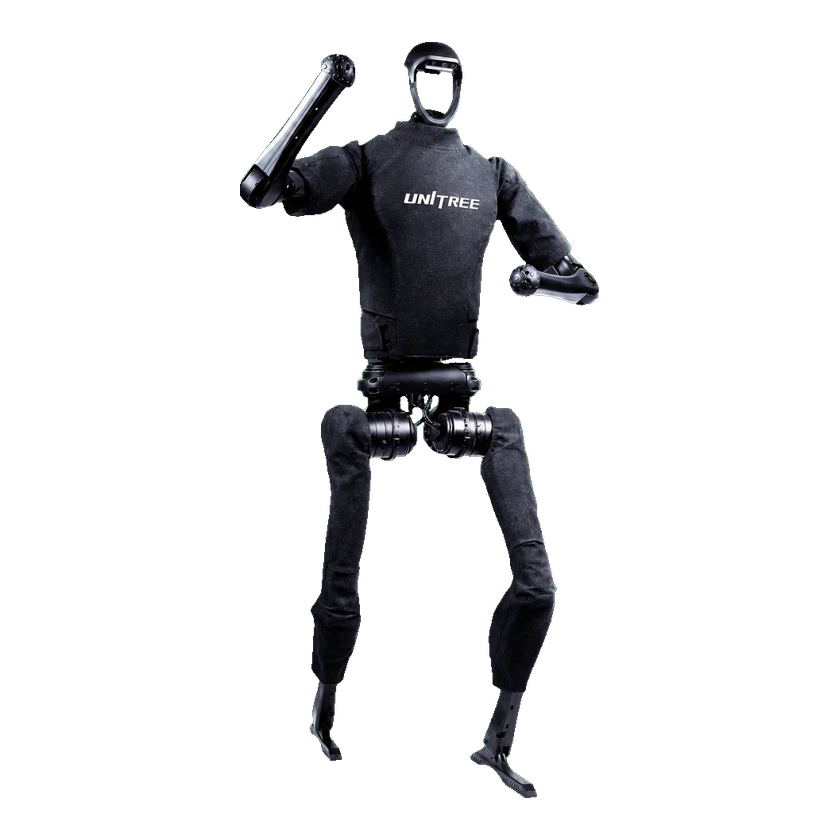
宇树科技表示 H1 可在复杂地形和环境中自主行走与奔跑。
宇树科技表示 H1 可在复杂地形和环境中自主行走与奔跑。
宇树科技将 H1 描述为具备稳定步态与高度灵活的运动能力。
开发配置: H1 原版(非 H1-2)
Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.
对应型号的 SDK2 Python 示例;需匹配固件、开发权限与网络设置,并按文档关闭竞争的高层控制。
官方 ROS 2 示例,须匹配 CycloneDDS、消息定义和机载固件。
关节级控制、C++ SDK、位置命令、速度命令和PD + 前馈力矩 · 官方 C++ 低层示例提供 q/dq、PD 增益与前馈力矩。需匹配硬件和低层控制权限,不代表已确认独立直接力矩模式。
仅示例或辅助工具已公开,不能据此认定核心系统开源。
当前证据不足,尚未核实这一维度的公开情况。
当前证据不足,尚未核实这一维度的公开情况。
| 类型 | 资源 | 许可证 | 适用版本 | 前往 |
|---|---|---|---|---|
| 代码 | Unitree SDK2 Python GitHub · unitreerobotics/unitree_sdk2_python Pinned source revision 814556d15970dd2ecf1c9984e845ca02ab07e206. License applies to this repository; hardware, firmware, dependencies and robot access have separate terms. | BSD-3-Clause | h1_original | 前往 GitHub |
| 代码 | H1 Python SDK 无线控制器示例 GitHub · unitreerobotics/unitree_sdk2_python 官方 SDK 示例明确支持 H1 无线控制器数据读取,需按源码配置 H1 对应消息类型。该辅助示例不代表完整机载系统开源。 | BSD-3-Clause | H1 | 前往 GitHub |
| 仿真 | H1 ROS 机器人描述与仿真资产 GitHub · unitreerobotics/unitree_ros 官方 ROS 仓库明确列出该型号模型,用于可视化与仿真;这些资产不代表制造图纸或完整机载软件已公开,使用时需匹配具体模型配置。 | BSD-3-Clause | H1 | 前往 GitHub |
状态来自历史资料,之后运行情况未知。
部署记录 1 · 客户测试 1 · 项目实际台数 · 未披露
潮新闻于 2024 年 11 月 10 日报道,宇树 H1 不久前进入吉利下属工厂,完成一次动态流水线装配测试;图片说明标注来源为银河 E5—吉利贵阳工厂。报道同时指出动作尚不能一气呵成。报道日期不是测试日期;测试具体日期、机器人数量、付费情况及此后的运行状态均未知。
所属公司