
学习方式官方声明
遥操作
实验不代表出厂配置;证据仅适用于明确列出的模型版本。
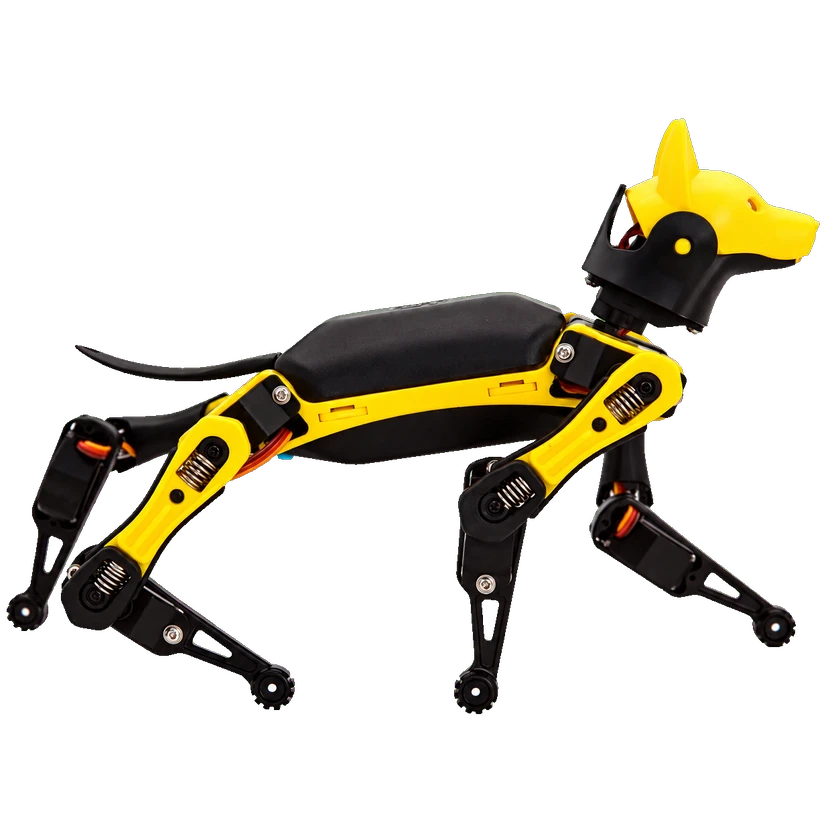
Petoi 将 Bittle 描述为四足机器狗,并表示其电池支持约一小时连续行走。
Bittle 官方 FAQ 表示该机器人会在本地处理语音命令,不会将语音发送至服务器。
Petoi 介绍 35 种以上逼真交互动作、遥控或应用控制,以及面向团队编程和社会互动学习的使用方式。
Bittle 有型号对应编程文档及串口 Python/C++ 接口。此为旧 NyBoard 型号,使用 NyBoard OpenCat 构建,与新 ESP32 Nybble Q/Bittle X V2 分开。须匹配交付板修订、舵机版本、型号固件/校准及主机库。所审标准形态为无选配操作臂的四足,腿不计执行臂。固件/API 软件开源不自动授予全部硬件、依赖或托管资产许可。
Bittle X V2 有型号对应编程文档及串口 Python/C++ 接口。当前 guide 明确该 V2 型号采用 BiBoard V1/ESP32,旧 docs 明确排除 Bittle X V2。须匹配交付板修订、舵机版本、型号固件/校准及主机库。所审标准形态为无选配操作臂的四足,腿不计执行臂。固件/API 软件开源不自动授予全部硬件、依赖或托管资产许可。
Bittle X V2+Arm 有型号对应编程文档及串口 Python/C++ 接口。当前 guide 明确该 V2 型号采用 BiBoard V1/ESP32,旧 docs 明确排除 Bittle X V2。须匹配交付板修订、舵机版本、型号固件/校准及主机库。所审标准形态为四足加1执行臂/夹爪。固件/API 软件开源不自动授予全部硬件、依赖或托管资产许可。
Use the model-specific board firmware: NyBoard/ATmega328P, selecting the actual Bittle or Nybble model; NyBoard revisions may require different serial baud rates. Manufacturer Python docs specify Python>=3.6 and pyserial3.5; use the dependency versions of the matching checkout. The C++ CMake serial client exposes joint sequences/simultaneous targets, while Python m/M use calibrated degree targets and ASCII/binary framing. Configure actual port, power, servo offsets and active-index map: the logical16-slot packet is not16physical actuators. Native serial motion does not establish joint-velocity/torque/FF or map-navigation APIs. Distinguish commanded angle reporting from actual feedback; ESP32 f-feedback requires supported servo hardware.
使用型号对应板固件:NyBoard/ATmega328P,选择真实 Bittle/Nybble 型号;不同 NyBoard 修订可能串口速率不同。Python 文档为>=3.6/pyserial3.5,实际依赖须匹配检出版本。C++ CMake 串口库有顺序/同步关节目标,Python m/M 为校准后角度及 ASCII/二进制帧。须配实际串口、电源、零点及主动轴映射,逻辑16槽不是16实际执行器。不据此推关节速度/力矩/前馈或地图导航。角度指令报告与真实反馈区分,ESP32 f 反馈需对应舵机。
源代码及开源许可证已核验,可按各资源许可证查看、修改和使用。
OpenCat-Quadruped-Robot · pinned MIT primary software files
代码适用版本: petoi_bittle_native_serialMIT
opencat_serial_cpp · pinned MIT primary software files
代码适用版本: petoi_bittle_native_serialMIT
ros_opencat · pinned MIT primary software files
代码适用版本: petoi_bittle_ros1_noetic_85962928MIT
ros_opencat ROS2 branch · pinned MIT code
代码适用版本: petoi_bittle_ros2_bdec9d34MIT
OpenCat 固件(NyBoard)
代码MIT
NyBoard V1.0 控制板接口资料
硬件设计
Petoi 桌面工具:固件、校准与动作编辑
工具
OpenCat Python 串口控制教程
教程
状态来自历史资料,之后运行情况未知。
部署记录 1 · 试点 1 · 项目实际台数 · 未披露
Bluefield State University
Petoi 报道称,其 Bittle 四足机器人参加了布卢菲尔德州立大学总统新兴学者学院的首期一周项目。学生组装机器人、使用 Scratch 图形化编程,并编写运动行为程序。Petoi 称该学院于 2023 年夏季启动;WVVA 于 2023-06-19 独立报道该学院当年启动,学生在校园内制作机器人狗。具体营期开始日、机器人数量、付费情况及当前使用状态均未披露。
暂无已收录的关联产品。

