

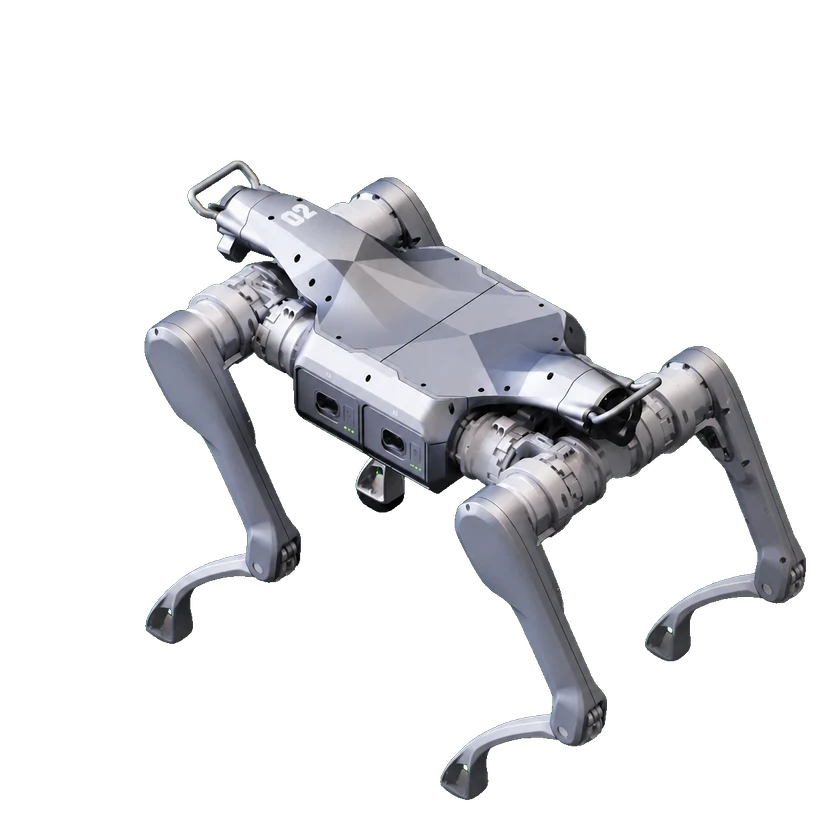
移动官方声明
行走
宇树称 A2 满载可连续行走 3 小时 / 12.5 公里,空载可连续行走 5 小时 / 20 公里。
宇树称 A2 满载可连续行走 3 小时 / 12.5 公里,空载可连续行走 5 小时 / 20 公里。
开发配置: A2 SDK2 运动接口
Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.
对应型号 Python 运动客户端;需兼容固件和开发网络权限。速度指机体运动,不是底层关节速度,不向其他 SKU 转移权限。
仅示例或辅助工具已公开,不能据此认定核心系统开源。
当前证据不足,尚未核实这一维度的公开情况。
当前证据不足,尚未核实这一维度的公开情况。
| 类型 | 资源 | 许可证 | 适用版本 | 前往 |
|---|---|---|---|---|
| 代码 | Unitree SDK2 Python GitHub · unitreerobotics/unitree_sdk2_python Pinned source revision 814556d15970dd2ecf1c9984e845ca02ab07e206. License applies to this repository; hardware, firmware, dependencies and robot access have separate terms. | BSD-3-Clause | sdk2_sport | 前往 GitHub |
| 仿真 | A2 ROS 机器人描述与仿真资产 GitHub · unitreerobotics/unitree_ros 官方 ROS 仓库明确列出该型号模型,用于可视化与仿真;这些资产不代表制造图纸或完整机载软件已公开,使用时需匹配具体模型配置。 | BSD-3-Clause | A2 | 前往 GitHub |
暂无已收录的关联产品。
