
价格
价格未公开
类型
四足机器人
状态
商业化
开源情况
可得性
未公开
购买方式
联系厂商
发布时间
2019年
国家/地区
中国
13 kg
通用负载
2.5–4.6 h
续航时间
0.6 m
高度

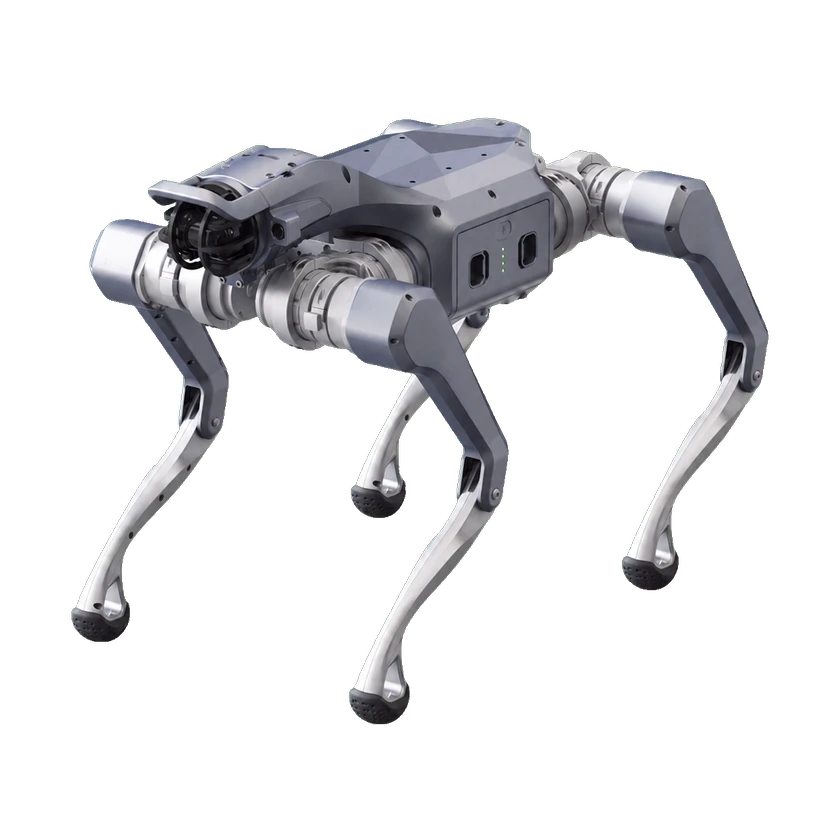
Aliengo 是 宇树科技 的工业多功能四足机器人。

Aliengo

硬件规格

整机规格

折叠尺寸
0.6 × 0.31 × 0.15 m
立位尺寸
0.65 × 0.31 × 0.6 m
总自由度
12自由度

运动性能

最大爬坡角度
25 °
最大移动速度
1.5 m/s
通用负载
13 kg

机械尺寸与安装

高度
0.6 m

机械结构

关节编码器
每个关节1个电机编码器和1个输出端编码器

传感器

摄像头
一套带鱼眼镜头的视觉里程计相机
深度相机
两组深度相机;最大深度分辨率 1280 × 720,最小传感深度 0.11 m。
足端力传感器
4 计数
激光雷达
单线或多线激光雷达可选

电池与续航

电池容量
12600 mAh
电池容量
317.52 Wh
电池电压
25.2 V
电池电压
29.4 V
电池总重量
2740 g
充电功率
352.8 W
续航时间
2.5–4.6 h

计算平台

操作系统
乌班图
操作系统
Ubuntu-ROS

安全与防护

安全系统
无线急停保护和坠落保护。
安全系统
低电压、过温、短路、过充报警。

交互与通信

外部接口
2 个以太网、2 个 USB 3.0、1 个 USB 2.0 和 1 个 RS485
视频传输
支持高清实时图传。

开发与扩展

操作模式
低级接口允许传感器数据读取和单电机或单腿控制。
负载供电
5 V、12 V、19 V 和电池输出 (24–30 V)
二次开发/SDK
高级软件控制接口支持C/C++和ROS。
二次开发/SDK
支持步行、跑步和其他高性能步态开发。

商业信息

上市状态
官方商店将 Aliengo 列为准备发货/联系定价;库存措辞可能有所不同。

二次开发

Aliengo当前型号

有条件开放

官方明确提供 AlienGo 开发接口;须使用对应型号 SDK 和兼容固件。导航另需厂商交付的软件及对应传感器配置。

开发配置: AlienGo SDK v3.8.4

Firmware and developer-access prerequisites apply. This SDK profile does not include the optional navigation software.

开发能力

关节级控制有条件支持
Python SDK有条件支持
C++ SDK有条件支持
位置命令有条件支持
PD + 前馈力矩有条件支持
直接力矩命令有条件支持

仅限 AlienGo 对应 SDK 提交、兼容运动固件与已获授权的底层开发接口。独立力矩示例明确将 Kp/Kd 设为 0;不代表所有电机范围或其他销售版本均开放。

已知限制

  • 导航接口不在此公开 GitHub 运动 SDK 中;需厂商交付的导航软件和对应激光雷达配置。
信息来源 · 4

开源情况与制作资料

软件

部分开放

仅示例或辅助工具已公开,不能据此认定核心系统开源。

硬件设计

待核验

当前证据不足,尚未核实这一维度的公开情况。

制作资料

待核验

当前证据不足,尚未核实这一维度的公开情况。

类型资源许可证适用版本前往
代码AlienGo legacy SDK examples and wrappers

GitHub · unitreerobotics/unitree_legged_sdk

Repository license applies to these files. Prebuilt core, dependencies, firmware, hardware and access rights are separate; this link does not assert whole-robot open source.

BSD-3-Clauselegged_sdk_v3_8_4前往 GitHub
仿真AlienGo ROS 机器人描述与仿真资产

GitHub · unitreerobotics/unitree_ros

官方 ROS 仓库明确列出该型号模型,用于可视化与仿真;这些资产不代表制造图纸或完整机载软件已公开,使用时需匹配具体模型配置。

BSD-3-ClauseAlienGo前往 GitHub

商业状态

状态
商业化
价格
价格未公开
发布时间
2019年

部署记录

状态来自历史资料,之后运行情况未知。

部署记录 1 · 客户测试 1 · 项目实际台数 · 未披露

合作主体
Birmingham City University · 运营方
应用场景
科研平台
主要任务
开展林下半自主巡查,采集带地理位置的影像,用于监测森林健康指标,包括枯木和动物洞穴。论文记录的是现场试验,不代表已进入林业日常运营。运动测试
地点
英国英格兰诺丁汉郡舍伍德森林
开始时间
未披露
最后核验
2026-10-11
实际运行站点数量
1
证据说明

研究明确将 Unitree Aliengo 列为地面机器人,并记录其在舍伍德森林开展现场试验。2022-07-23 为研究成果发表日期,不作为部署开始日期。试验具体日期、客户采购、付费、机器人数量及当前运行状态均未说明。

部署时间线 · 1

  1. 舍伍德森林现场试验成果发表
状态截至已核验证据,并非实时运行状态。2026-10-11

时间线

  1. 机器人发布
    Aliengo
提交来源或更正